注释
本文的卫星数据检索与处理(Sentinel-1、NISAR 与光学影像的产品生成和合成)由作者完成,正文由 Claude 根据处理结果与公开新闻等资料整合撰写。影像处理参数与获取时刻取自数据本身,事件描述与伤亡数字引自文中标注的公开来源。
2026-08-26 02:52:10 UTC(尼泊尔时间 08:37,北京时间 10:52),朗塘国家公园内朗塘里让峰(Langtang Lirung)北侧冰川覆盖的陡崖发生冰岩崩塌。USGS 依据地震波定位了源区,位于这座约 7200 m 高的山峰北坡;主事件释放能量相当于 M5.2,约 3 小时后发生相当于 M4.2 的次级崩塌。AntarcticGlaciers 给出的脱离点坐标为 28.2853°N, 85.5252°E,并指出目前的证据不支持这是一次冰湖溃决洪水(GLOF),机制更接近冰岩失稳 → 冰岩崩塌与泥石流 → 河道临时堵塞 → 溃决洪水的多灾种链式过程;作者同时说明这些判断均为初步结论。
碎屑流沿波特科西河(Bhote Koshi)与特里苏利河(Trishuli)下行约 100 km,摧毁吉隆口岸(热索桥 / Rasuwagadhi)的联检设施与中尼公路。维基百科条目记录的截至 8 月 28 日数字为:尼方 547 人遇难、977 人失踪,中方 5 人遇难、558 人失踪;救援仍在进行,各来源的统计口径与更新时间不一致,数字仍在变化。同一区域在 2015 年 Gorkha 地震中发生过一次大规模冰岩崩,掩埋朗塘河谷内的村庄,350 余人遇难。
本文记录事件后两周内的数据工作:建立 Sentinel-1 灾前基线,处理首份可获取的灾后 SAR 数据(NISAR L 波段)与 Sentinel-1 的灾后首景,以及随后到货的四个观测几何。
灾后光学影像的云量限制
尼泊尔 8 月为雨季。NESRA FloodWatch 记录的灾后光学云量为:Planet 危机响应计划的 PlanetScope 9 景 62–93%,SkySat 8 月 27 日那景约 50%。
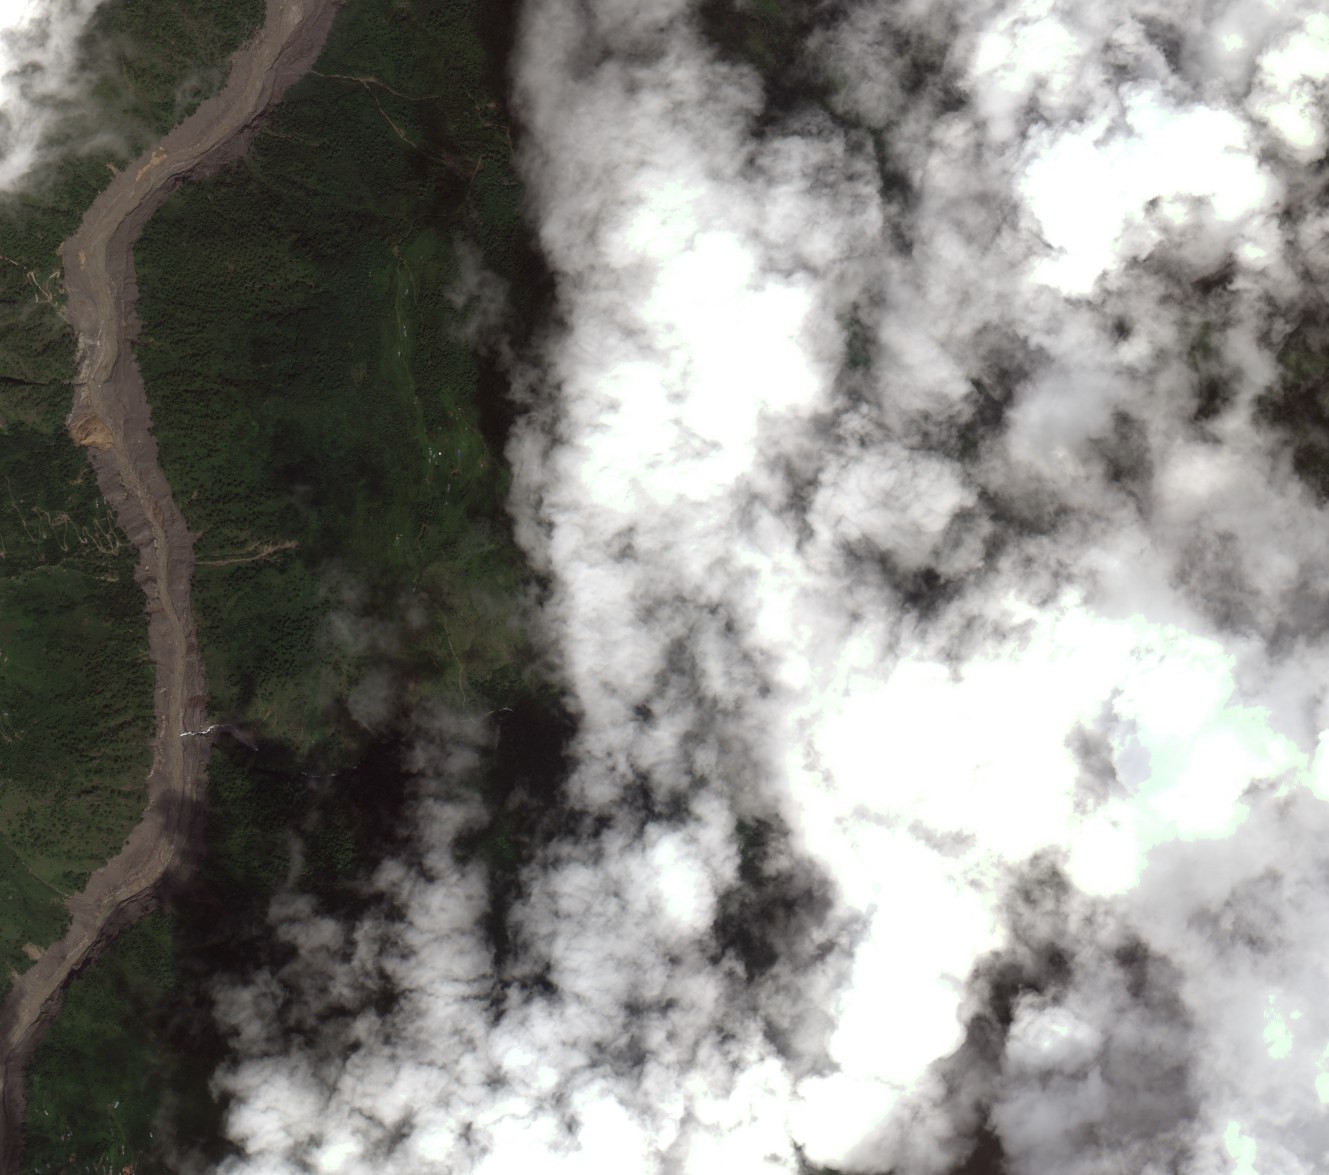
下图为 Timure 段,灾前为 2026-05-27 PlanetScope(3.7 m),灾后为 2026-08-27 Pelican(0.55 m)。拖动中间的轴可以切换两期:
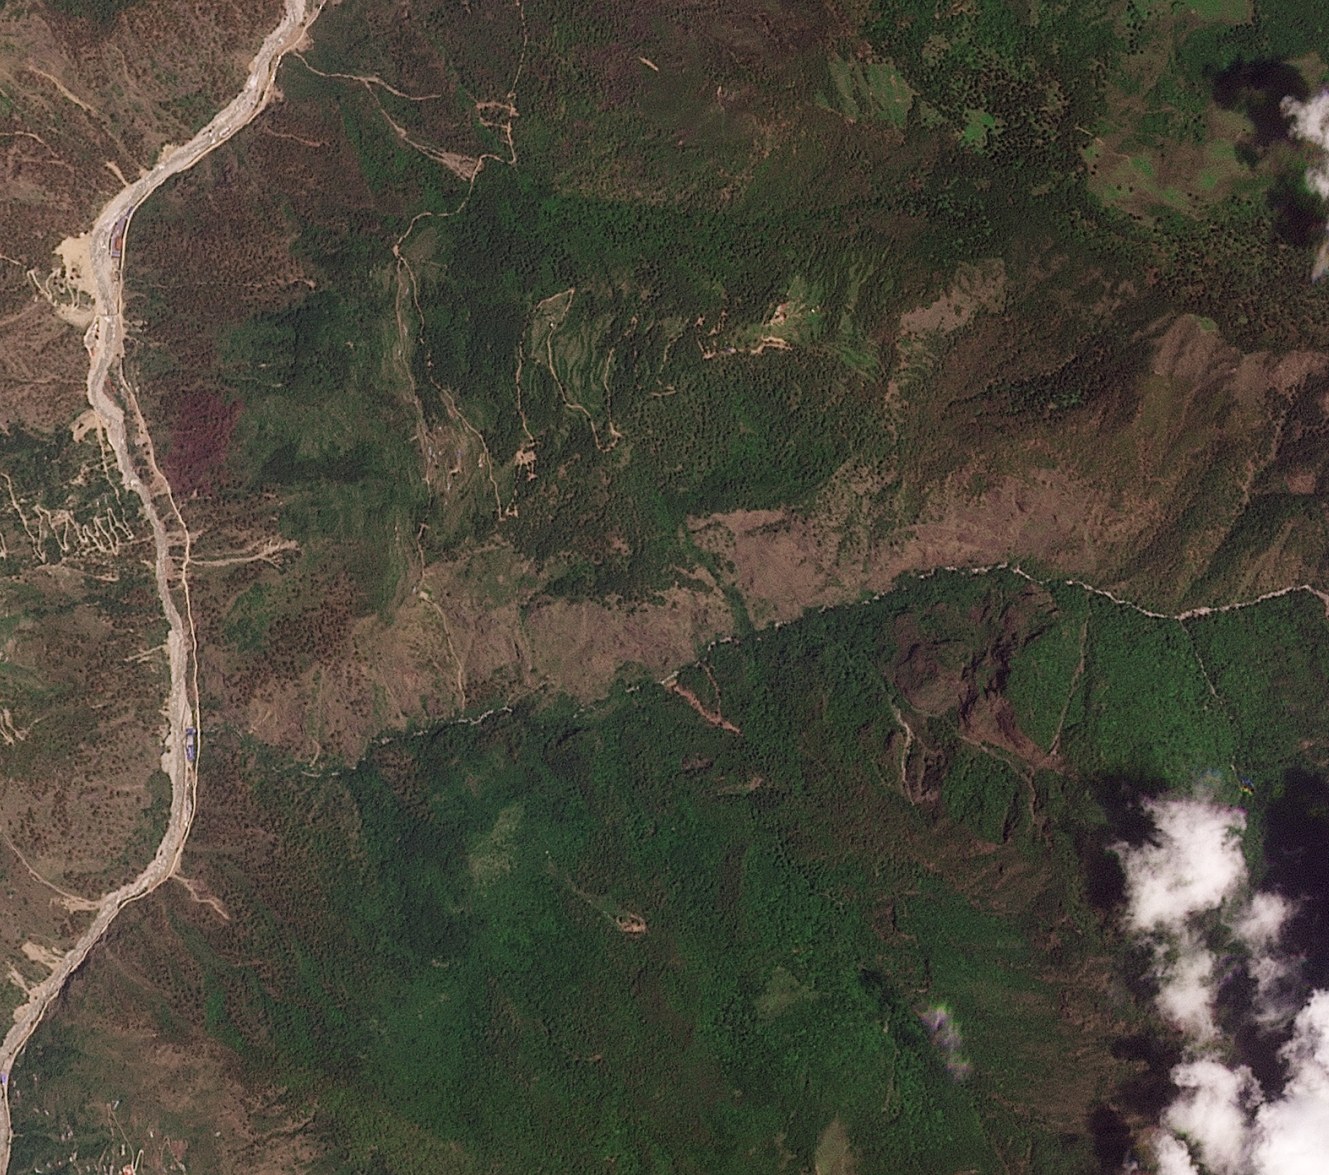 灾前 05-27 PlanetScope
灾后 08-27 Pelican
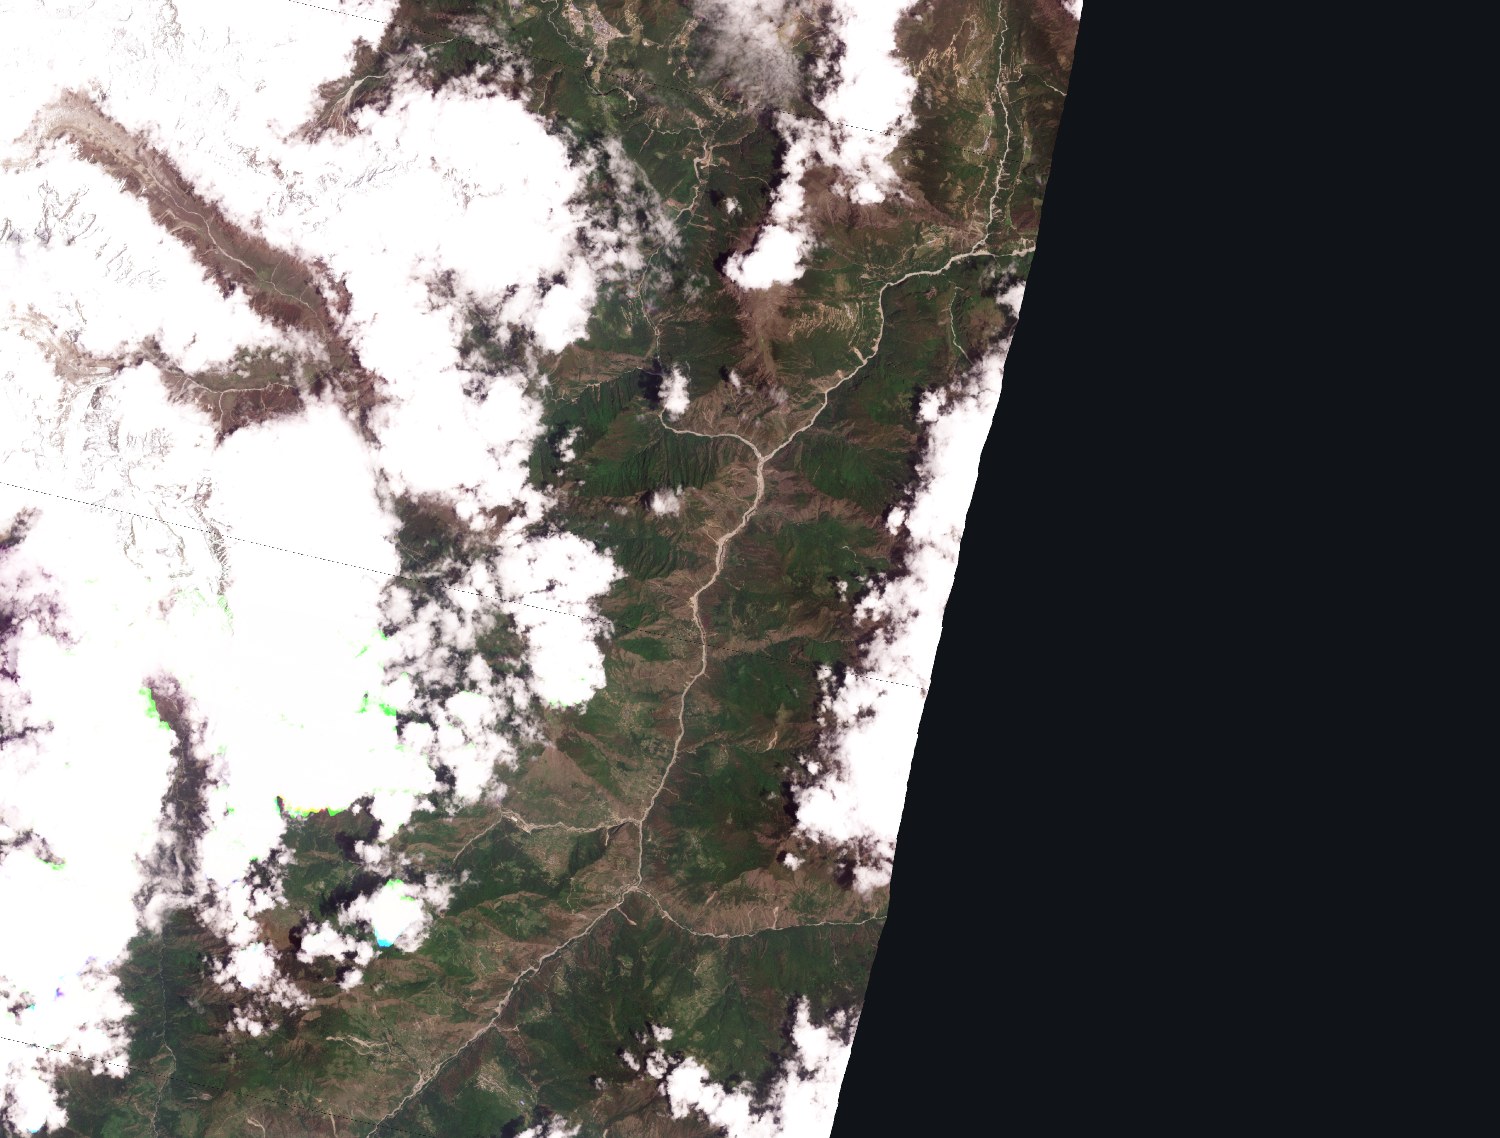
Planet 危机响应计划在 8 月 28 日又采集了一批 PlanetScope(04:57–05:01 UTC,5 景,标称云量 64–90%)。下图把走廊范围(85.15–85.60°E, 28.10–28.40°N)的多景镶嵌成两期对比:灾前为季风前的 05-27,灾后为 08-28。两期覆盖不全(有效数据占窗口的比例:灾前 64%、灾后 78%;缺数据处为深色背景)。灾后一期的云隙中,展宽的灰色河道自右上角(吉隆口岸—Timure 段及朗塘河汇口)起连续延伸、纵贯画面;灾前一期中同一水系为一条细线:
 灾前 05-27 PlanetScope
灾后 08-28 PlanetScope
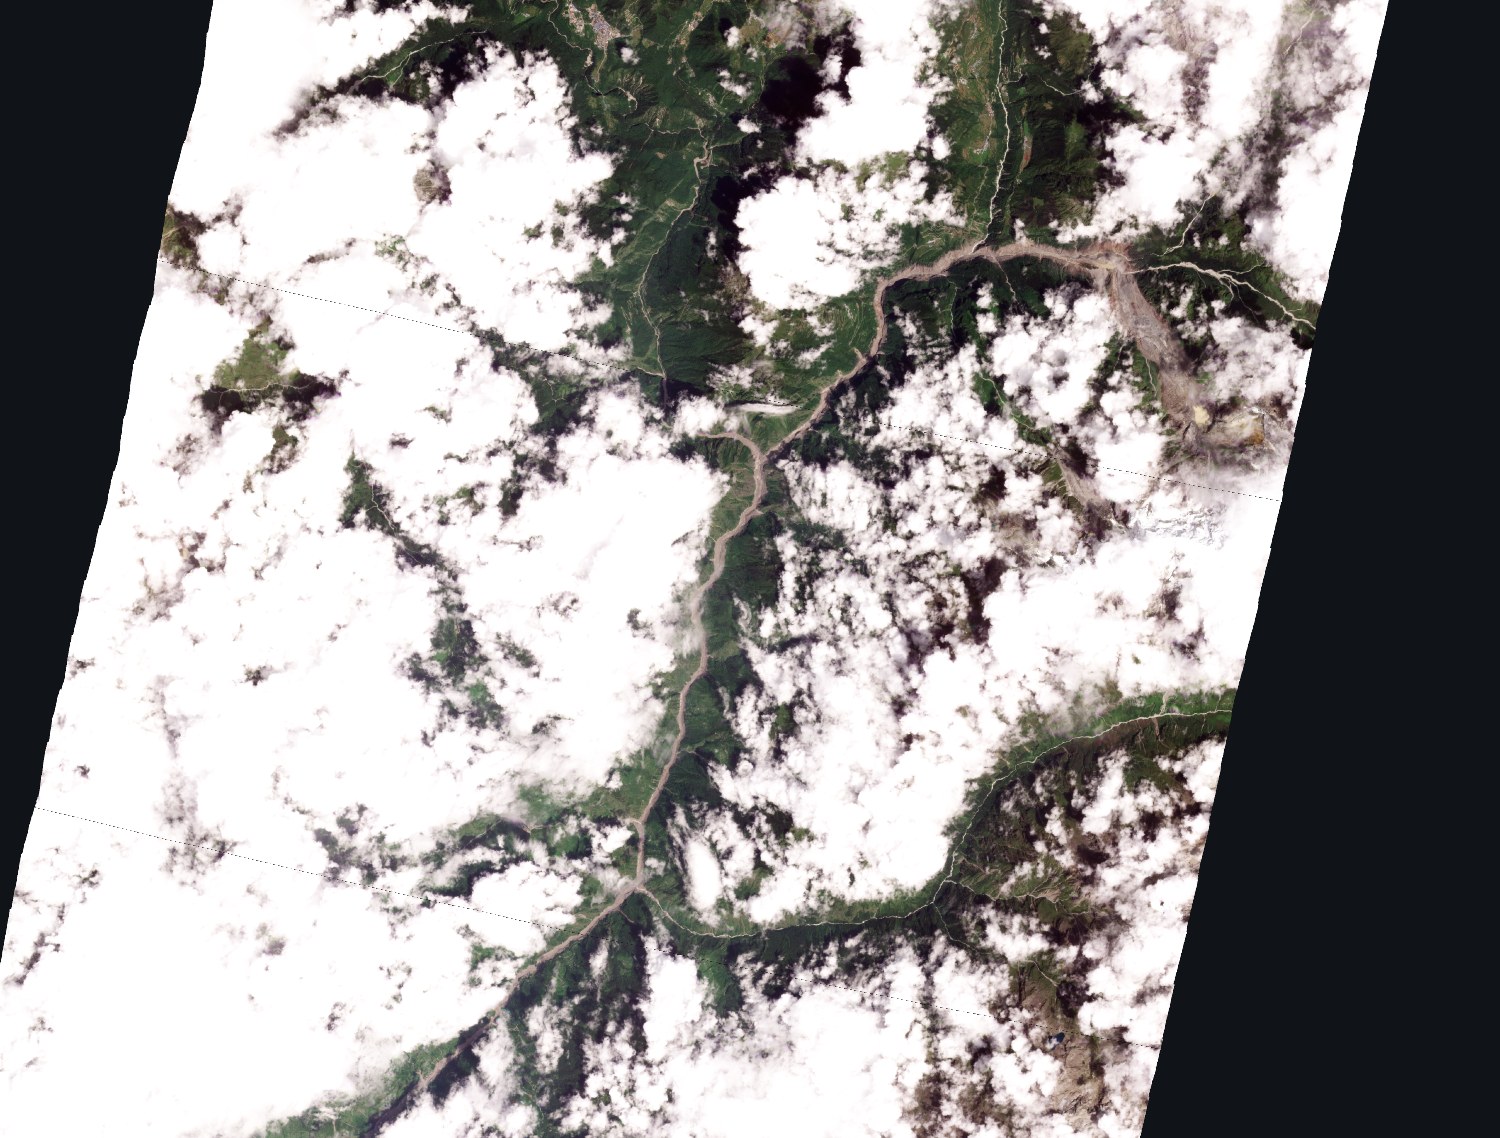
合成孔径雷达(SAR)主动发射微波并接收回波,成像不依赖日照,微波也能穿过云层。SAR 的成像几何同时受地形控制:喜马拉雅深切河谷起伏剧烈,雷达影像中会出现叠掩与阴影。
SAR 数据源
Sentinel-1(C 波段)
在 ASF Search 检索 AOI(85.1–85.7°E, 27.8–28.5°N)的存档。窗口内该区域的场景全部来自 Sentinel-1D,三条轨道各为 12 天重访:
| 时间 (UTC) | 轨道 | 视角 | 状态 |
|---|---|---|---|
| 08-16 12:21 | path 85 升轨 | 东望 | 灾前基线(升轨) |
| 08-19 00:10 | path 121 降轨 | 西望 | 灾前基线(降轨①) |
| 08-24 00:18 | path 19 降轨 | 西望 | 灾前基线(降轨②) |
| 08-26 02:52 | — | — | 冰崩—泥石流事件 |
| 08-28 12:21 | path 85 升轨 | 东望 | 灾后首景,已入库 |
| 08-31 00:10 | path 121 降轨 | 西望 | 灾后景,已入库 |
| 09-05 00:18 | path 19 降轨 | 西望 | 灾后景,已入库 |
| 09-09 12:21 | path 85 升轨 | 东望 | 灾后第二景,已入库 |
08-24 距事件 2.1 天,是最接近事件的灾前影像;08-28 距事件 2.4 天,是最接近事件的灾后影像。三条轨道的灾前灾后配对跨度都是 12 天。
主数据源为 Microsoft Planetary Computer 托管的 Sentinel-1 RTC(辐射地形校正)γ⁰ 产品,匿名可读。同一平台也提供未做该项校正的原始 GRD。裁剪范围为受灾走廊 85.15–85.60°E, 28.10–28.40°N,分辨率 20 m。
NISAR(L 波段)
NISAR 在 8 月 11、16、19、23 日均有覆盖 AOI 的灾前产品(经 ASF DAAC 分发),按 12 天重访推算灾后过境从 8 月 28 日起。NISAR 为 L 波段,波长约 24 cm;Sentinel-1 为 C 波段,波长约 5.6 cm。
NISAR 的产品经两条并行的处理流分发。常规流的产品名中带 _PR_,干涉产品的端点为 NISAR_L2_GUNW_PROVISIONAL_V1,端点名中的 Provisional 即暂定;灾后紧急响应流带 _UR_(Urgent Response),端点为 NISAR-UR/UR_L2_L_GUNW,面向灾后的快速分发,端点名中没有对应的字样。两条流处理同一批下行数据,同一次采集可以在两条流中同时存在:path 98 的 08-31 那一景在档案里两条流各有一个 GCOV,采集起止时刻逐秒相同。就本文用到的 path 98 事件对而言,紧急响应流的产品先出现,常规流的产品随后出现。本文不判断两条流之间是否存在取代关系。
本文用到的 NISAR 产品分三类。干涉产品(GUNW)全部来自常规流。幅度产品(GCOV)中,path 48 的灾后 08-28 那一景取自紧急响应流,其余各景都来自常规流。偏移产品(GOFF)只在 path 48 一节用到,来自常规流。
商业 SAR
商业 SAR 截至 8 月 28 日晚无公开发布:Capella Open Data 在 2026 年 8 月只有 18、19 日两个与本事件无关的任务,Umbra Open Data 的 STAC 目录尚无 2026 年条目,ICEYE 与 iQPS 均未公开发布。上述几家的在轨 SAR 卫星均为 X 波段;本文查到的 L 波段公开数据只有 NISAR。国际减灾宪章已就本事件激活,宪章产品面向救灾机构,原始数据不公开。
Sentinel-1 灾前同轨对(C 波段)
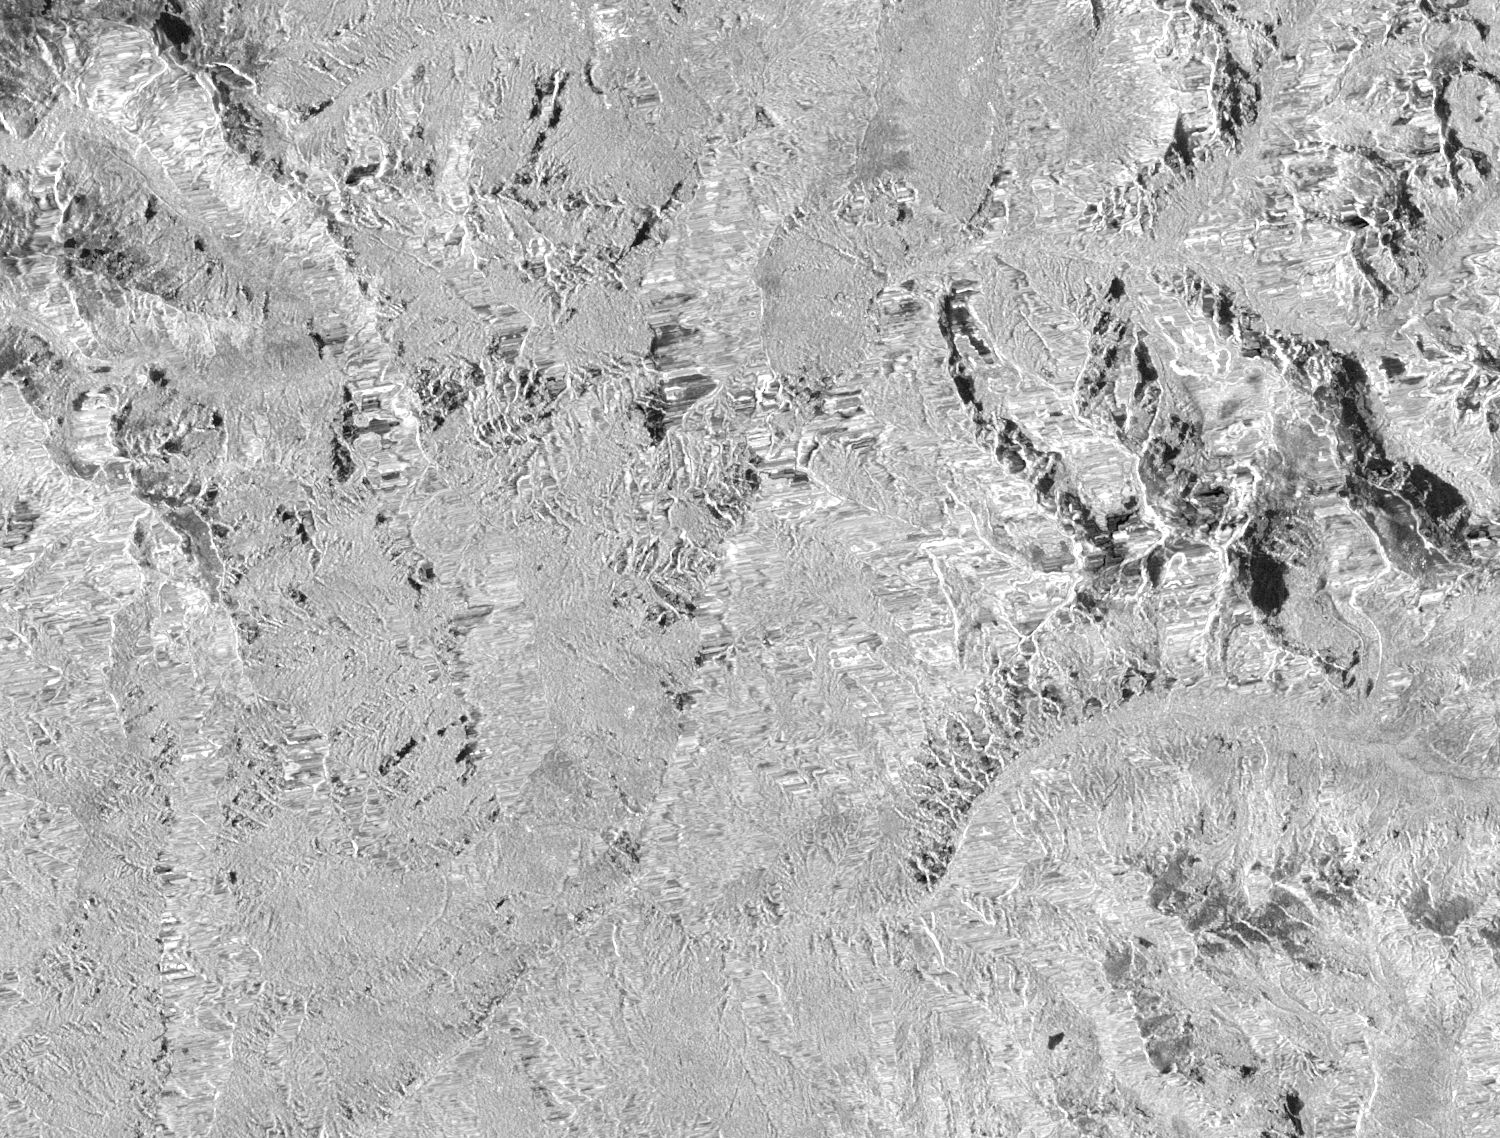
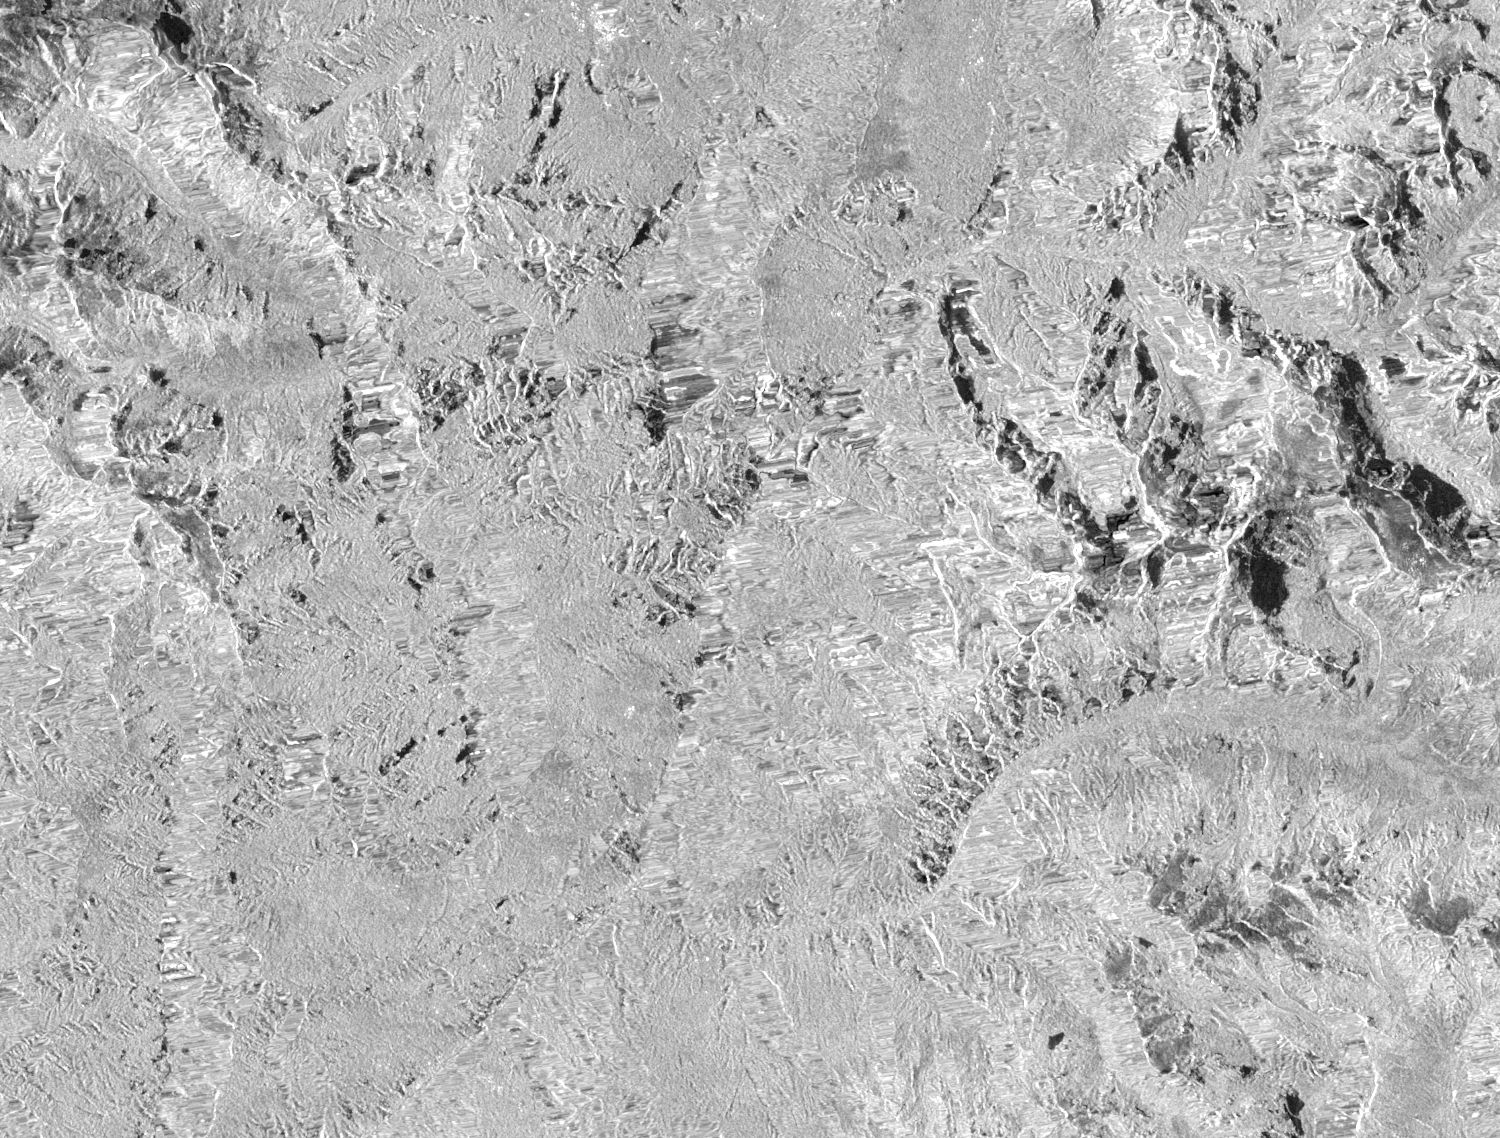
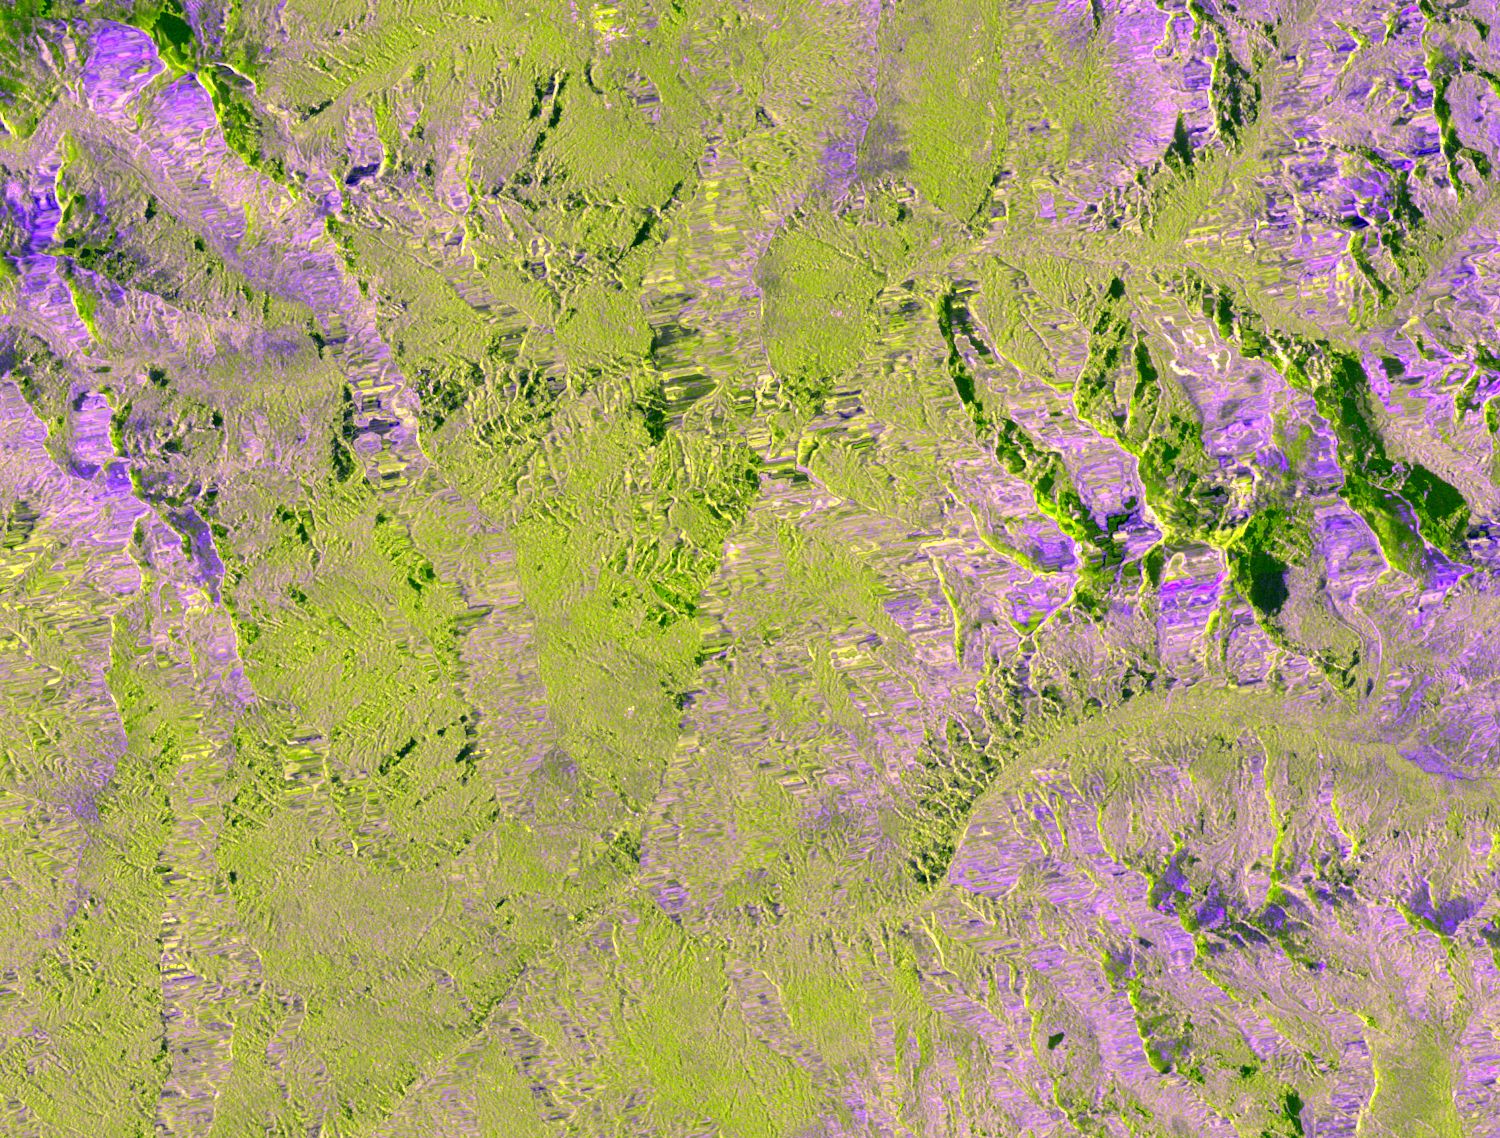
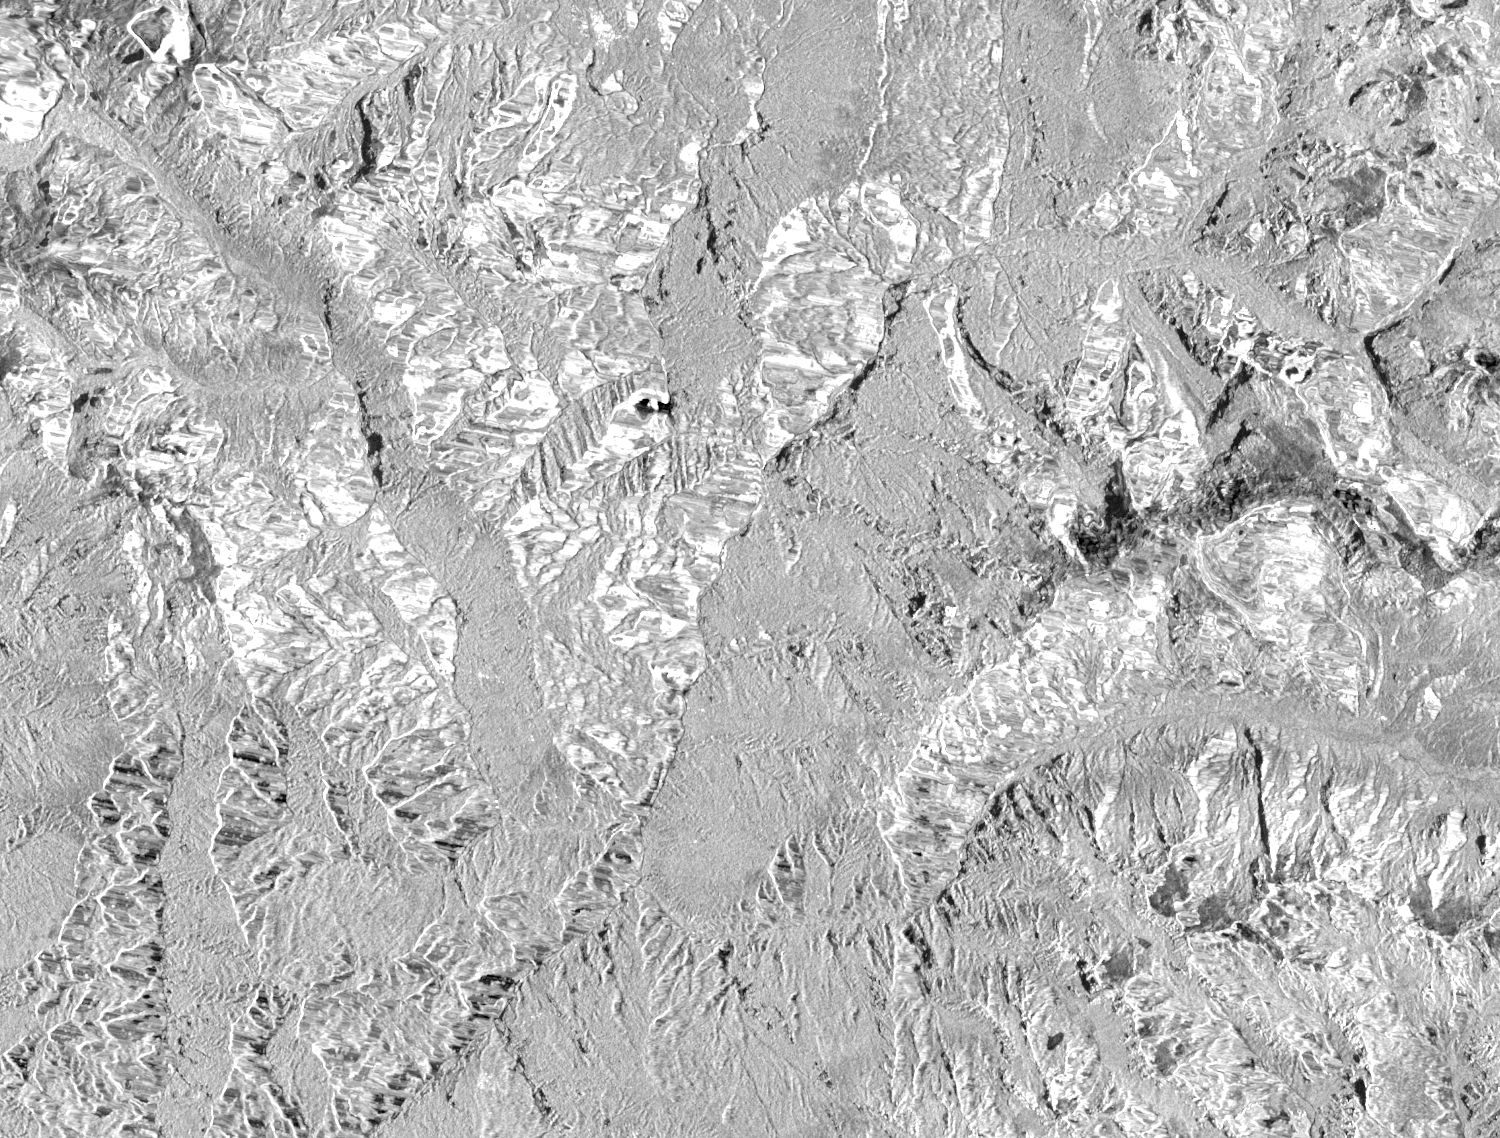
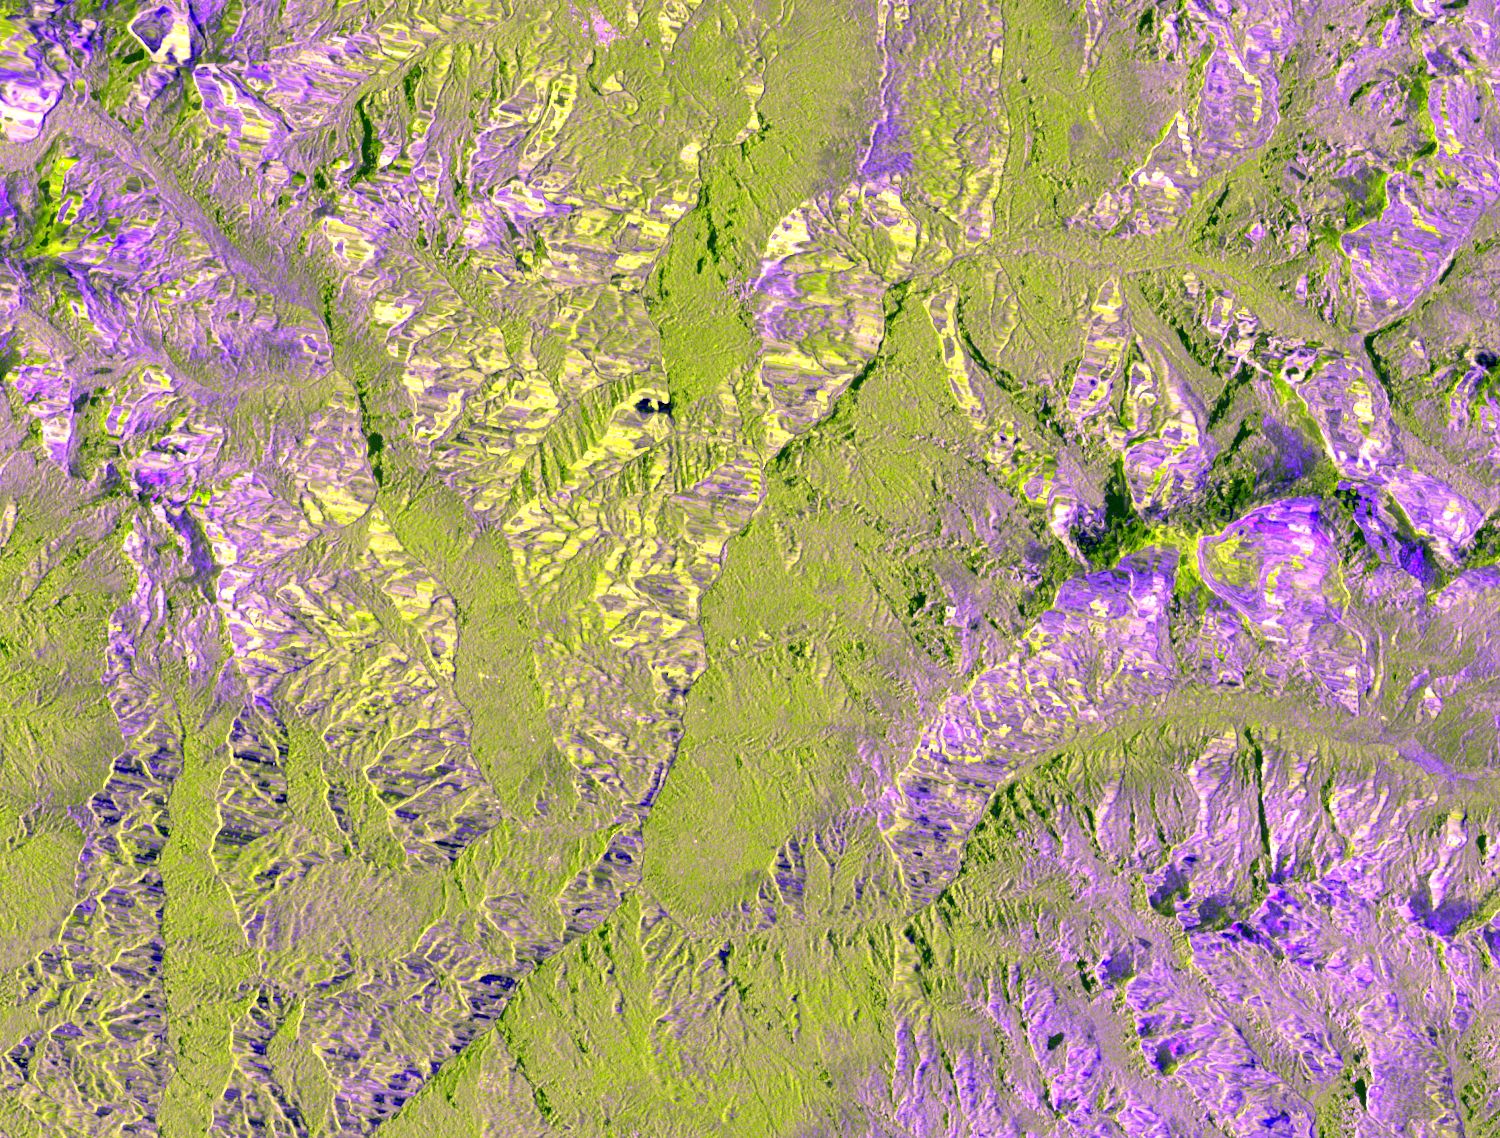
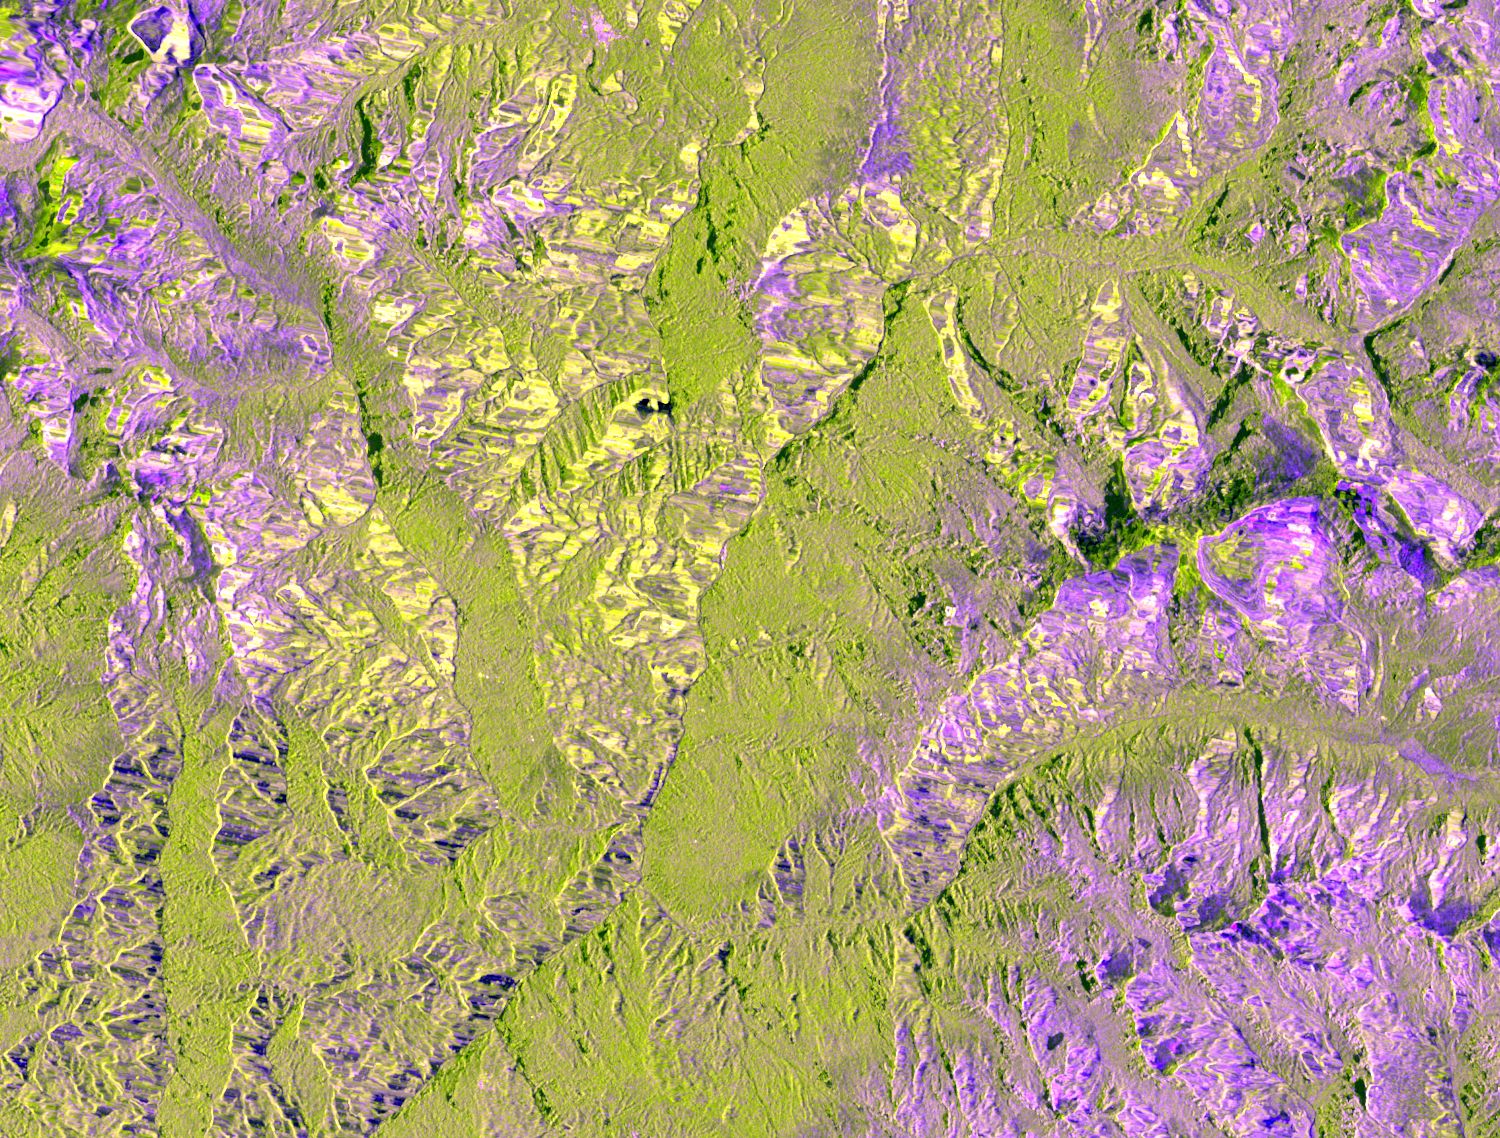
下面两组是灾前的同轨道两期影像,各间隔 12 天,区间内没有事件发生。每组各有两种呈现方式:VV 后向散射(灰度对应 −25–0 dB,亮部为粗糙岩面与朝向雷达的坡面,暗部为平滑面)与双极化合成(R=VV,G=VH,B=VV−VH,绿色为植被覆盖坡面,紫/蓝为冰川、裸岩与叠掩区)。
第一组为 path 85 升轨的 08-04 与 08-16:
 08-04 升轨 VV
08-16 升轨 VV
 08-04 升轨 合成
08-16 升轨 合成
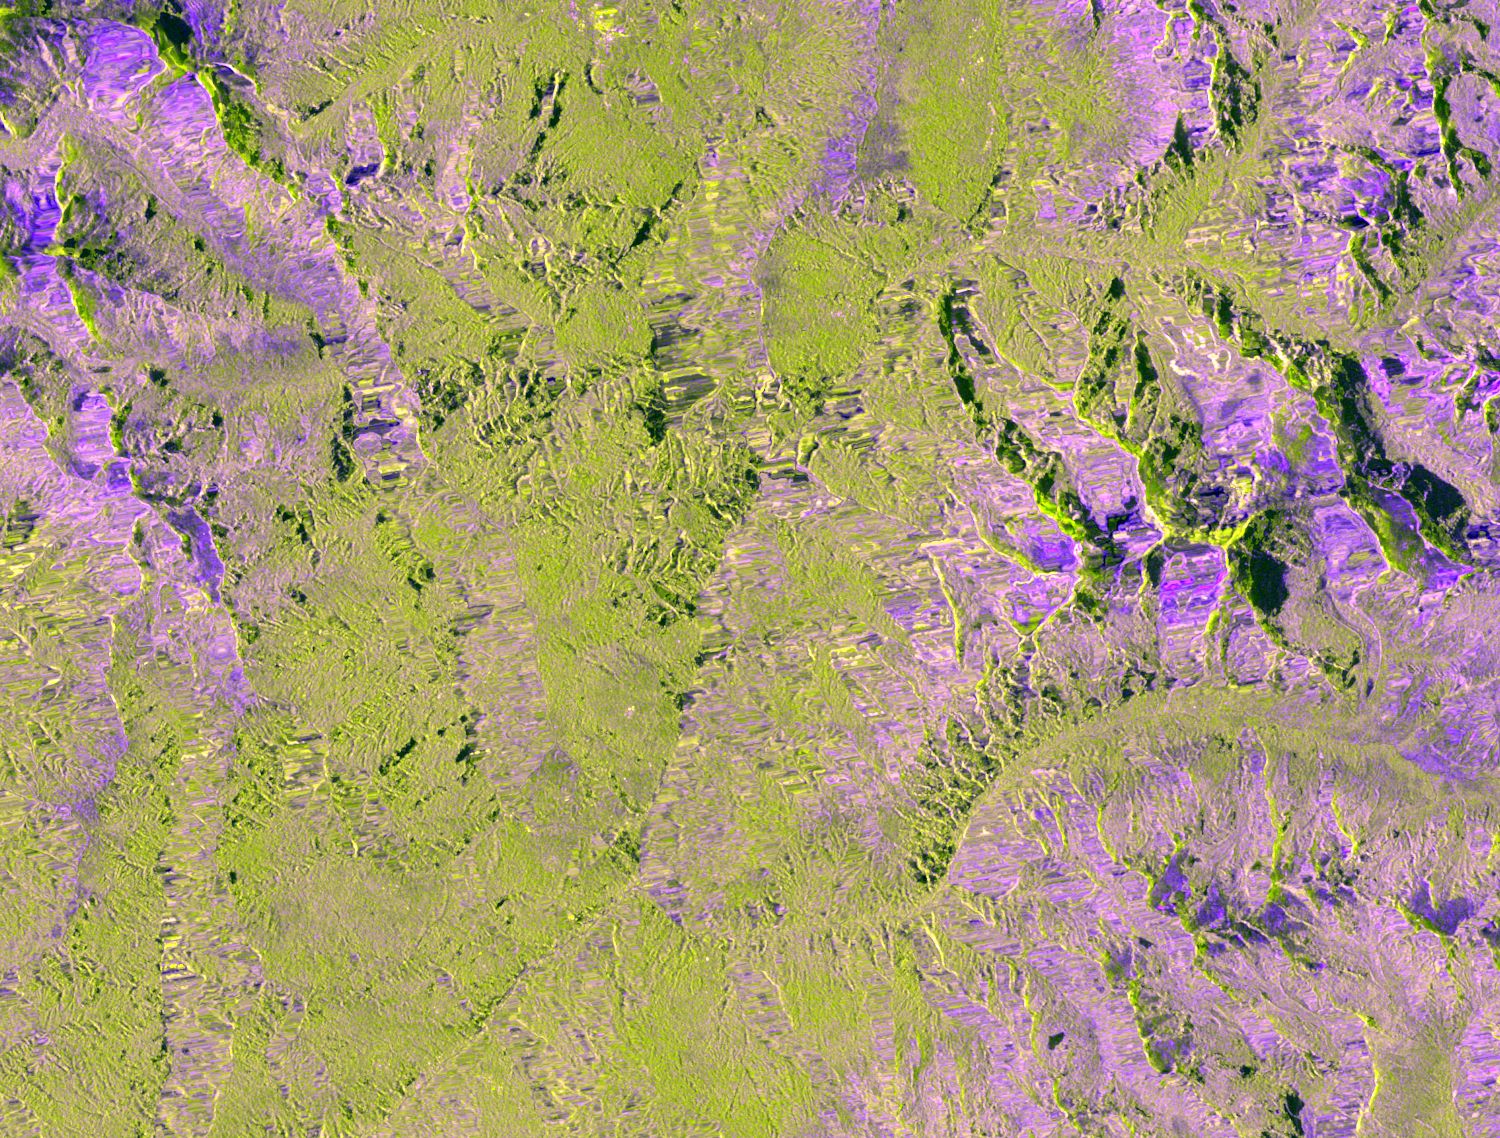
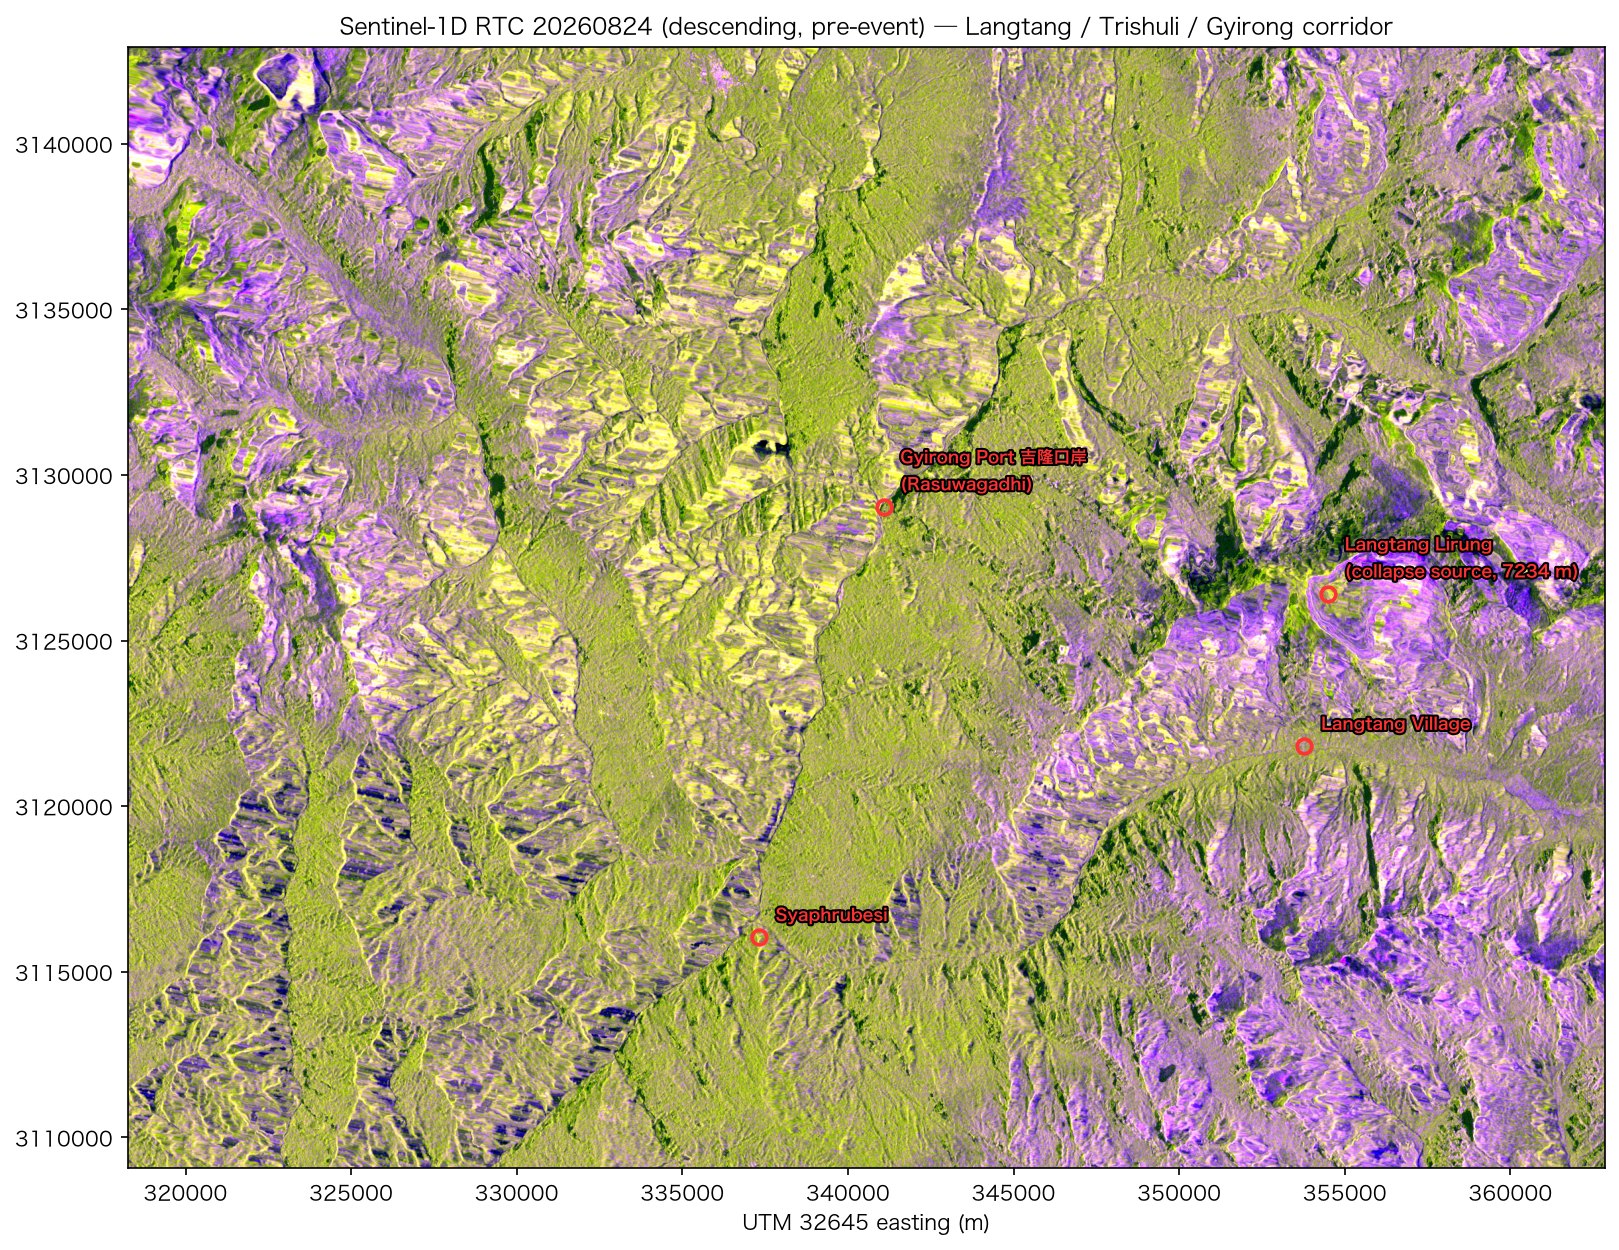
第二组为 path 19 降轨的 08-12 与 08-24,后者即事发前 2 天那景:
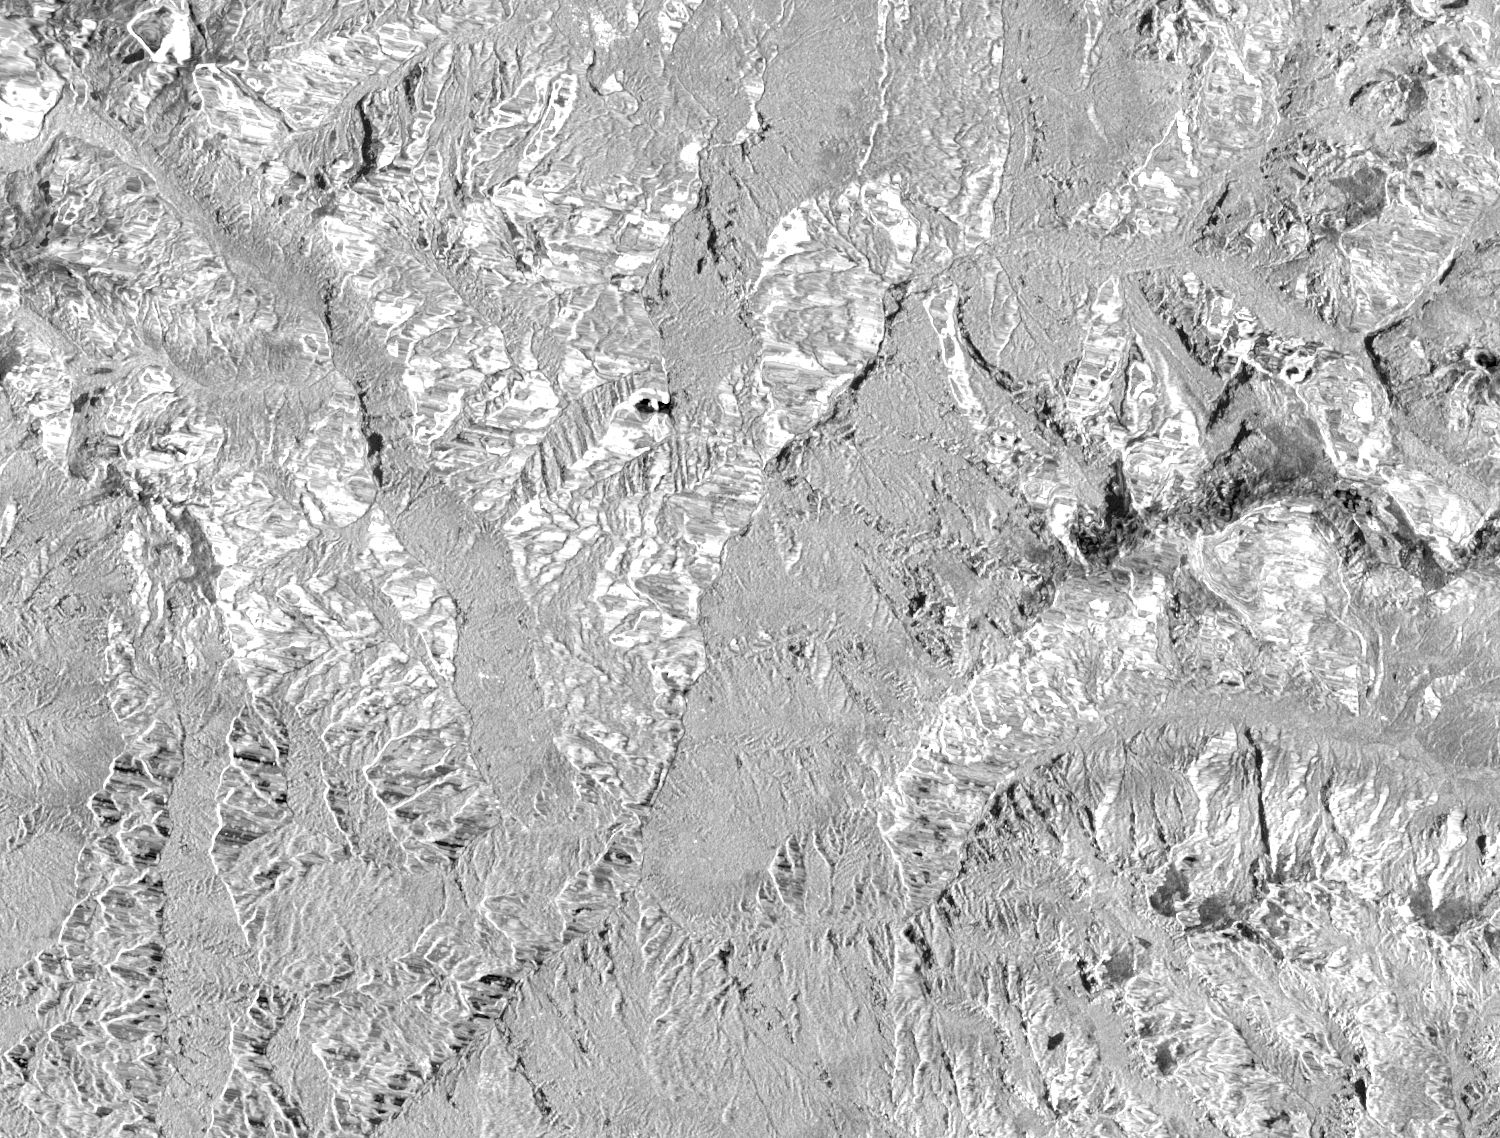 08-12 降轨 VV
08-24 降轨 VV
 08-12 降轨 合成
08-24 降轨 合成
另有一个限制:升轨与降轨的透视畸变不同,同一片坡面在一种几何下是叠掩、在另一种下可能是阴影,两者不能逐像素互比。因此所有对比都在同一轨道内进行。
Sentinel-1 灾后首景(C 波段)
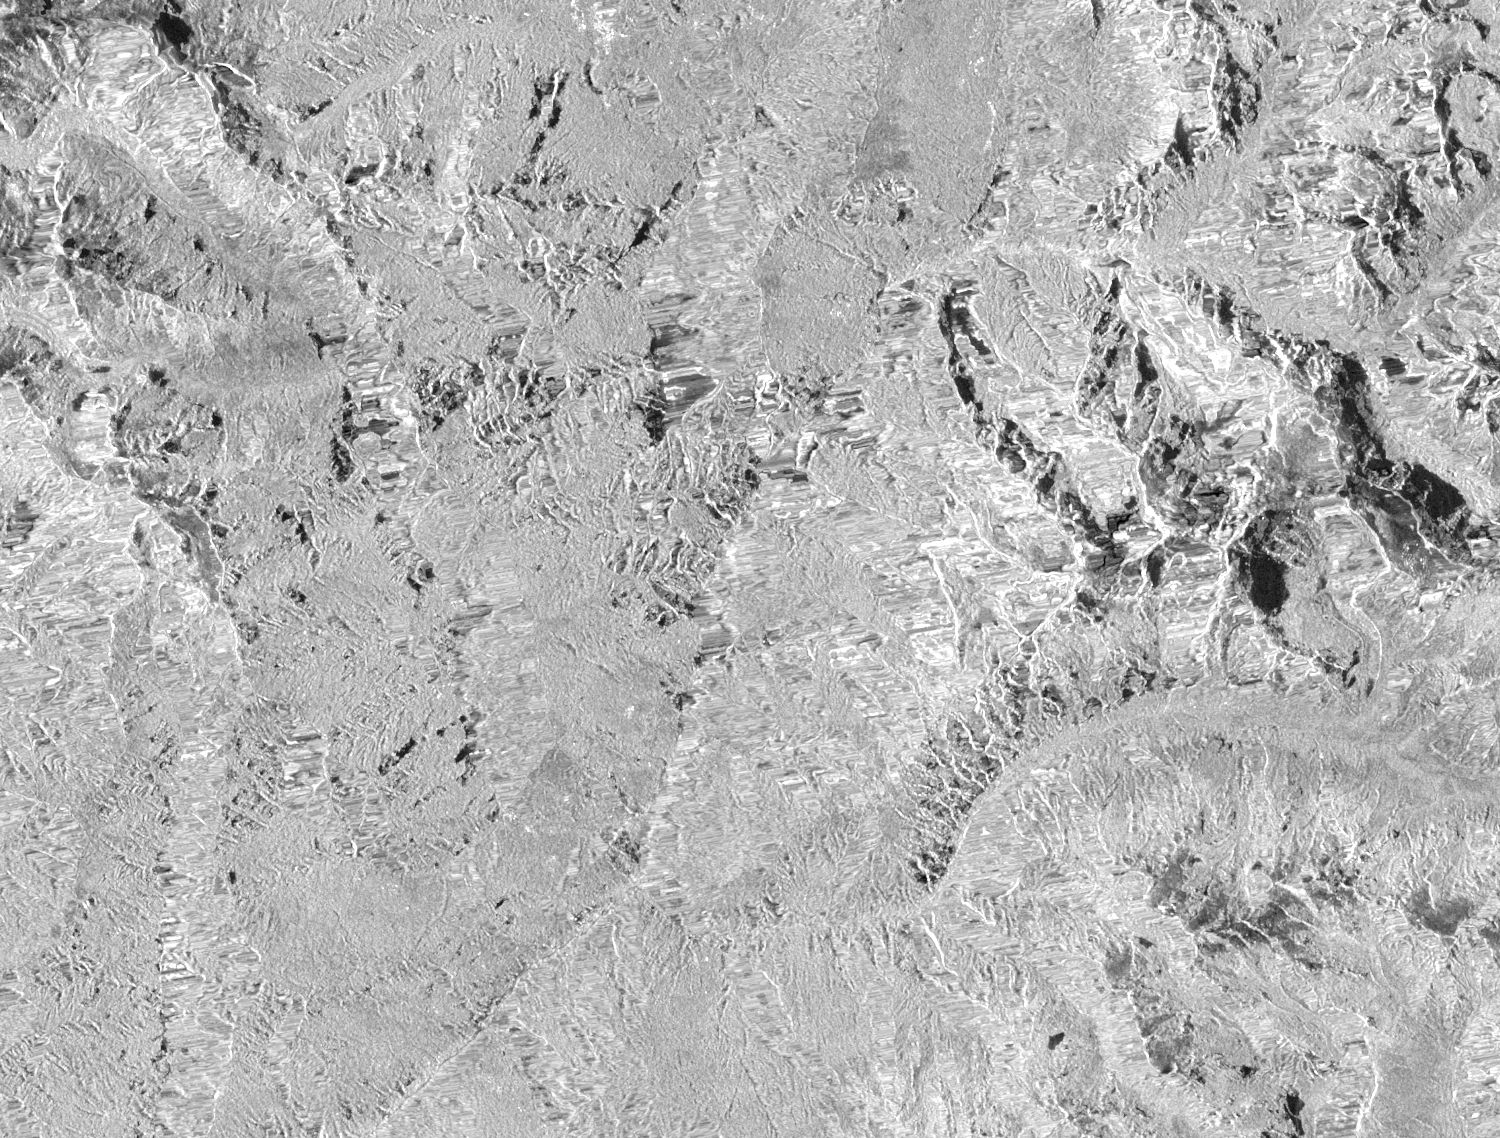
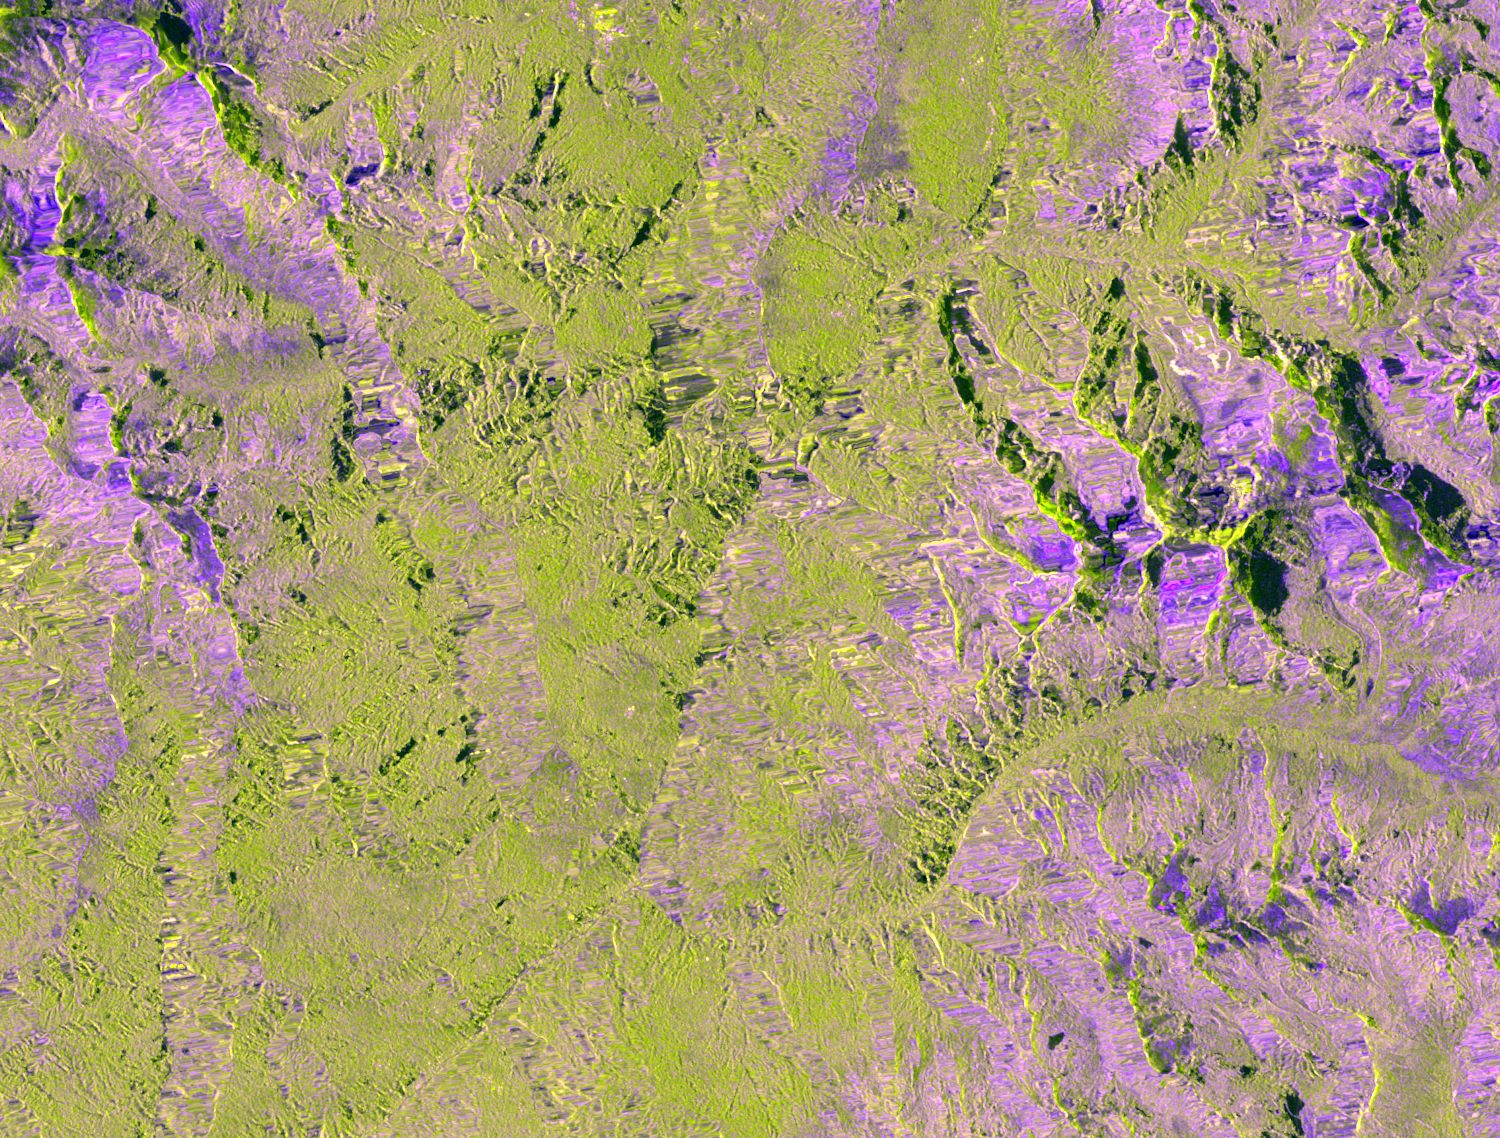
path 85 升轨灾后景(08-28 12:21 UTC 采集)于 08-29 入库,与 08-16 灾前基线构成第一组跨事件的同轨 12 天对。呈现方式与灾前同轨对一致,走廊裁剪(85.15–85.60°E, 28.10–28.40°N),两期共用同一拉伸:
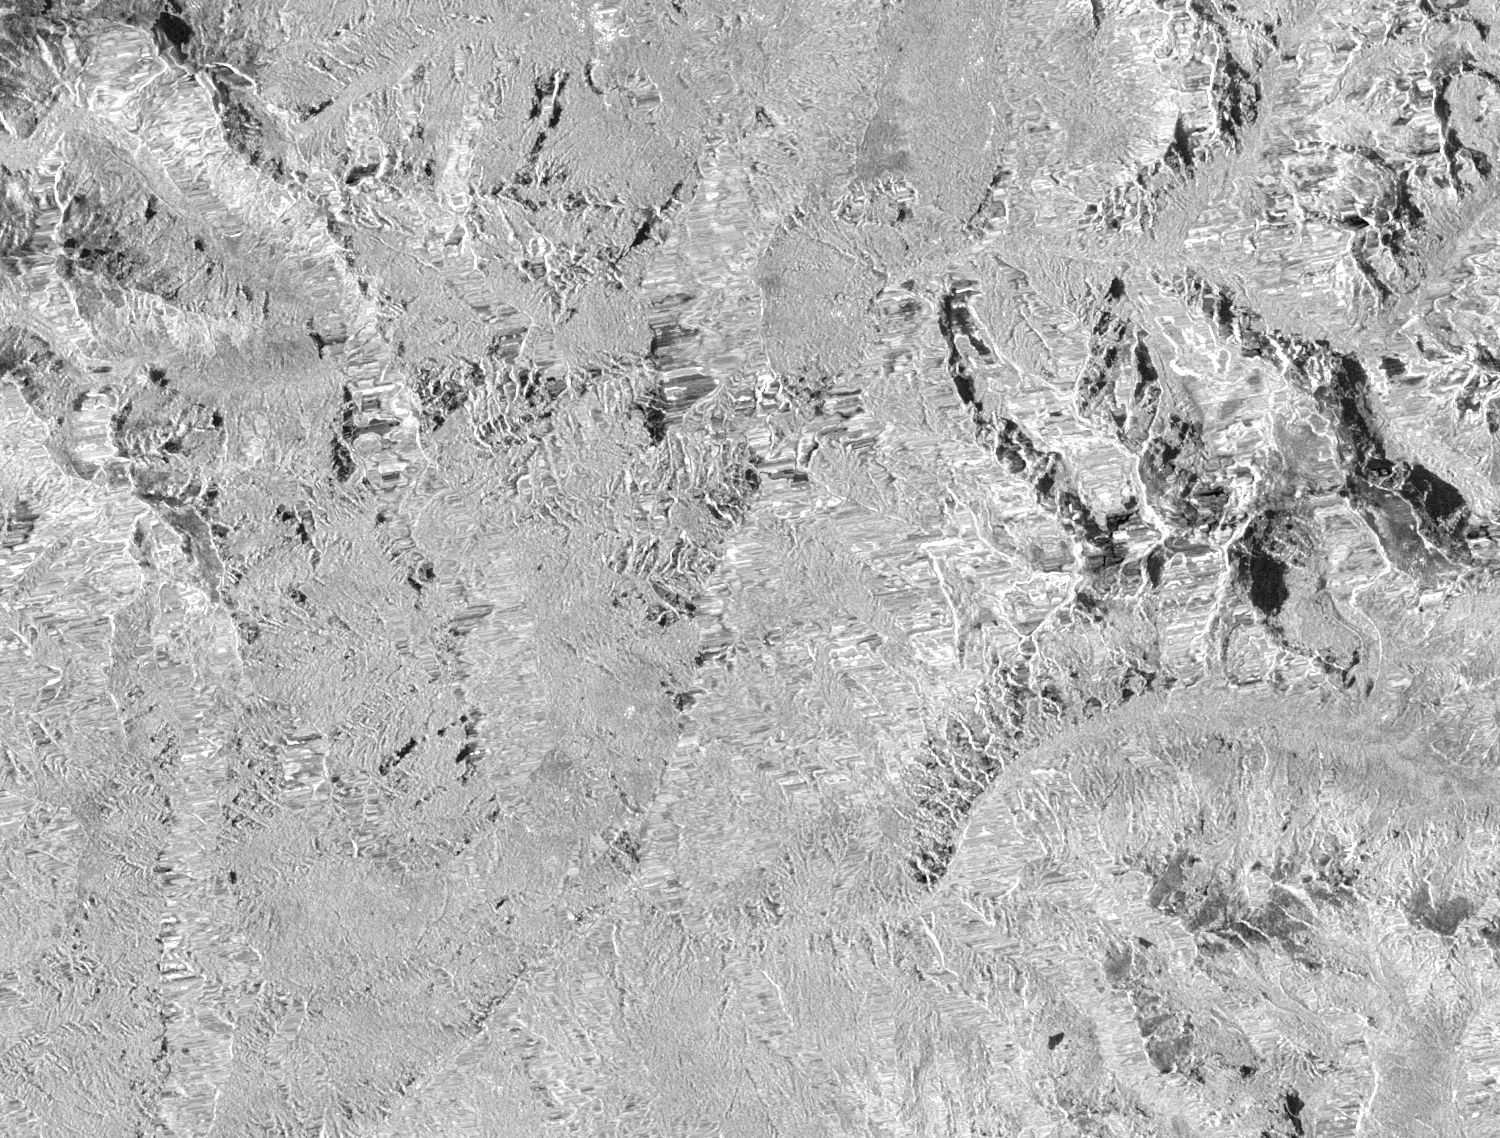 灾前 08-16 升轨 VV
灾后 08-28 升轨 VV
 灾前 08-16 升轨 合成
灾后 08-28 升轨 合成
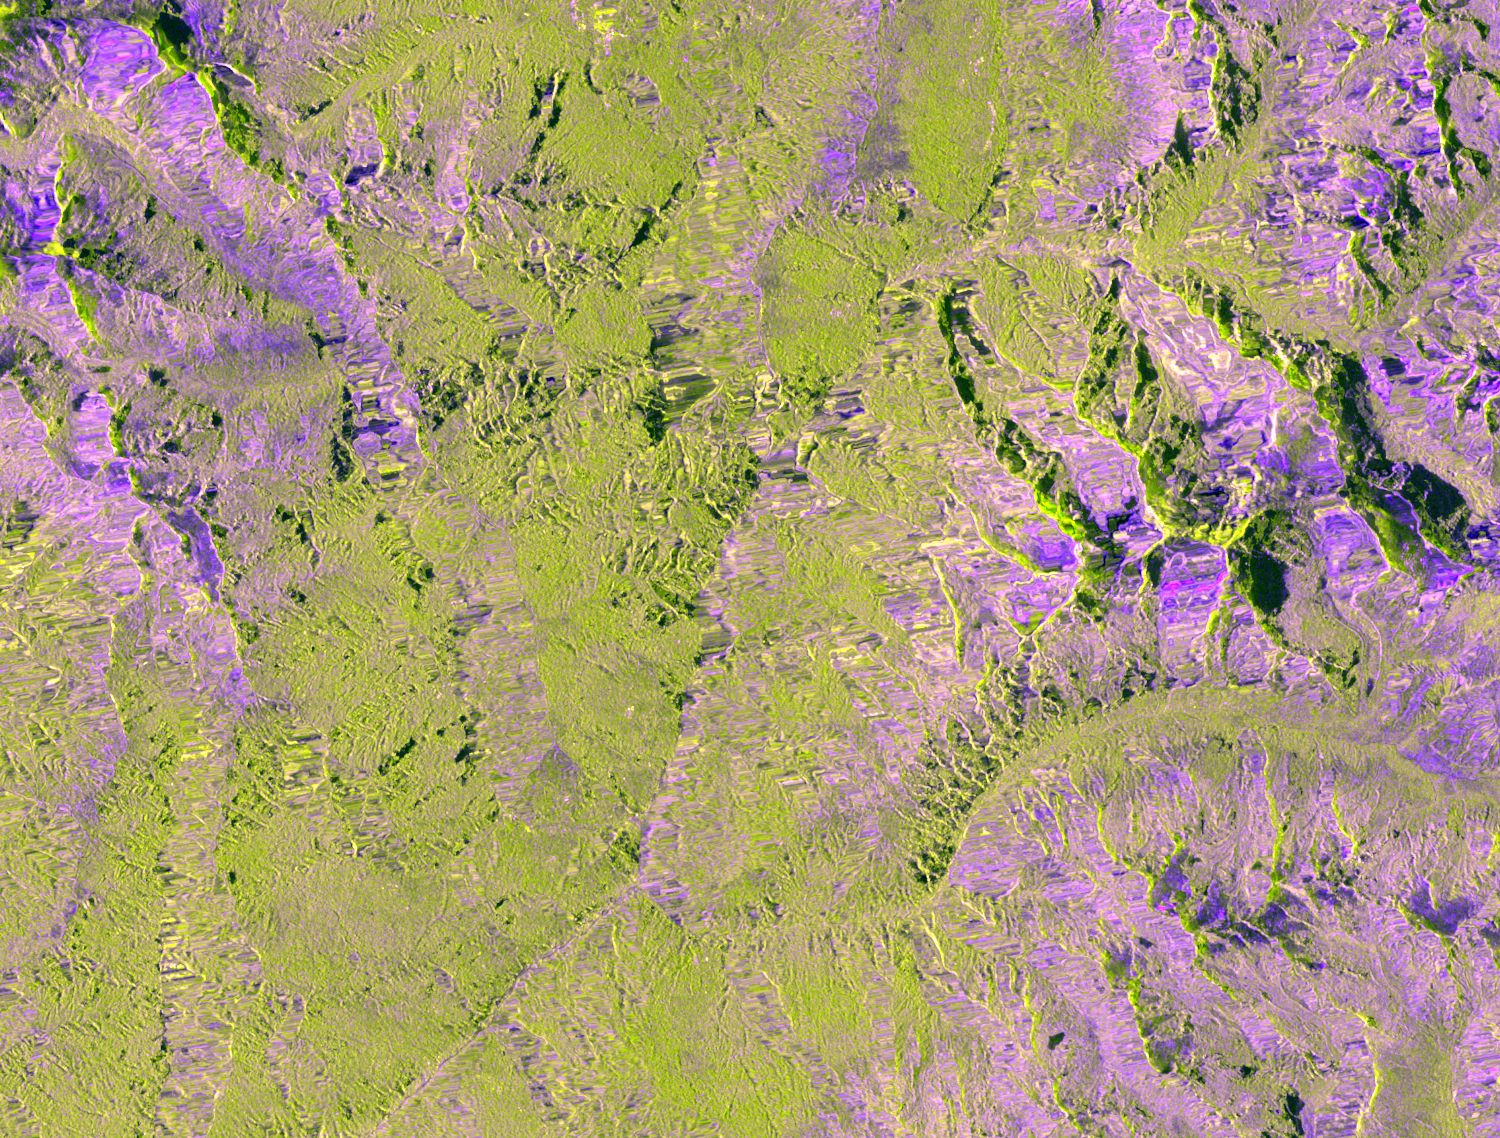
变化检测流程为:RTC γ⁰ 20 m,5×5 平滑,±3 dB 阈值,最小图斑 2 万 m²。噪声底以同一流程在上一节的两组灾前同轨对上实测,为 VV 22、VH 29 km²。跨事件对的变化面积为 VV 增亮 32.1 / 变暗 19.4 km²,VH 增亮 23.8 / 变暗 15.9 km²。变化以增亮为主,图斑集中在高海拔地带。
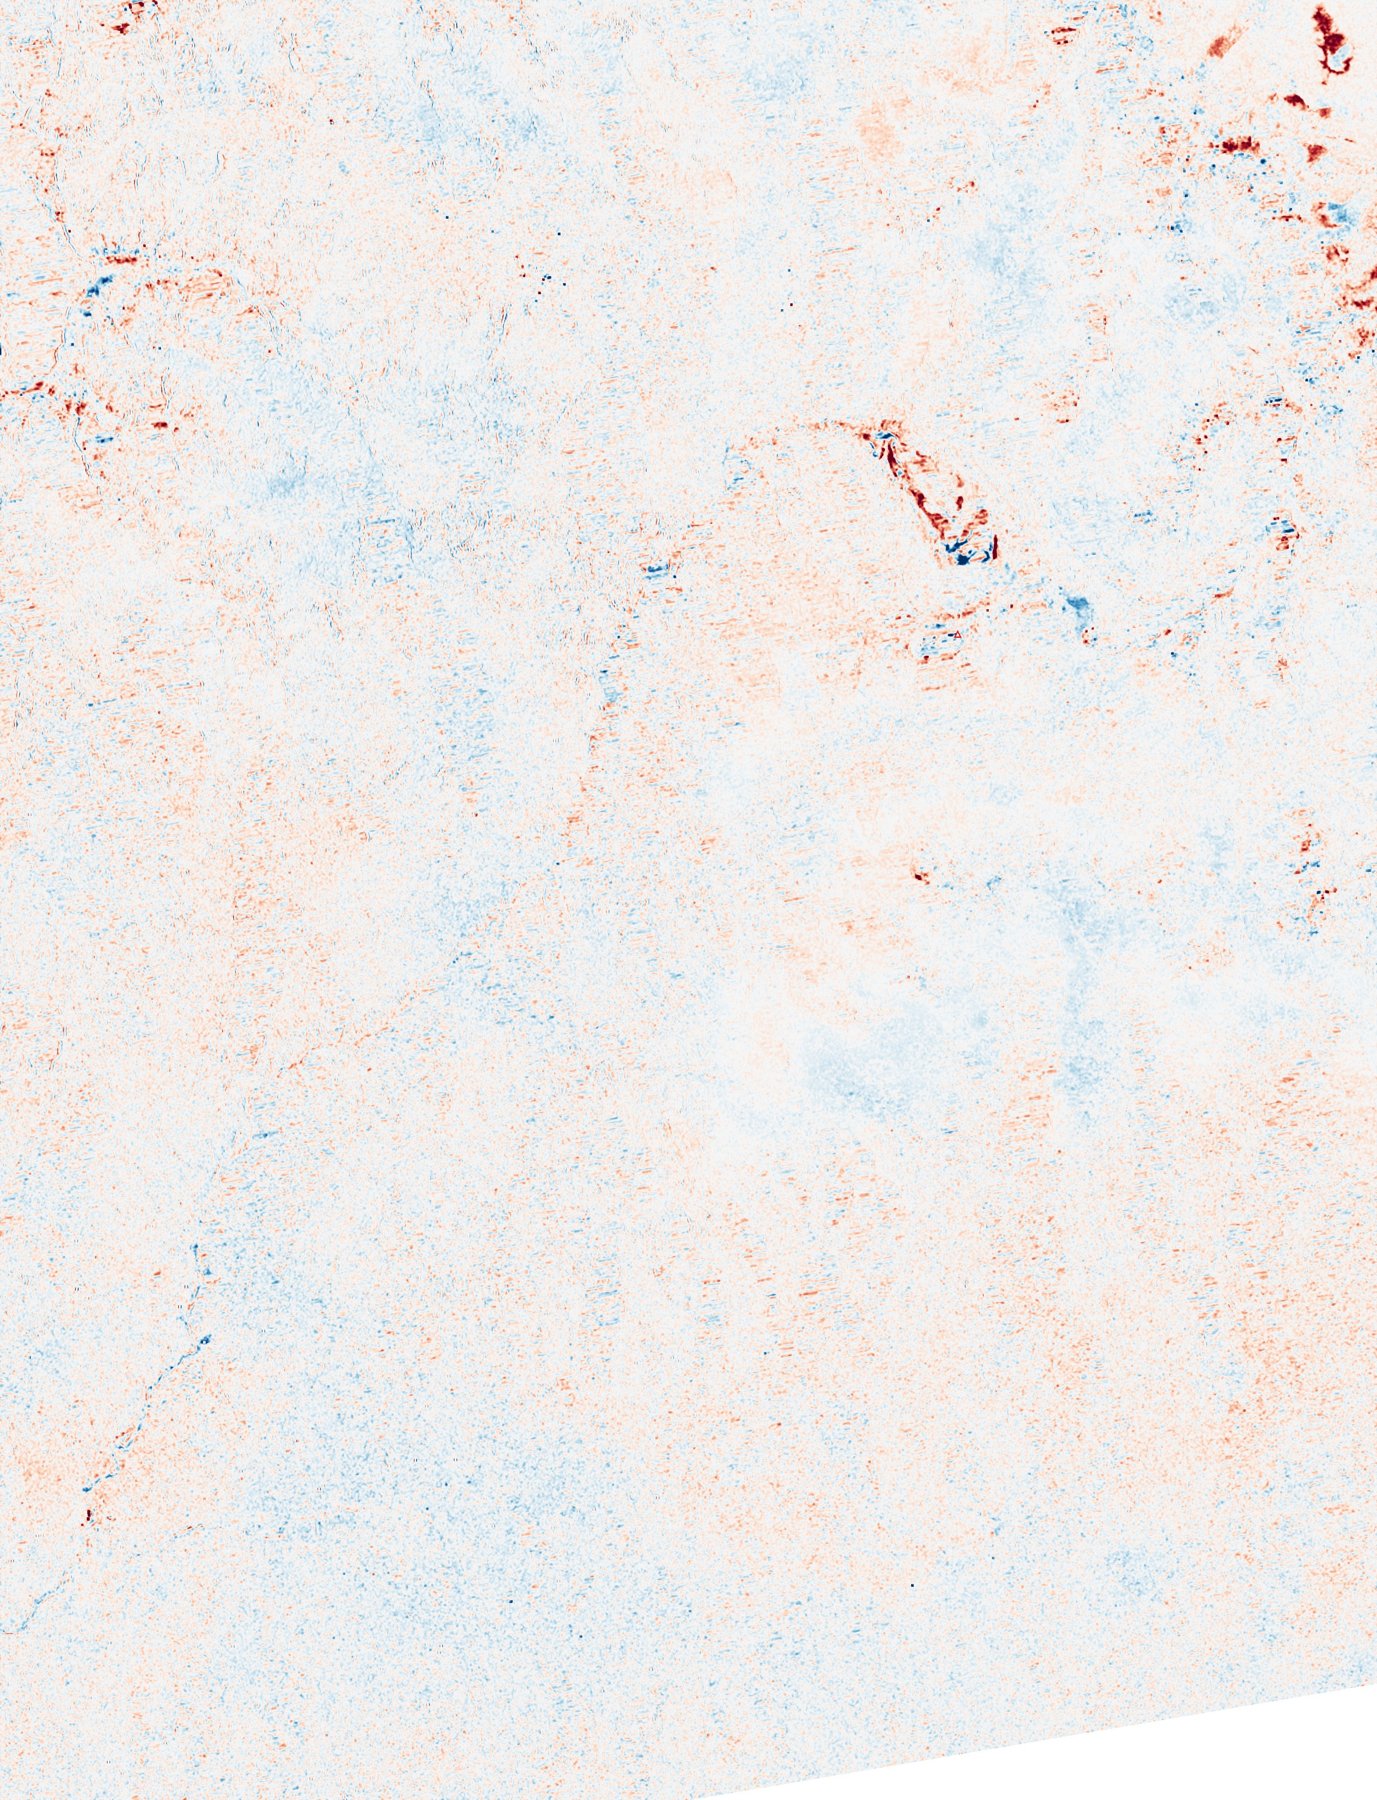
Sentinel-1 path 85 升轨 VV 幅度对数比,08-16→08-28,色标 RdBu_r,±8 dB:红为增亮、蓝为变暗;红色三角形为朗塘里让峰。范围为完整 AOI(85.09–85.71°E, 27.79–28.51°N),20 m/px。
峰以北 2–6 km 的 Lirung 冰川盆地与 Lende Khola 源头有成组的 ±8 dB 异常:增亮条带与超过 8 dB 的变暗斑块相邻排列,VV 与 VH 双极化同位。该区域的变化密度为 VV 5.6% / VH 5.3%,全 AOI 均值为 VV 1.1% / VH 0.84%。口岸峡谷走廊沿线的变化密度约 1%。
NISAR 灾后数据(L 波段)
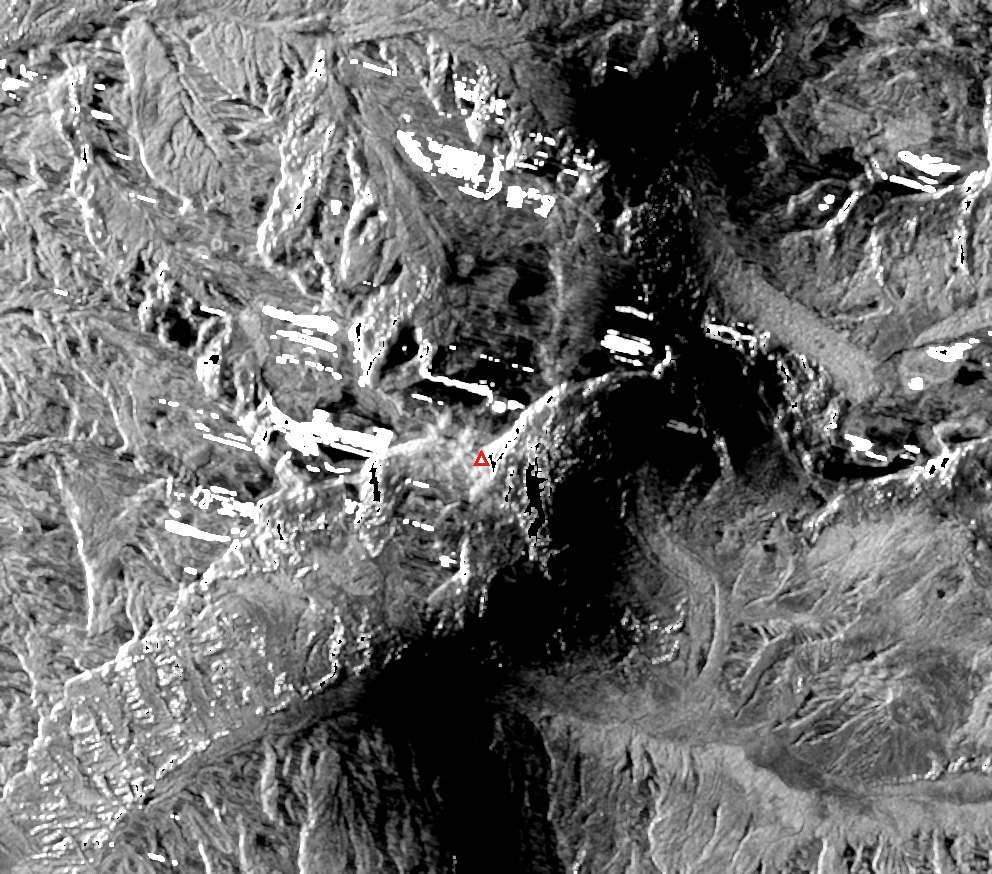
NISAR 的 path 48 降轨于 2026-08-28 12:58 UTC 过境,距主崩塌约 2.5 天。Sentinel-1 的灾后景(同日 12:21 UTC 过境,上节)于 08-29 入库,这份 NISAR 数据在此之前是唯一可获取的灾后 SAR。NISAR 在 2026 年分发的都是暂定产品。幅度侧一个 GCOV 产品对应一景,本节这一对的两端分属上述两条处理流:灾前 08-16 那景来自常规流(_PR_,4005 DHDH,10 m),灾后 08-28 那景来自紧急响应流(_UR_,2005 QPDH,20 m)。相干侧一个 GUNW 产品对应一整对干涉图,本节用的跨事件干涉对(08-16→08-28)与灾前 24 天对(07-23→08-16)都来自常规流。本批产品的幅度通道存在距离向约 10 dB 的增益伪影(与灾前幅度剖面对照确认),因此下面不使用幅度差值,只使用不受该伪影影响的三类指标:极化比变化、跨事件互相关与干涉相干性变化。
裁剪窗口为 85.42–85.62°E, 28.18–28.34°N,北在上,比前文 Sentinel-1 的走廊裁剪更小;朗塘里让峰约在画面中心(85.517°E, 28.256°N),下面各图中以红色三角形标记该峰位。
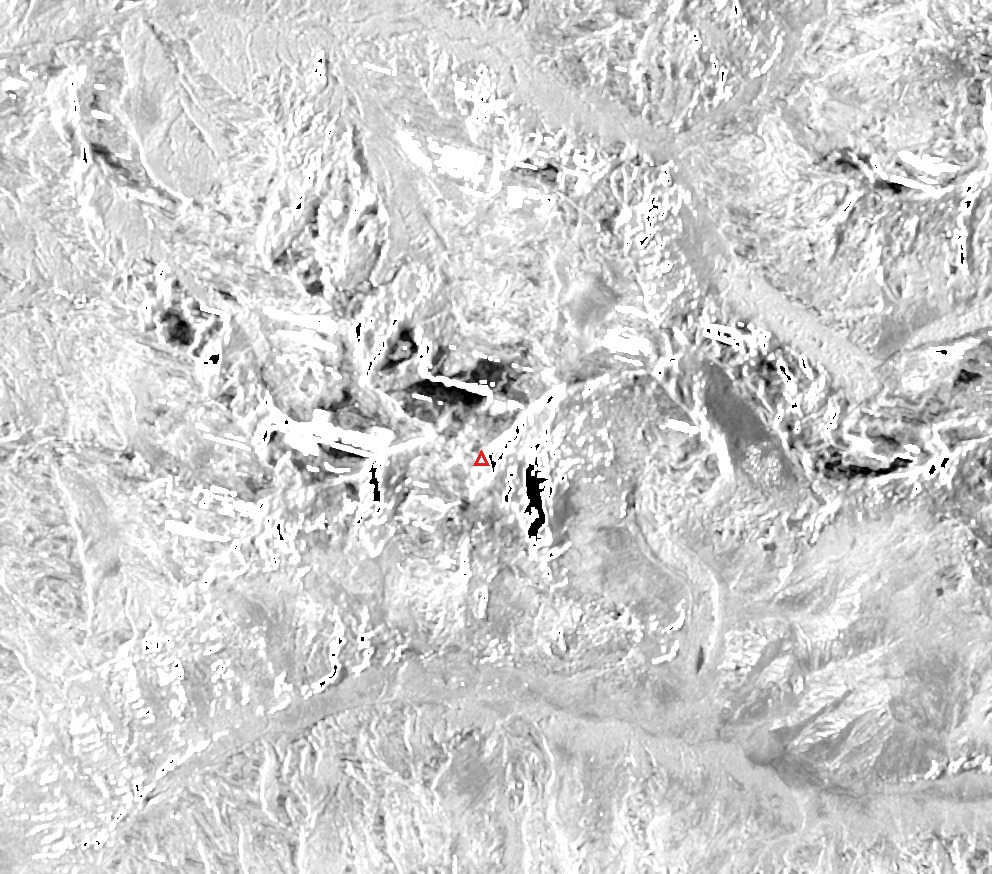 灾前 08-16 HH
灾后 08-28 HH
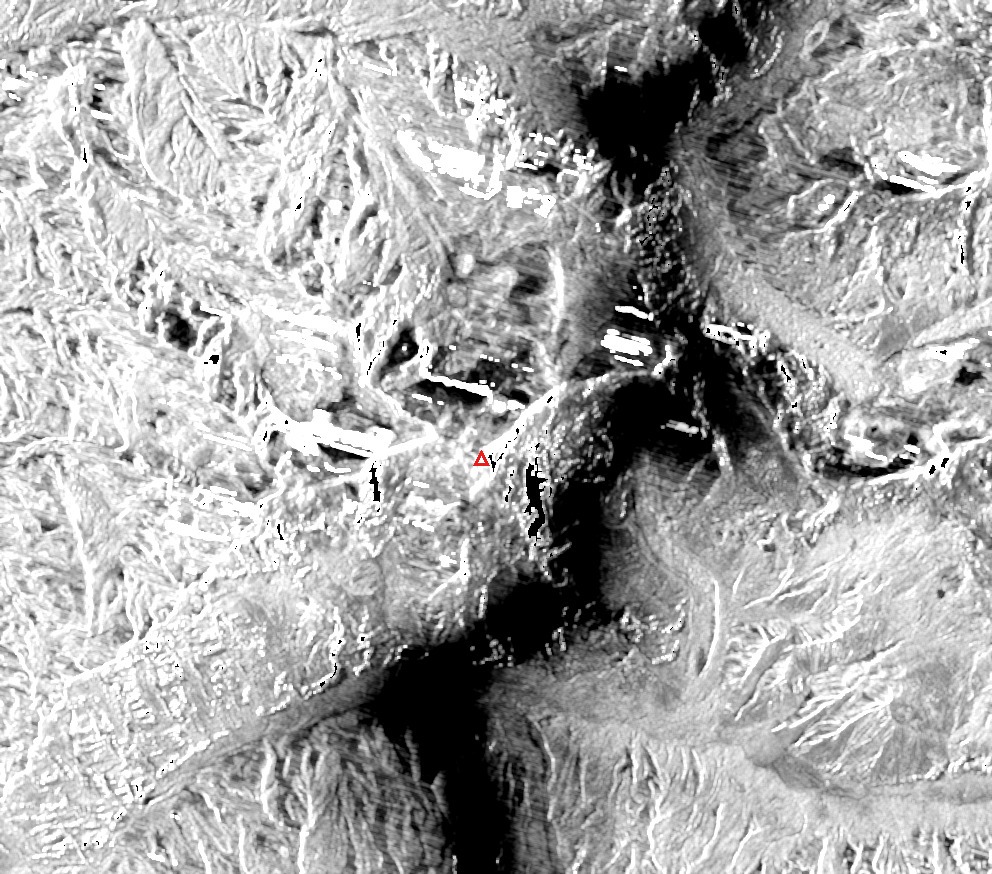
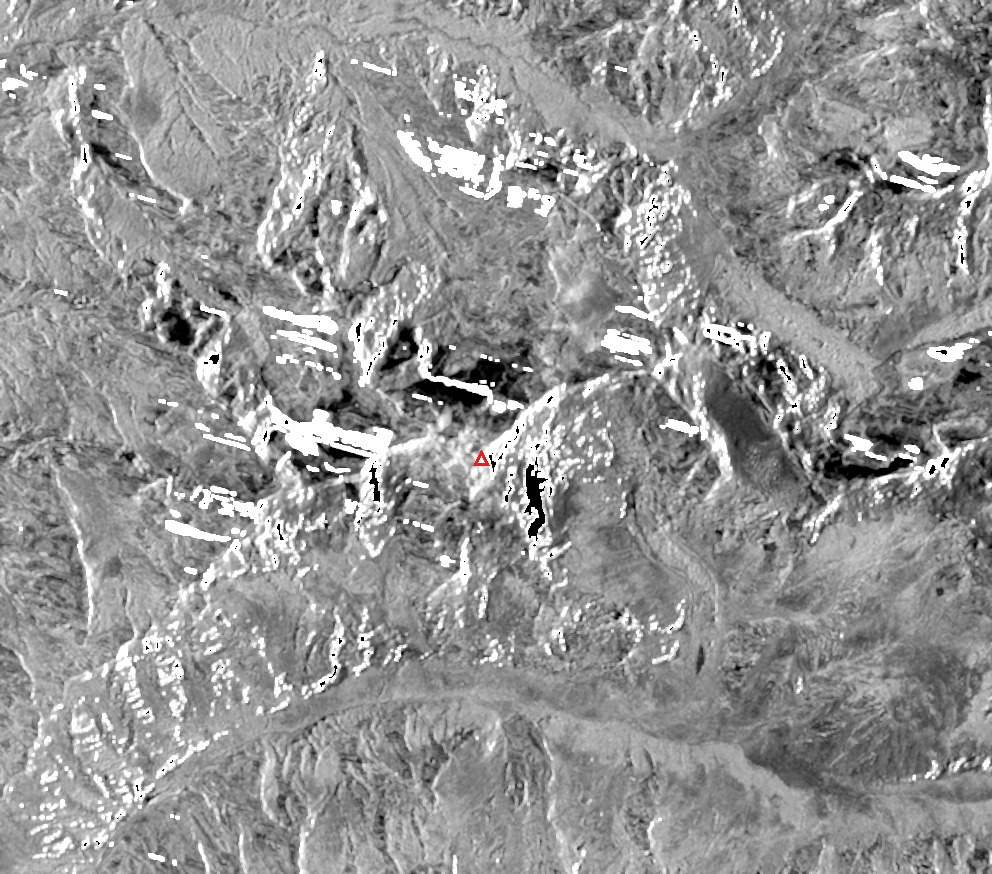 灾前 08-16 HV
灾后 08-28 HV
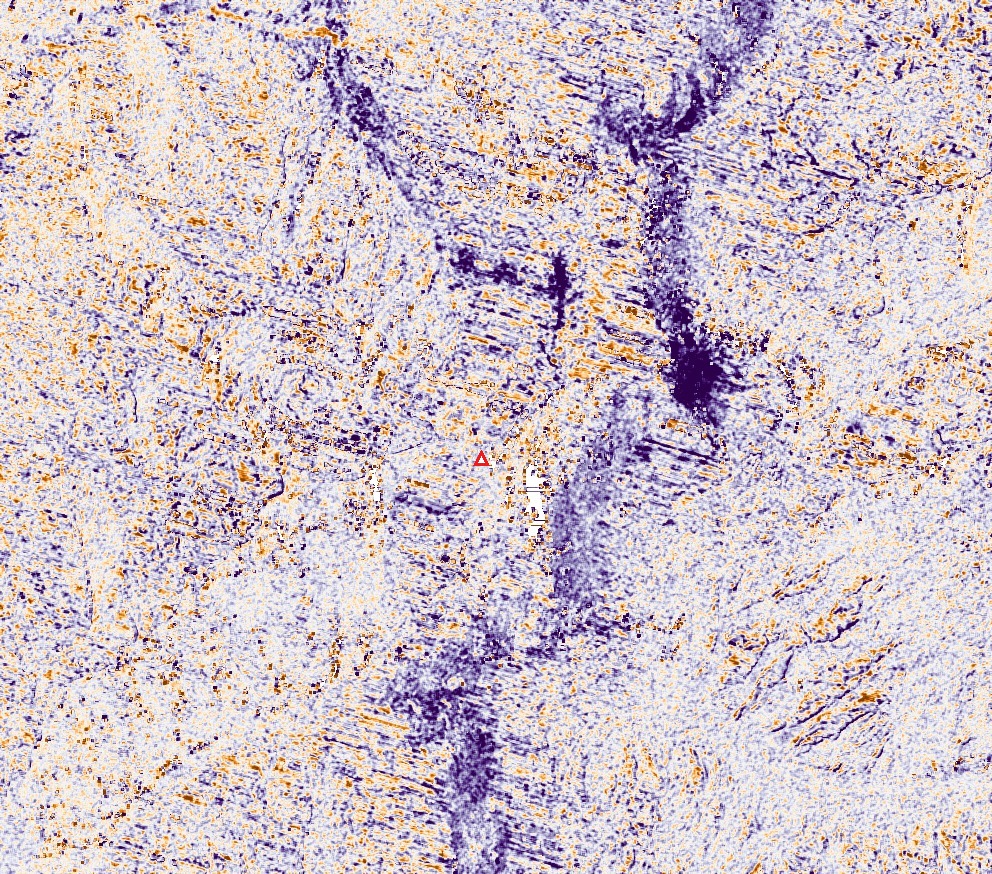
极化比变化 Δ(HV−HH),08-16→08-28,色标 PuOr_r,±6 dB:紫色为去极化下降,橙色为上升。紫色沿朗塘里让峰以北的 Lende Khola 河谷与上朗塘河谷呈连续条带分布,峰东北侧另有一片密集异常区。20 m/px。
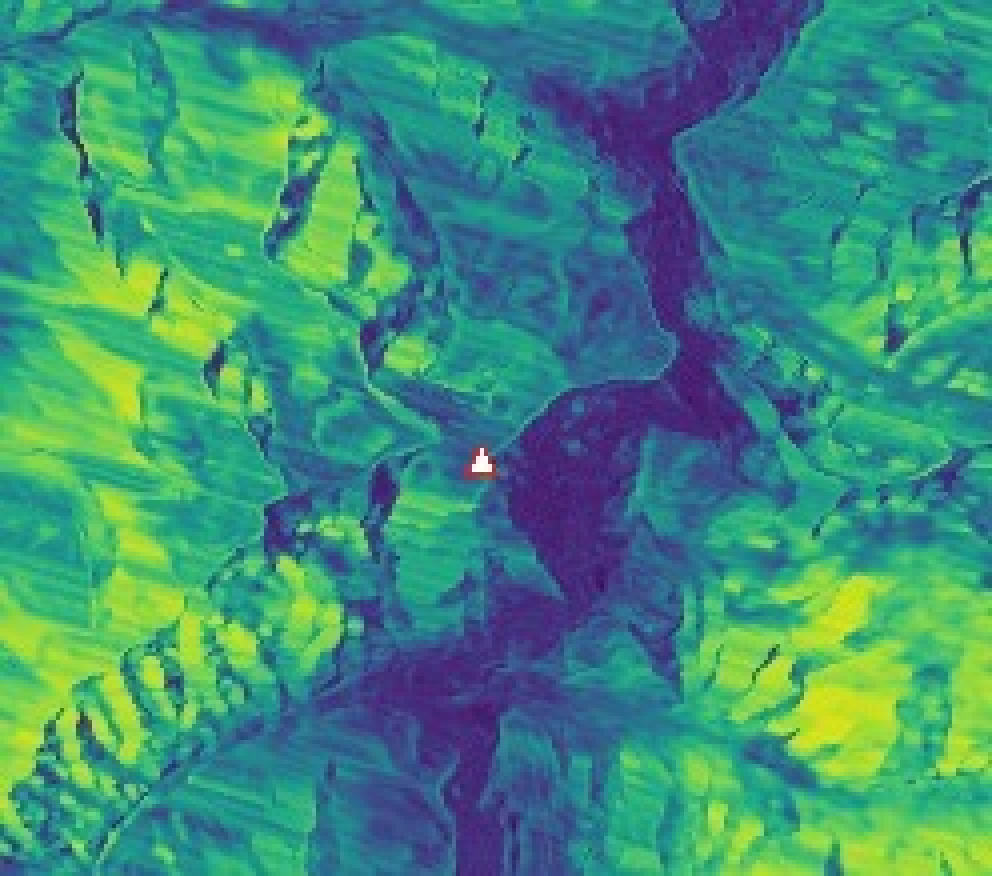
跨事件像素偏移的互相关峰值,色标 viridis,0–1:暗色为前后影像纹理无法匹配的失相干区。一条连续的低相关走廊沿水系自山体向北纵贯全窗并向南延伸;窗口内 23% 的面积相关峰值低于 0.2。原始分辨率 80 m/px,图为 4 倍最近邻放大。
低相关区内的偏移量数值不可靠,因此不展示偏移量图。跨事件干涉对(08-16→08-28)中,在灾前 24 天对(07-23→08-16)保持相干的谷地出现大面积失相干(28% 的像元相干性下降超过 0.2),范围与上图的低相关走廊同位。
判读盒与谷底分层统计
下面五节的统计都在固定的判读盒内进行,盒的范围为:
| 盒 | 经度 | 纬度 |
|---|---|---|
| source | 85.47–85.56°E | 28.24–28.31°N |
| corridor | 85.30–85.42°E | 28.10–28.32°N |
| port_reach | 85.36–85.42°E | 28.24–28.30°N |
| timure_syabru | 85.31–85.40°E | 28.14–28.24°N |
| below_syabru | 85.25–85.34°E | 28.05–28.15°N |
| reach_upper | 85.10–85.23°E | 27.88–28.00°N |
| reach_lower | 84.85–85.10°E | 27.70–27.90°N |
| offriver_control | 85.24–85.34°E | 27.84–27.96°N |
| tibet_snow_ctl | 85.58–85.70°E | 28.38–28.51°N |
port_reach、timure_syabru、below_syabru 是 corridor 的三个分段;reach_upper 与 reach_lower 在特里苏利河上,offriver_control 是同纬度带上离开河道的对照盒,tibet_snow_ctl 在分水岭以北的藏侧。朗塘里让峰位于 85.517°E, 28.256°N。
盒密度为盒内判为变化的像元(增亮与变暗合并)占盒内有效像元的比例,再除以同一景全 AOI 的这一比例;分母取自对数比栅格的有效像元。不同轨道之间的盒密度要在把两景的分母对齐到共同足迹之后才能比。逐盒有效覆盖低于 0.60 的盒不出数。
谷底分层用 Copernicus DEM GLO-30 定义:高于局地 2 km 范围最小值 40 m 以内的像元为谷底,其余为坡面。分层量为谷底像元中判为变化的比例,除以坡面像元中的同一比例。source 盒内没有谷底像元(盒内最低像元比局地 2 km 最小值高 46 m),源区不做分层。
每个跨事件对都配一个同轨道的灾前对照对,对照对的区间内没有事件发生。相干下降指跨事件对的干涉相干性减去参考对的相干性,参考对的时间基线在各节中注明。
以下几点适用于本文所有 SAR 统计量:
- 灾前对照对的时间基线为 12 天,下游相干的一处参考对为 24 天,各节注明;它们约束的是常规季风波动。2026 年 8 月下旬是否另有一次异常区域洪峰在同一河段造成同样的谷底下降,需要降水记录(IMERG/GPM)才能判断,本文未使用降水数据。
- 幅度下降集中在河道范围内。平滑水面的后向散射同样偏低,该指标与新鲜泥石流充填、河道展宽、水面覆盖三者都一致,本文不给出堆积面积。
- 河谷内残留泥石流的厚度在这些数据上测不出,本文不给出厚度数字。
- 跨几何、跨轨道的一致性比值只说明两组数据在同一位置出现变化,不涉及成因。
- 谷底像元本身带有偏性,河水位、湿度与河滩作物都会改变后向散射,灾前对照对在下游谷底的变暗比例已经高于坡面(下面各表的对照行给出这一基数)。
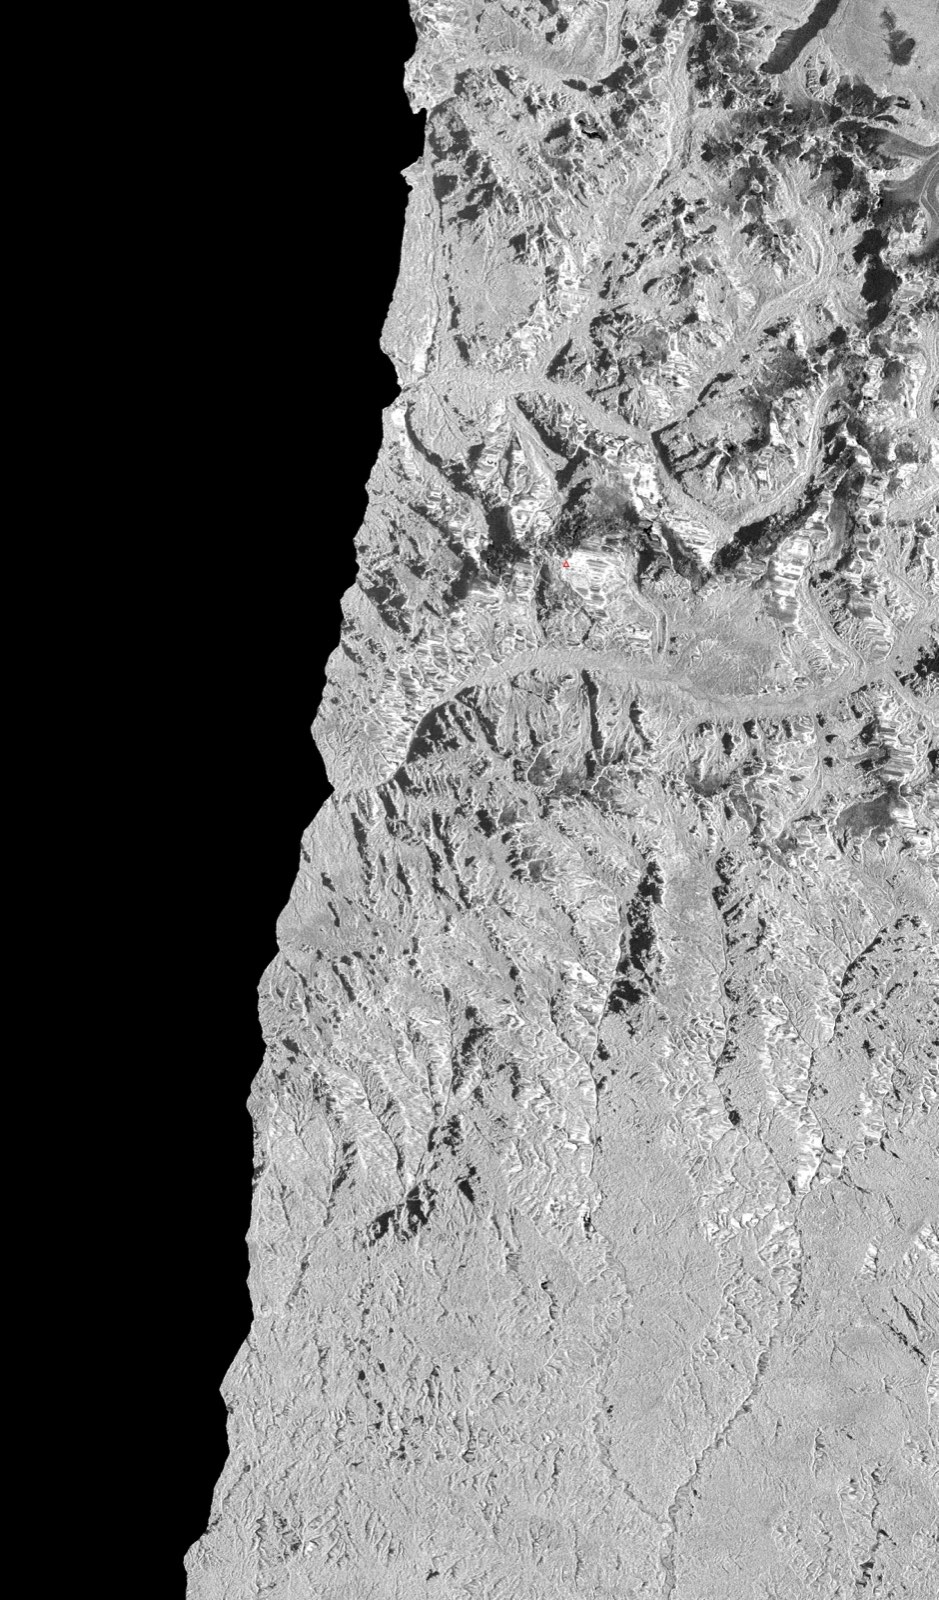
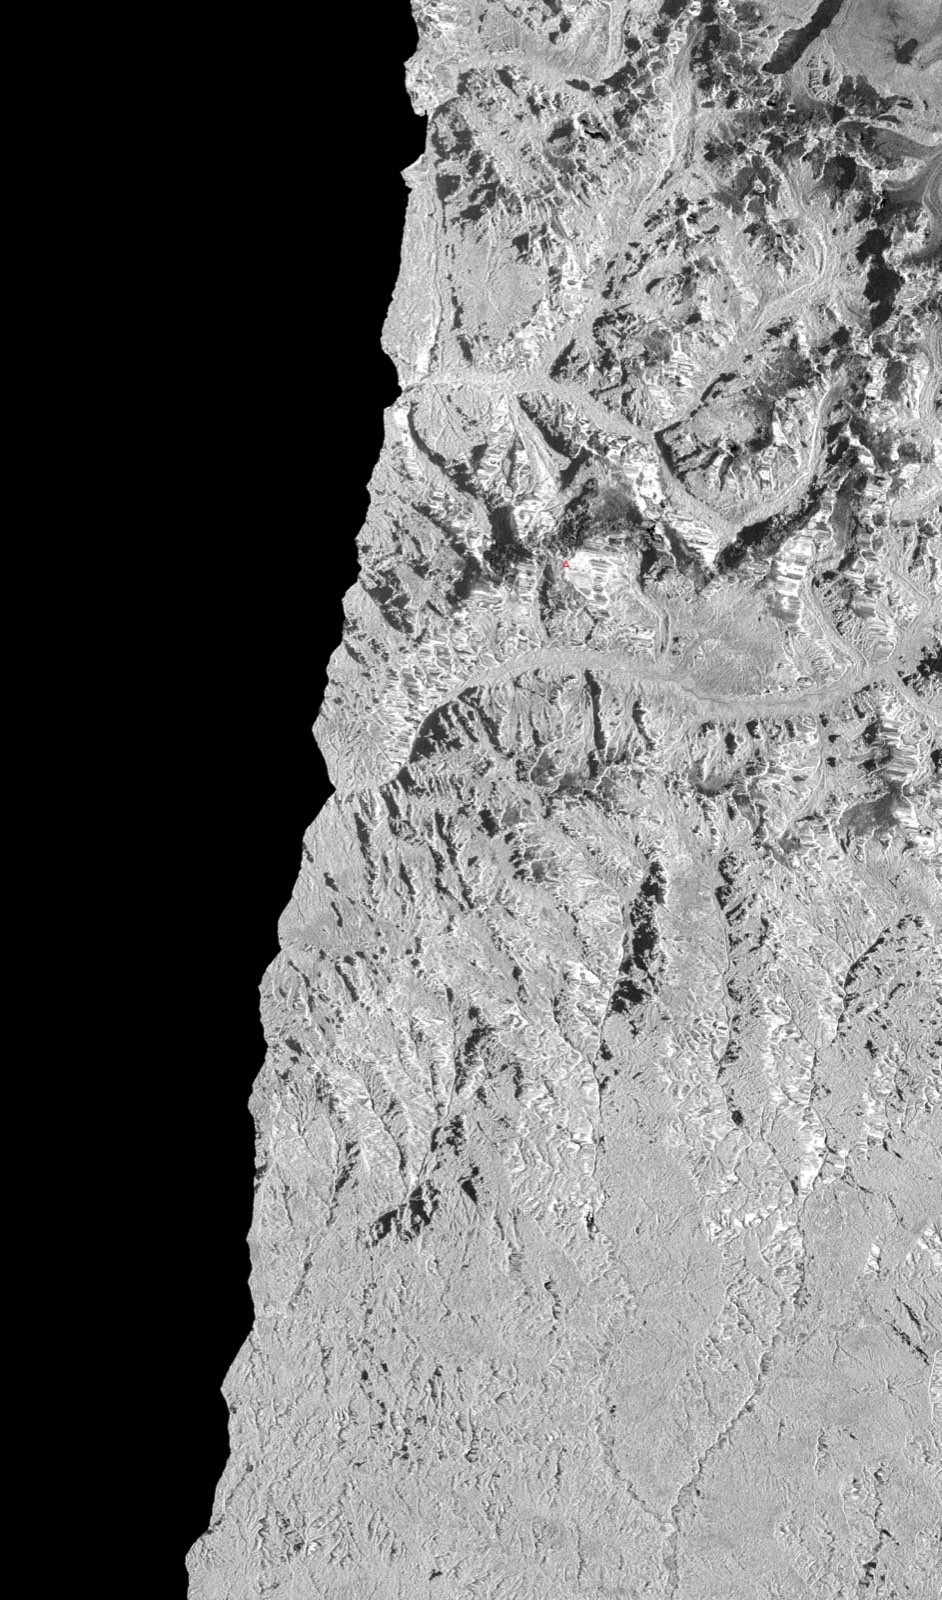
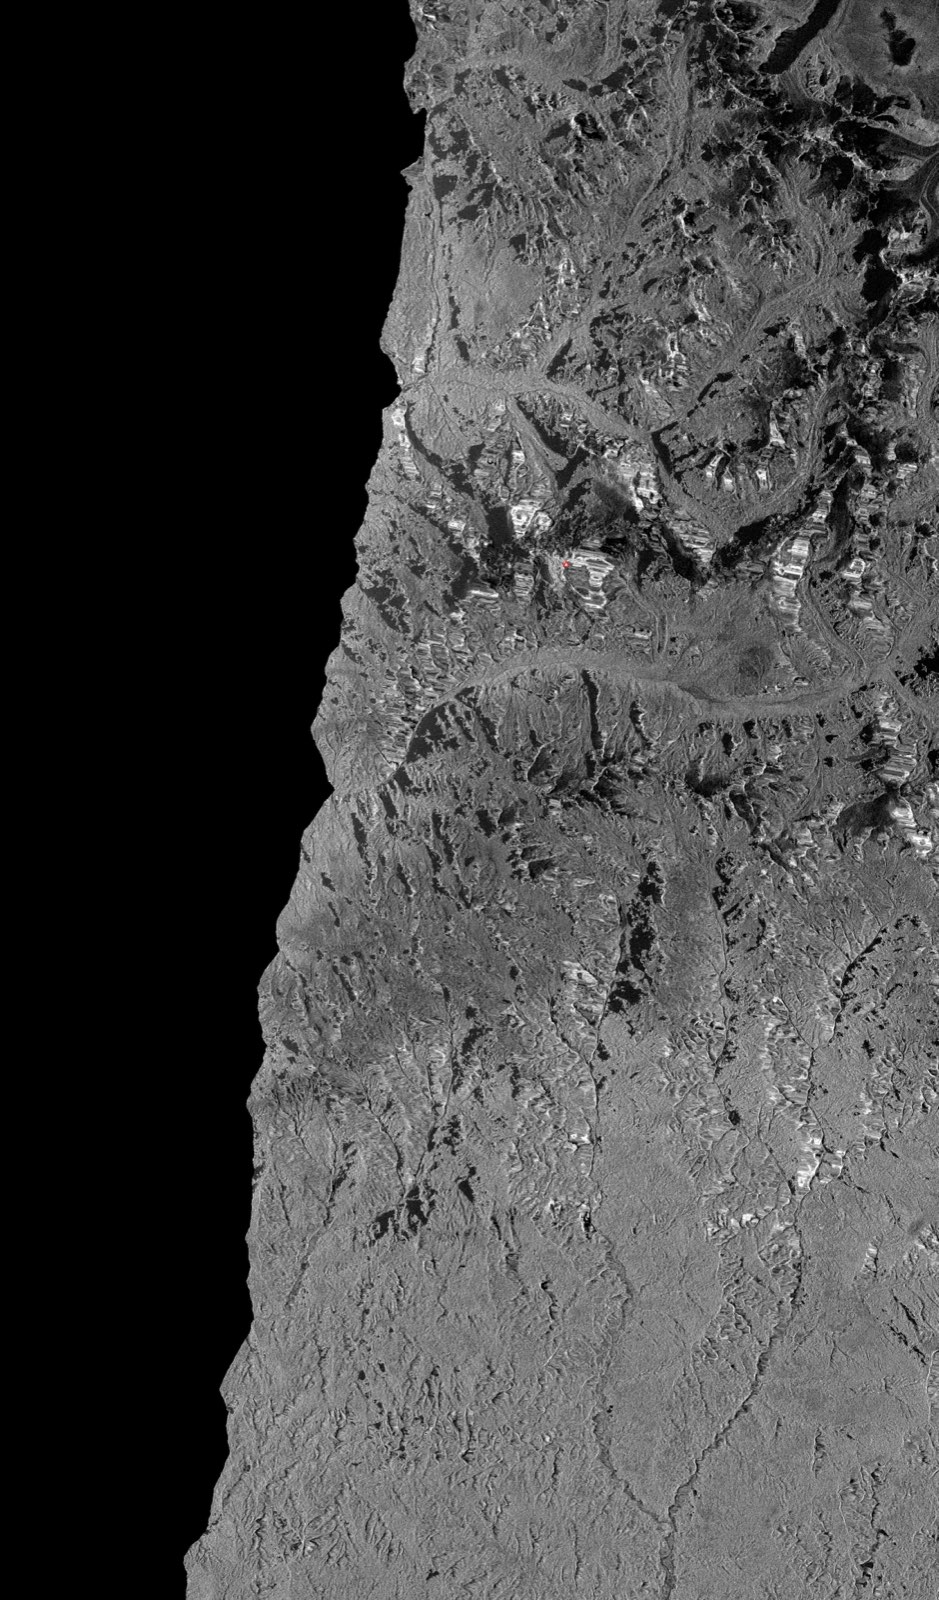
Sentinel-1 path 121 降轨灾后景(C 波段)
path 121 降轨的灾后景在 08-31 00:10 UTC 采集,与 08-19 灾前景构成 12 天对,是第二个降轨几何。这一对的逐盒有效覆盖为:source 与 tibet_snow_ctl 100%,corridor 16%(293.5 km² 中的 46.9 km²),port_reach 11%,timure_syabru 4%,below_syabru 0%。corridor 盒内的有效像元按经度带分布为:85.30–85.36°E 为 0%,85.36–85.39°E 为 4.5%,85.39–85.42°E 为 58.7%。走廊与下游各盒都低于 0.60 的覆盖门槛,本节只读 source 与 tibet_snow_ctl。
 灾前 08-19 降轨 VV
灾后 08-31 降轨 VV
 灾前 08-19 降轨 VH
灾后 08-31 降轨 VH
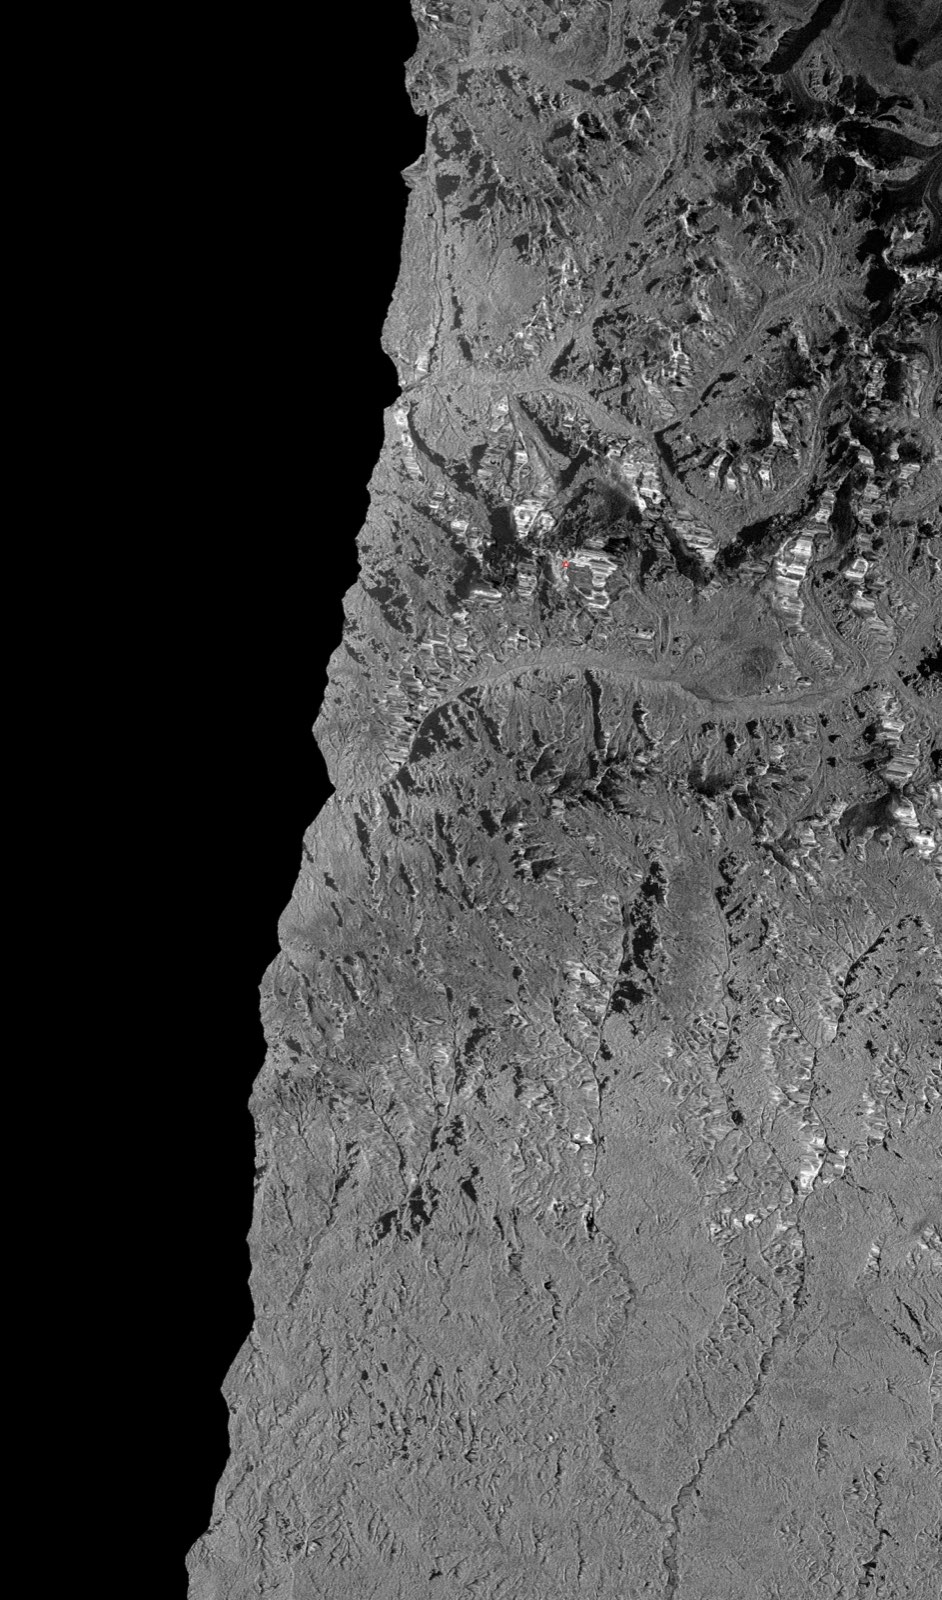
变化面积为 VV 变暗 29.78 / 增亮 14.77 km²,244 个图斑;VH 变暗 22.90 / 增亮 9.82 km²,174 个图斑。
在与 path 85 跨事件对的共同足迹(2330 km²)上对齐后,两对的盒密度为:source 盒 path 85 VV 4.87×、VH 6.45×,path 121 VV 2.35×、VH 1.70×;tibet_snow_ctl 盒 path 85 VV 4.67×、VH 4.77×,path 121 VV 5.51×、VH 7.02×。藏侧对照盒内变暗像元的比例,path 121 为 VV 9.15%、VH 9.01%,path 85 同盒为 VV 0.97%、VH 0.60%。
以 path 85 跨事件对为参考的跨轨一致性比值:source 盒 VV 变暗 7.48×、VH 变暗 8.54×,tibet_snow_ctl 盒 1.24× 与 2.29×。作为量级参照,同一对影像内 VV 与 VH 两个极化之间的同一比值(path 85 自身)为 source 盒 86×、corridor 盒 58×、tibet_snow_ctl 盒 36×。
Sentinel-1 path 19 降轨灾后景(C 波段)
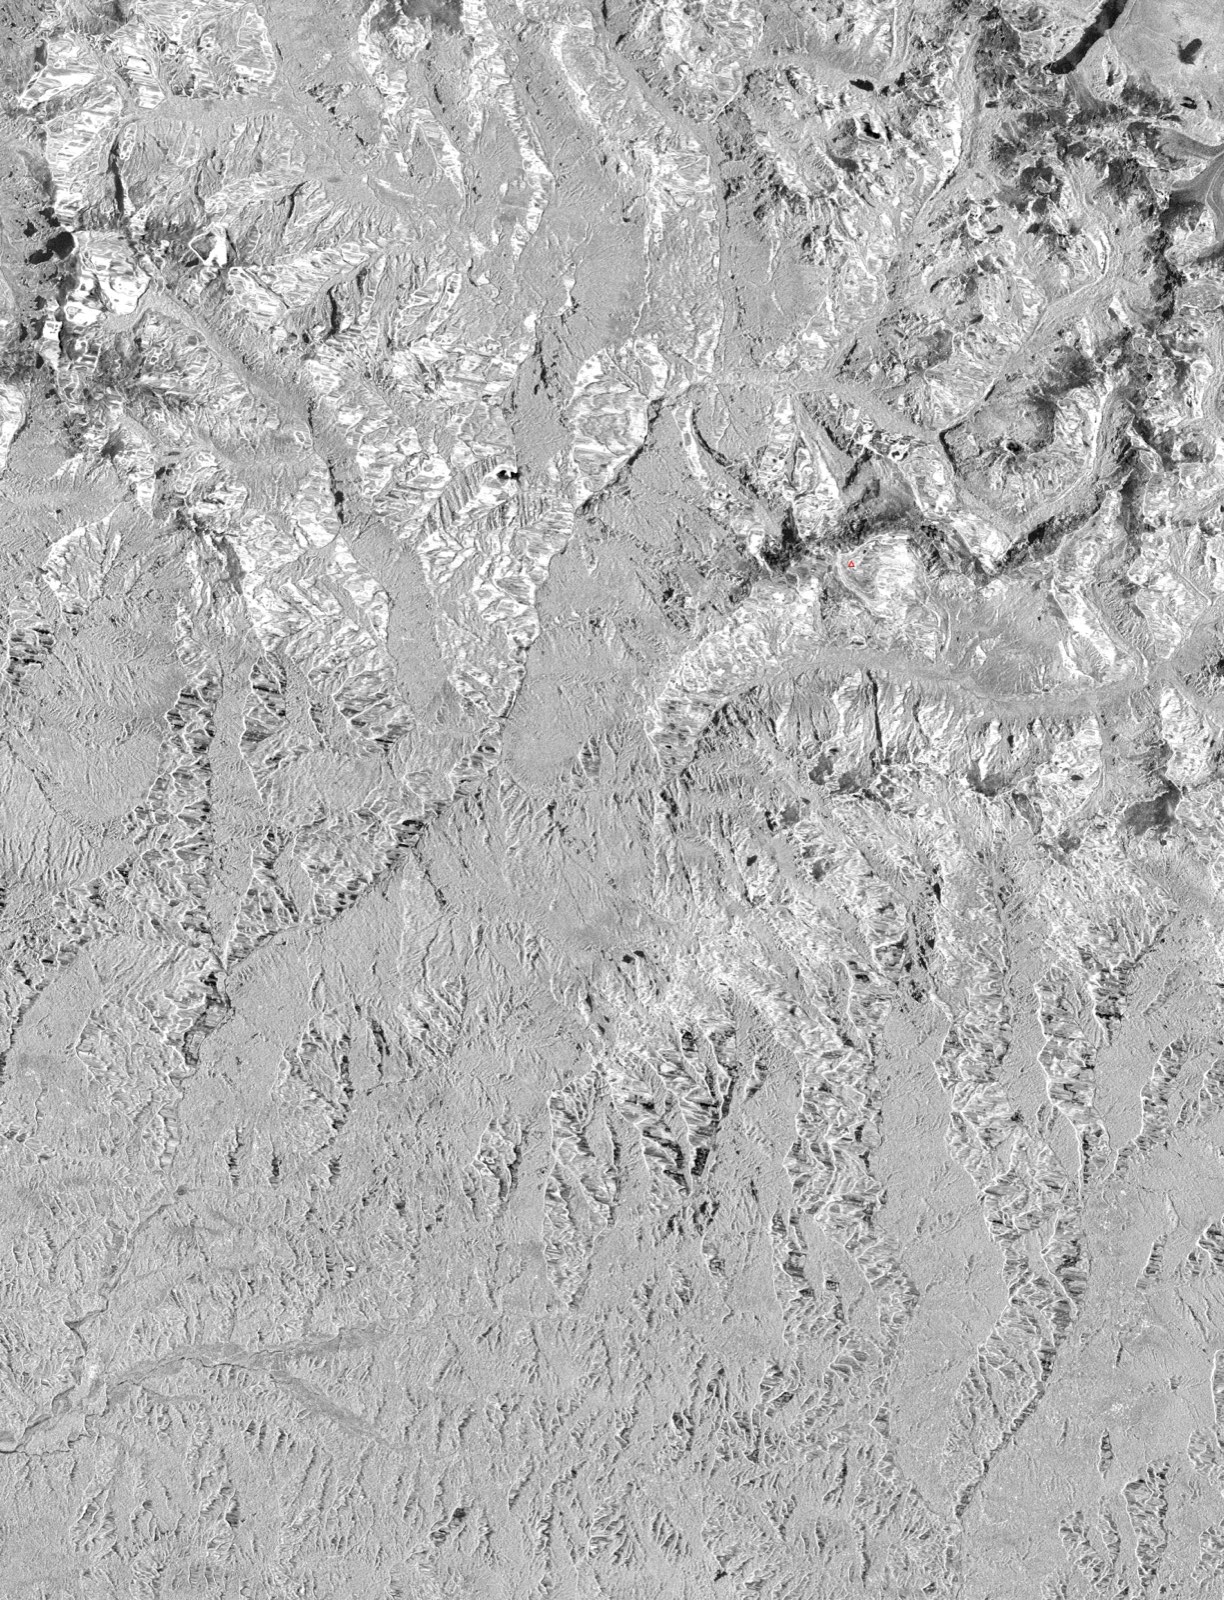
path 19 降轨的灾后景在 09-05 00:18 UTC 采集,与 08-24 灾前景构成 12 天对。08-24 那景距事件 −2.1 天,是所有轨道中距事件最近的灾前影像,灾后景距事件 +10.0 天。两景对 AOI 的覆盖都是 100%,峰顶、口岸、蒂穆雷、夏布鲁贝西、贝特拉瓦提、特里苏利集市都在范围内。
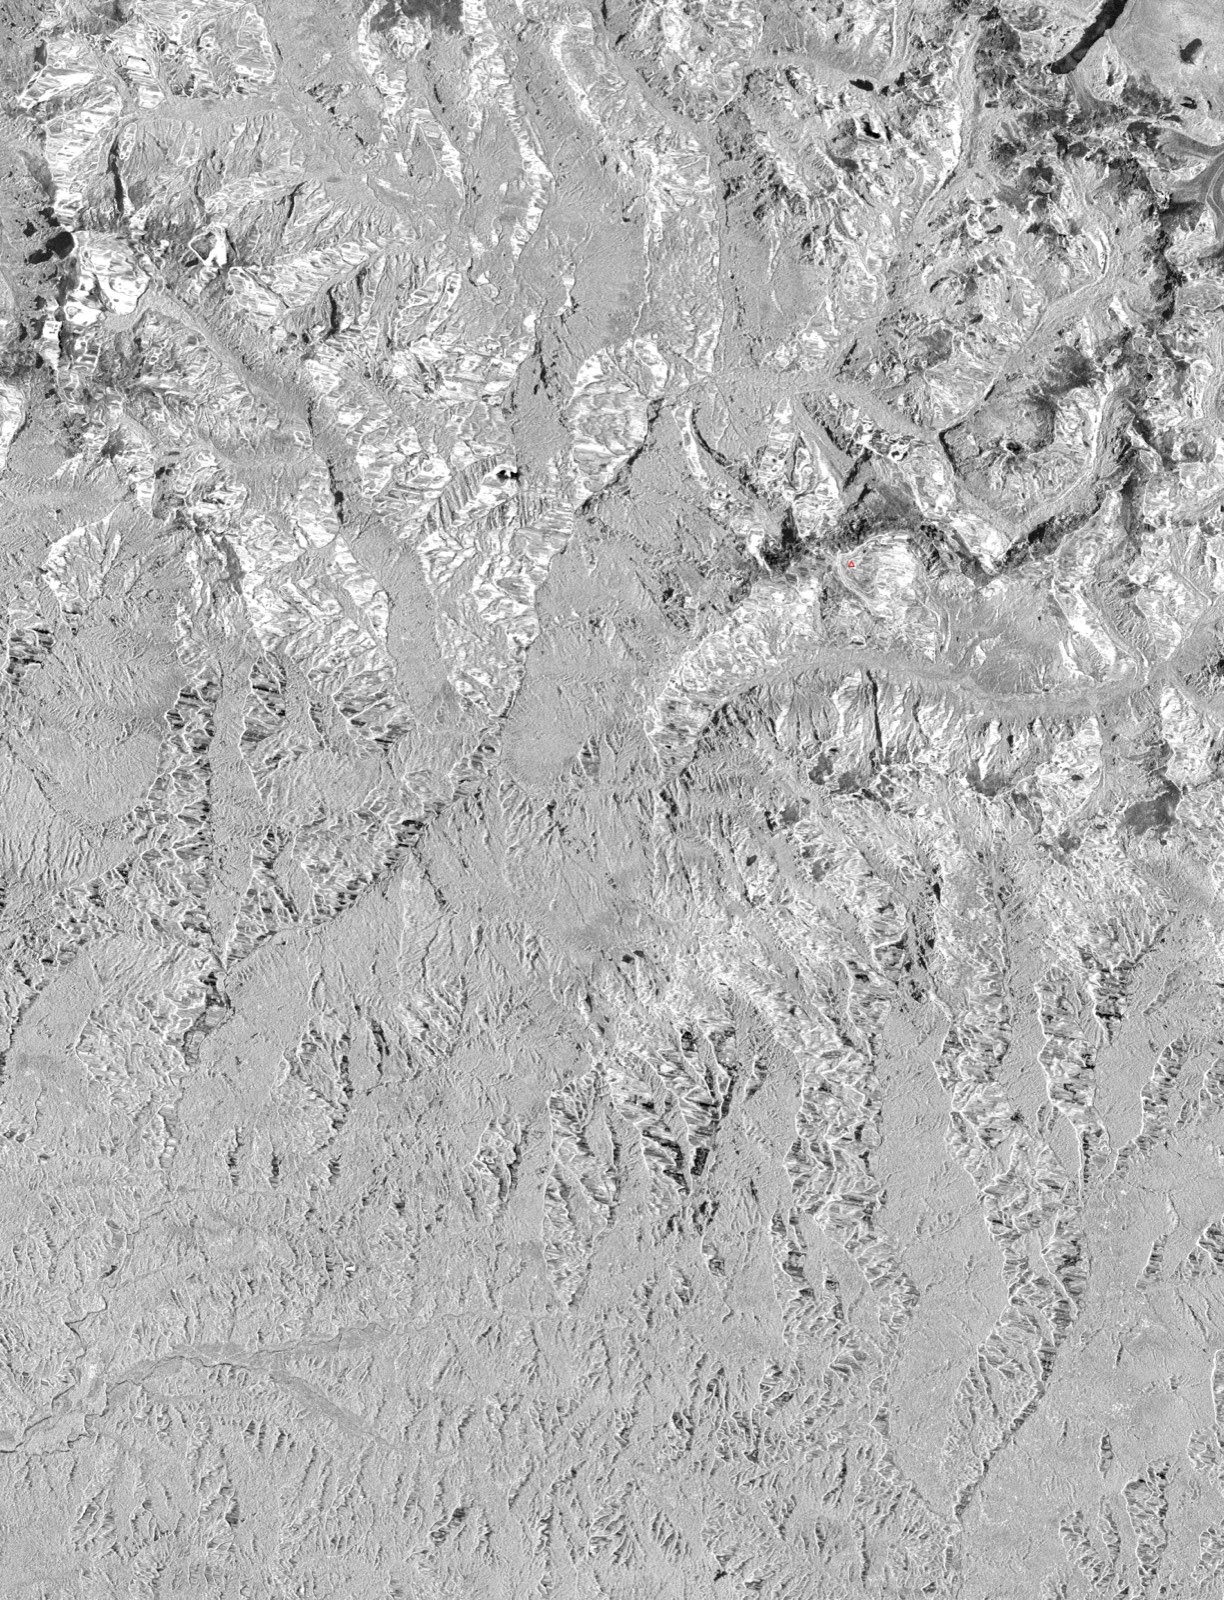 灾前 08-24 降轨 VV
灾后 09-05 降轨 VV
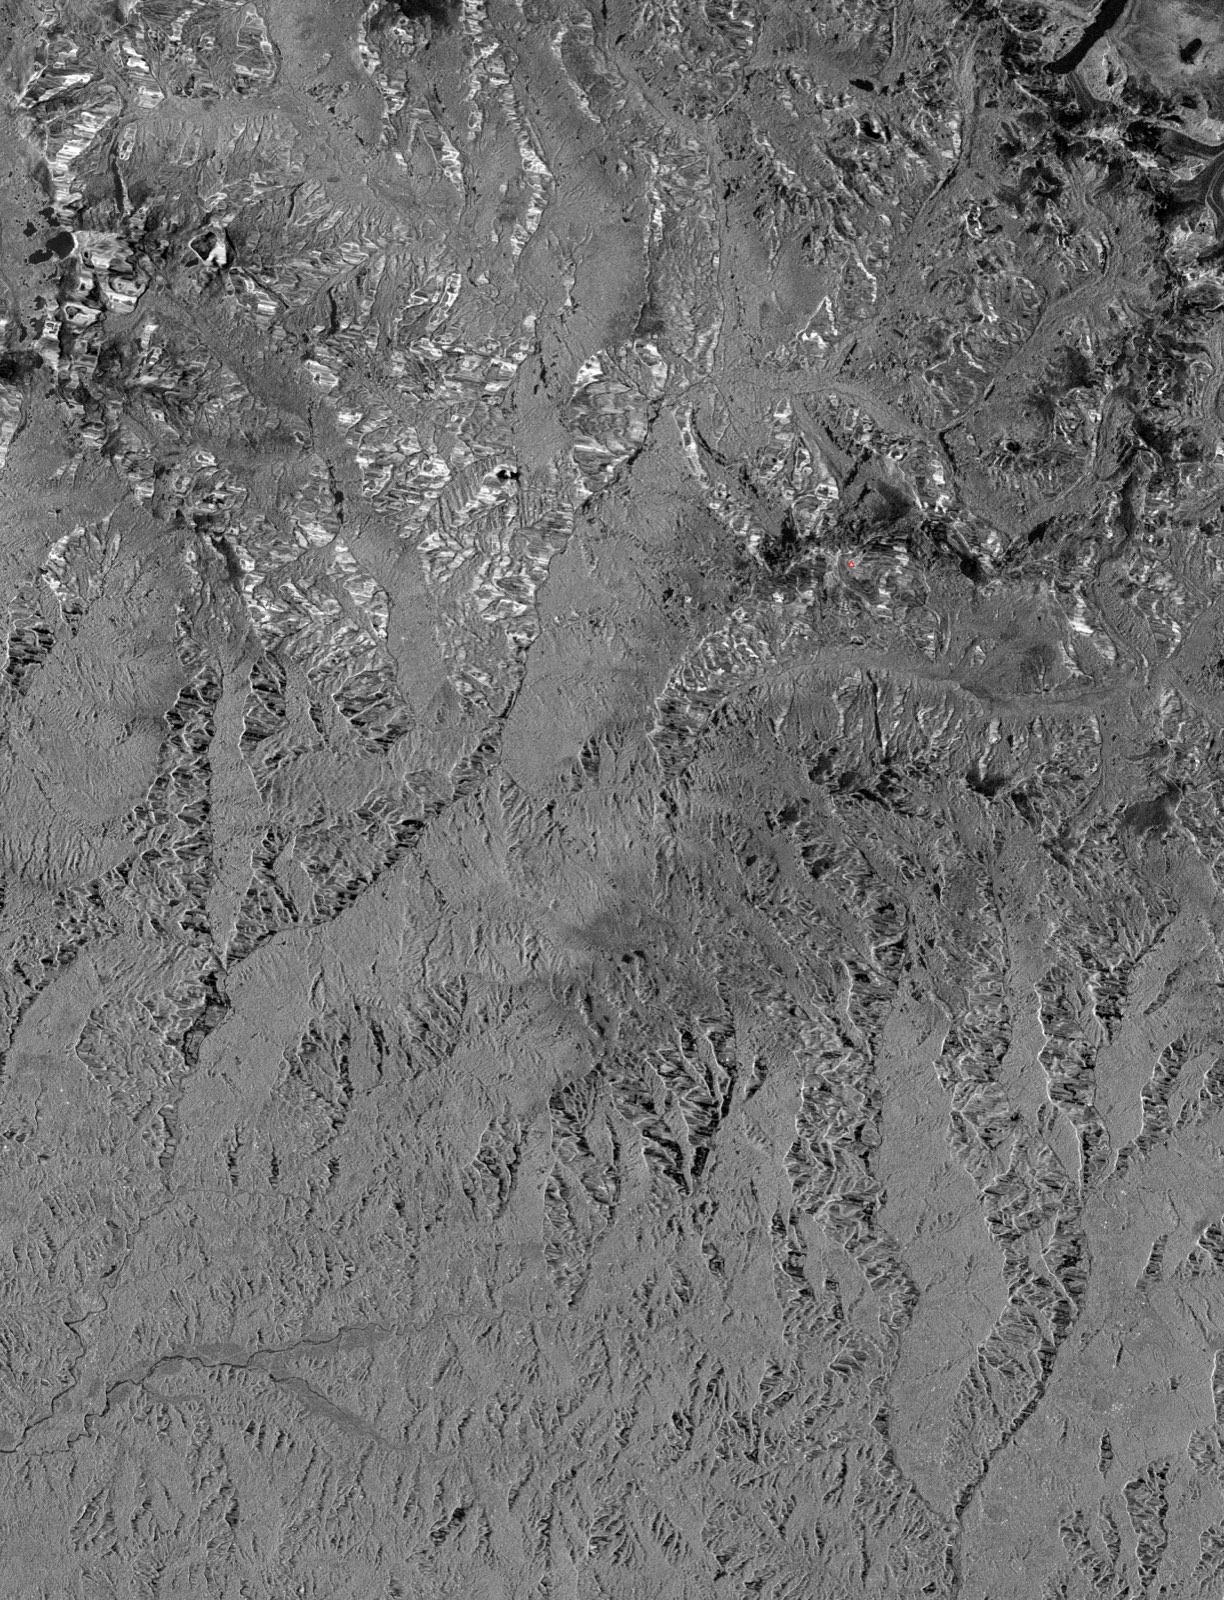 灾前 08-24 降轨 VH
灾后 09-05 降轨 VH
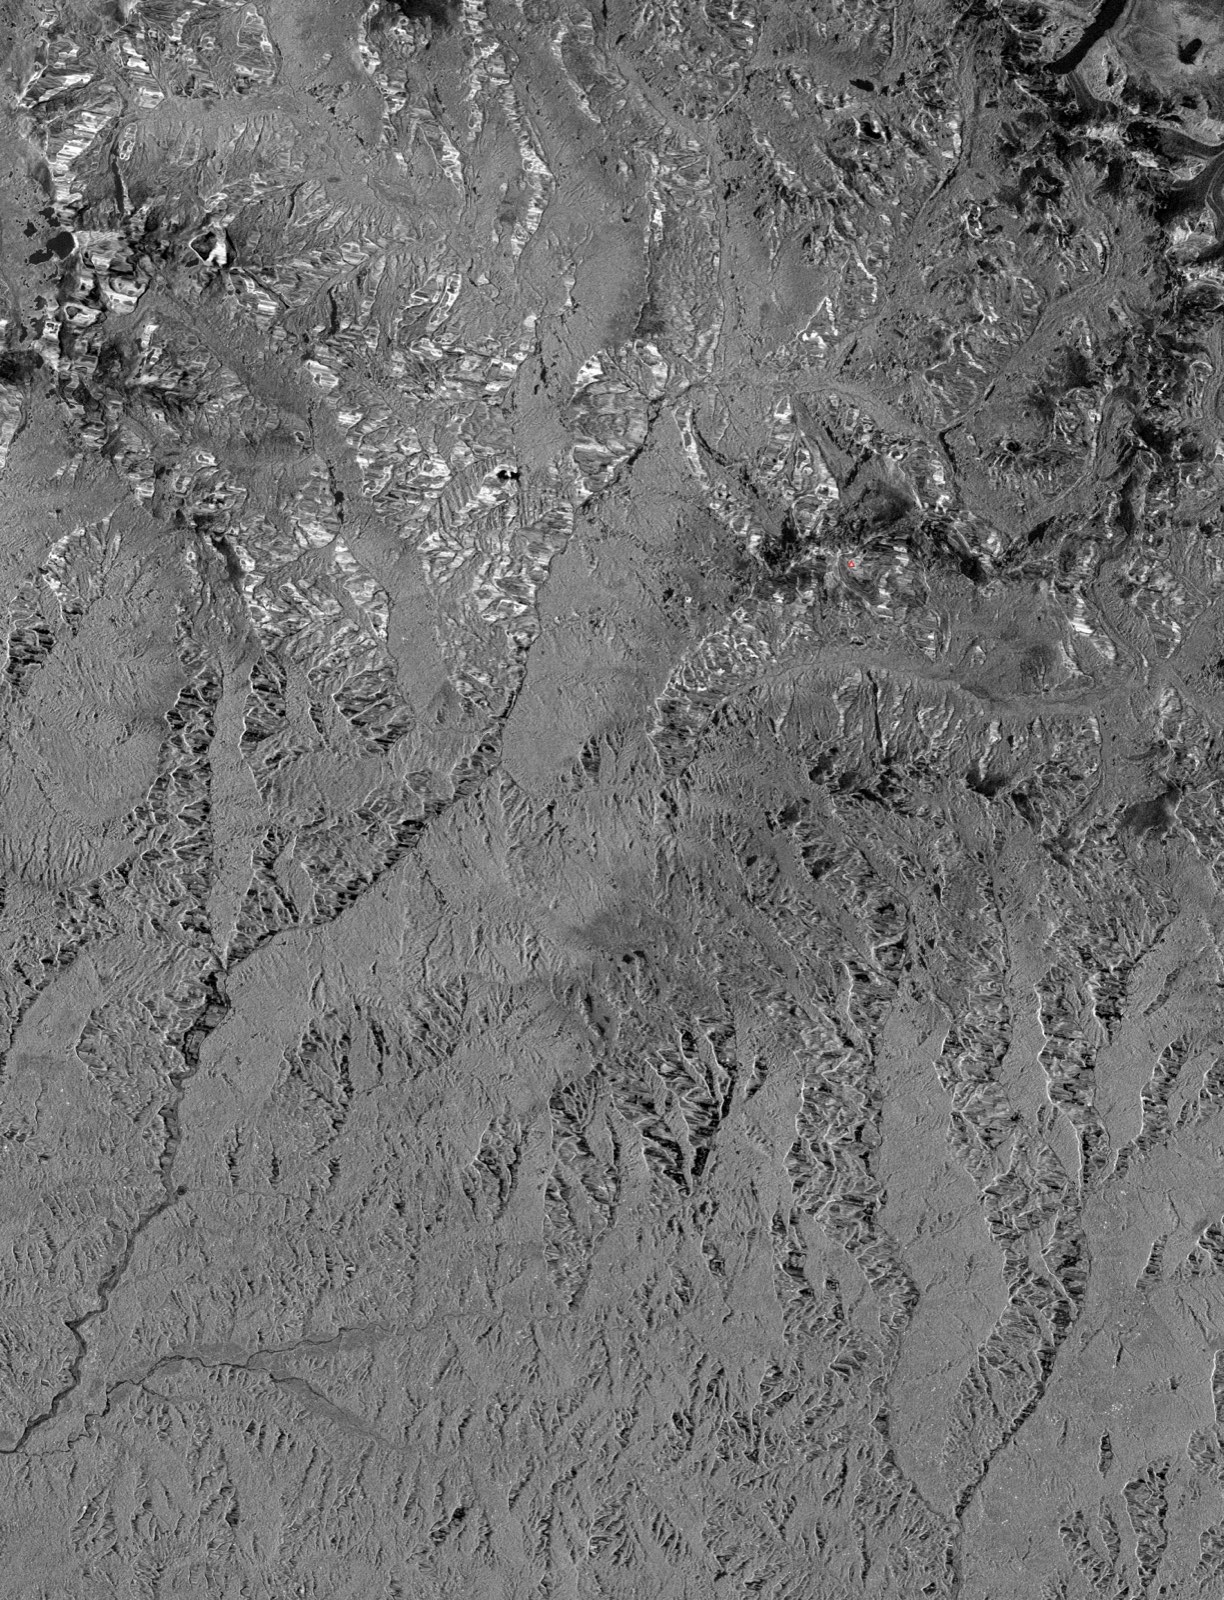
变化面积为 VV 变暗 37.39 / 增亮 39.87 km²,398 个图斑;VH 变暗 29.61 / 增亮 23.34 km²,247 个图斑。同一流程在灾前同轨对上实测的噪声底为 VV 22、VH 29 km²。
盒密度(分母与 path 85 跨事件对对齐到共同足迹):source 盒 VV 3.61×、VH 2.19×,corridor 盒 VV 0.79×、VH 0.65×,tibet_snow_ctl 盒 VV 3.02×、VH 2.78×。
VH 变暗(低于 −3 dB)的谷底分层,事件对 08-24→09-05 与同为 12 天基线的灾前对照对 08-12→08-24:
| 区段 | 事件对 谷底% / 坡面% | 事件对比值 | 灾前对照 谷底% / 坡面% | 对照比值 |
|---|---|---|---|---|
| 下游整窗 | 9.07 / 0.57 | 16.03× | 0.33 / 0.14 | 2.42× |
| reach_upper | 14.20 / 0.80 | 17.74× | 0.65 / 0.10 | 6.81× |
| offriver_control | 0.32 / 0.30 | 1.08× | 0.03 / 0.11 | 0.25× |
| 峡谷整窗 | 1.47 / 0.39 | 3.76× | 0.18 / 0.30 | 0.60× |
| port_reach | 3.18 / 0.61 | 5.19× | 1.00 / 0.22 | 4.53× |
| timure_syabru | 2.77 / 0.52 | 5.33× | 0.05 / 0.12 | 0.39× |
| below_syabru | 4.48 / 0.51 | 8.75× | 0.00 / 0.15 | 0.00× |
port_reach 的谷底面积为 0.2 km²,该行事件对的谷底命中像元为 19 个、灾前对照为 6 个;timure_syabru 灾前对照为 1 个,below_syabru 灾前对照为 0 个。
以 path 85 跨事件对为参考的跨轨一致性比值(变暗类):corridor 盒 8.69×、source 盒 6.09×、tibet_snow_ctl 盒 3.26×。
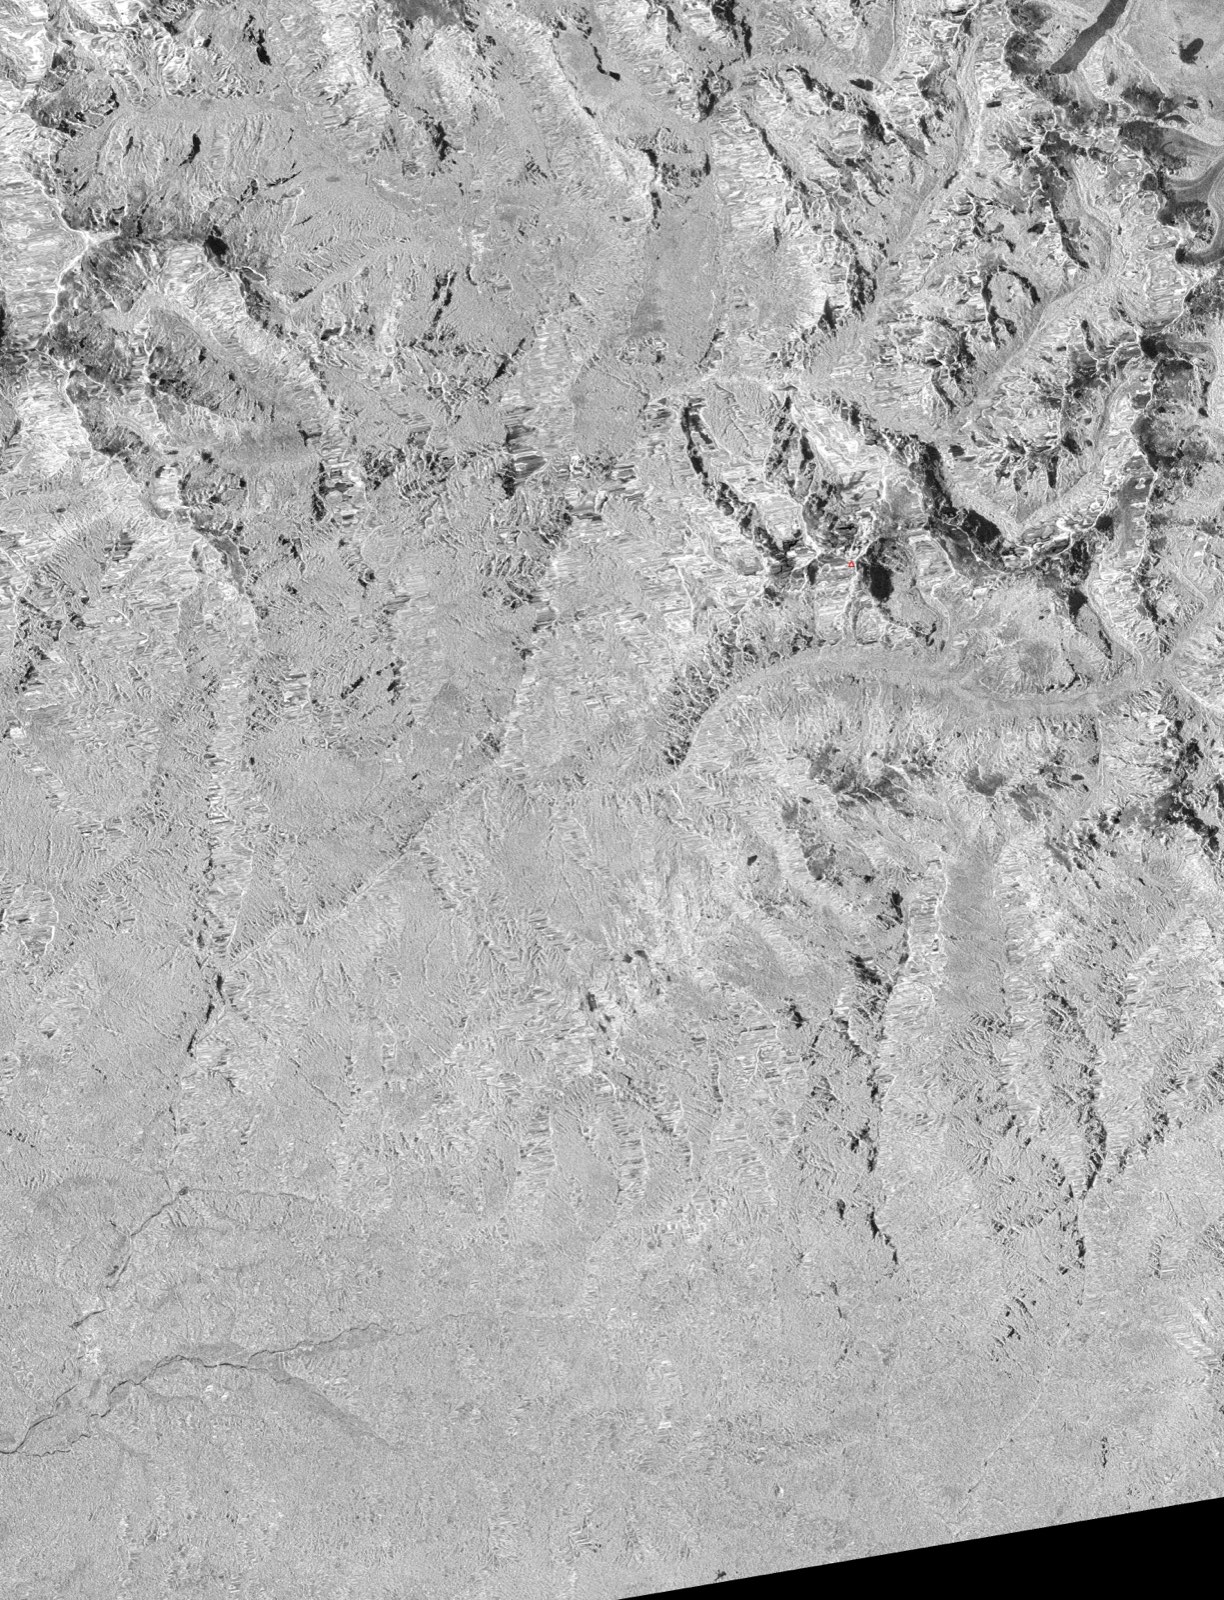
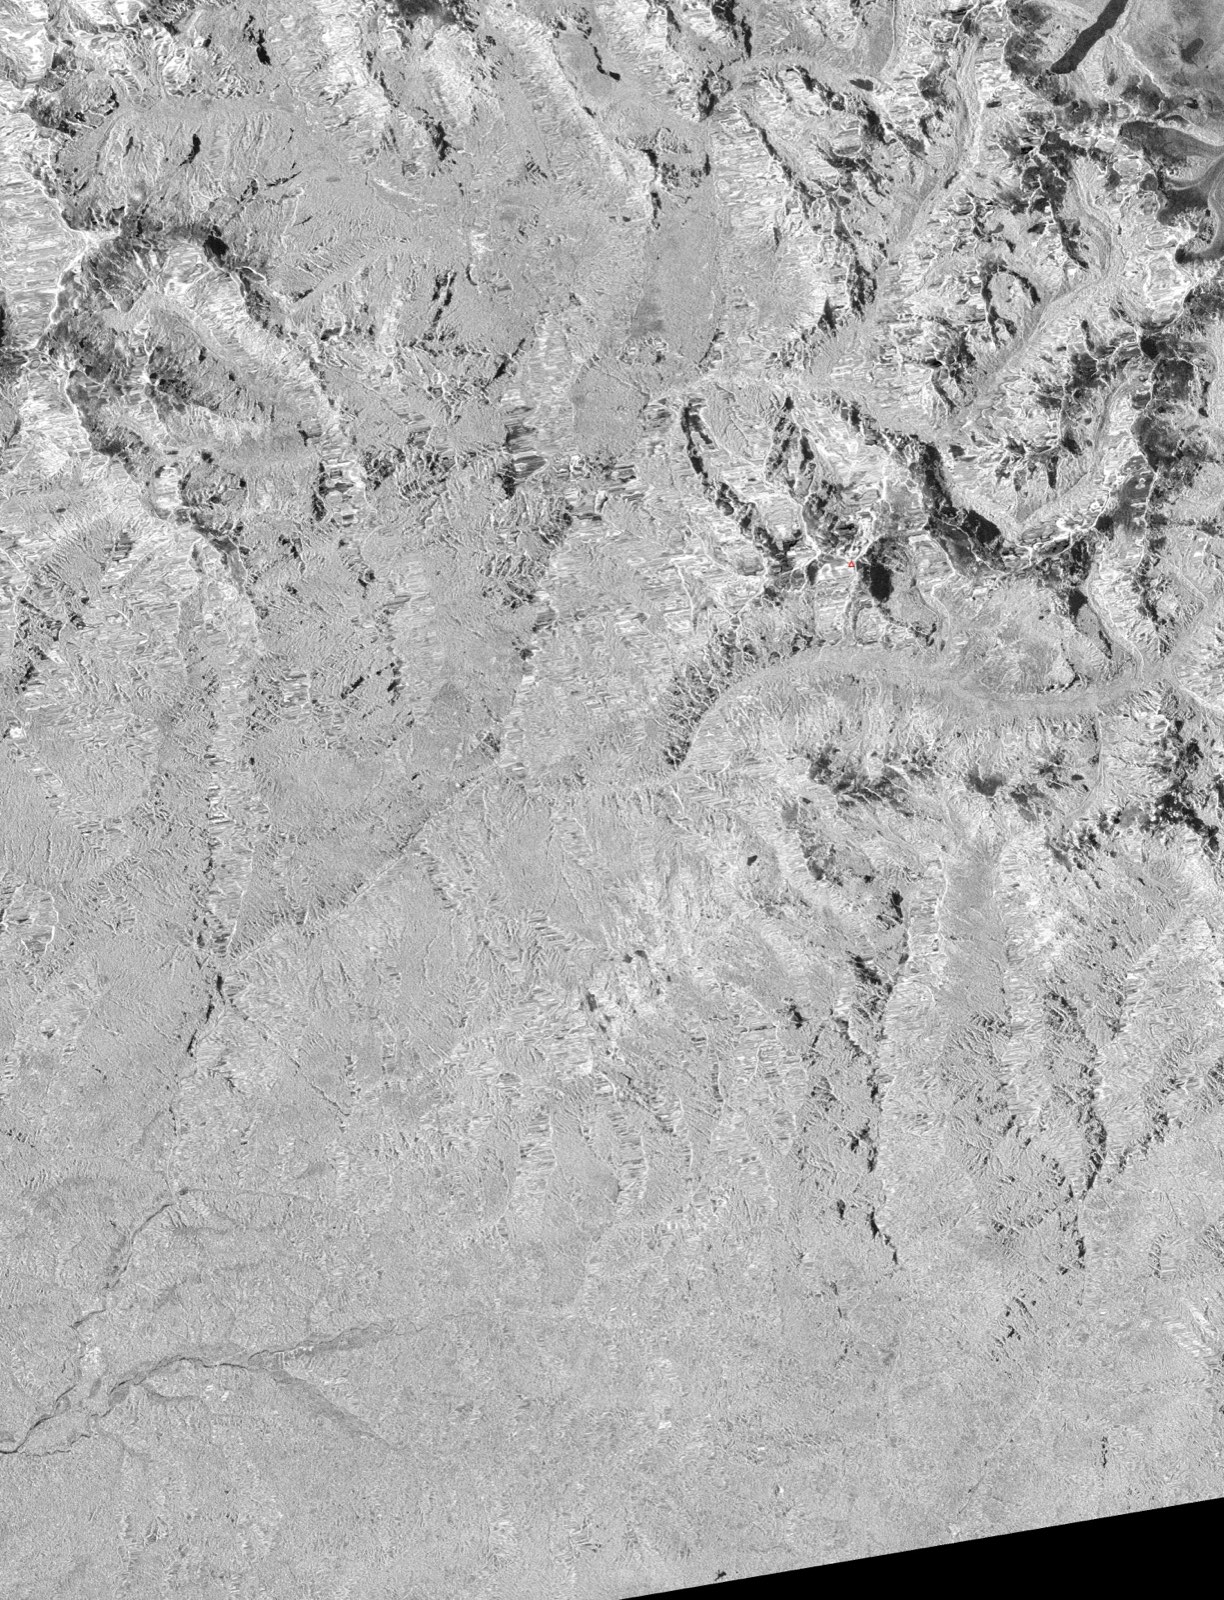
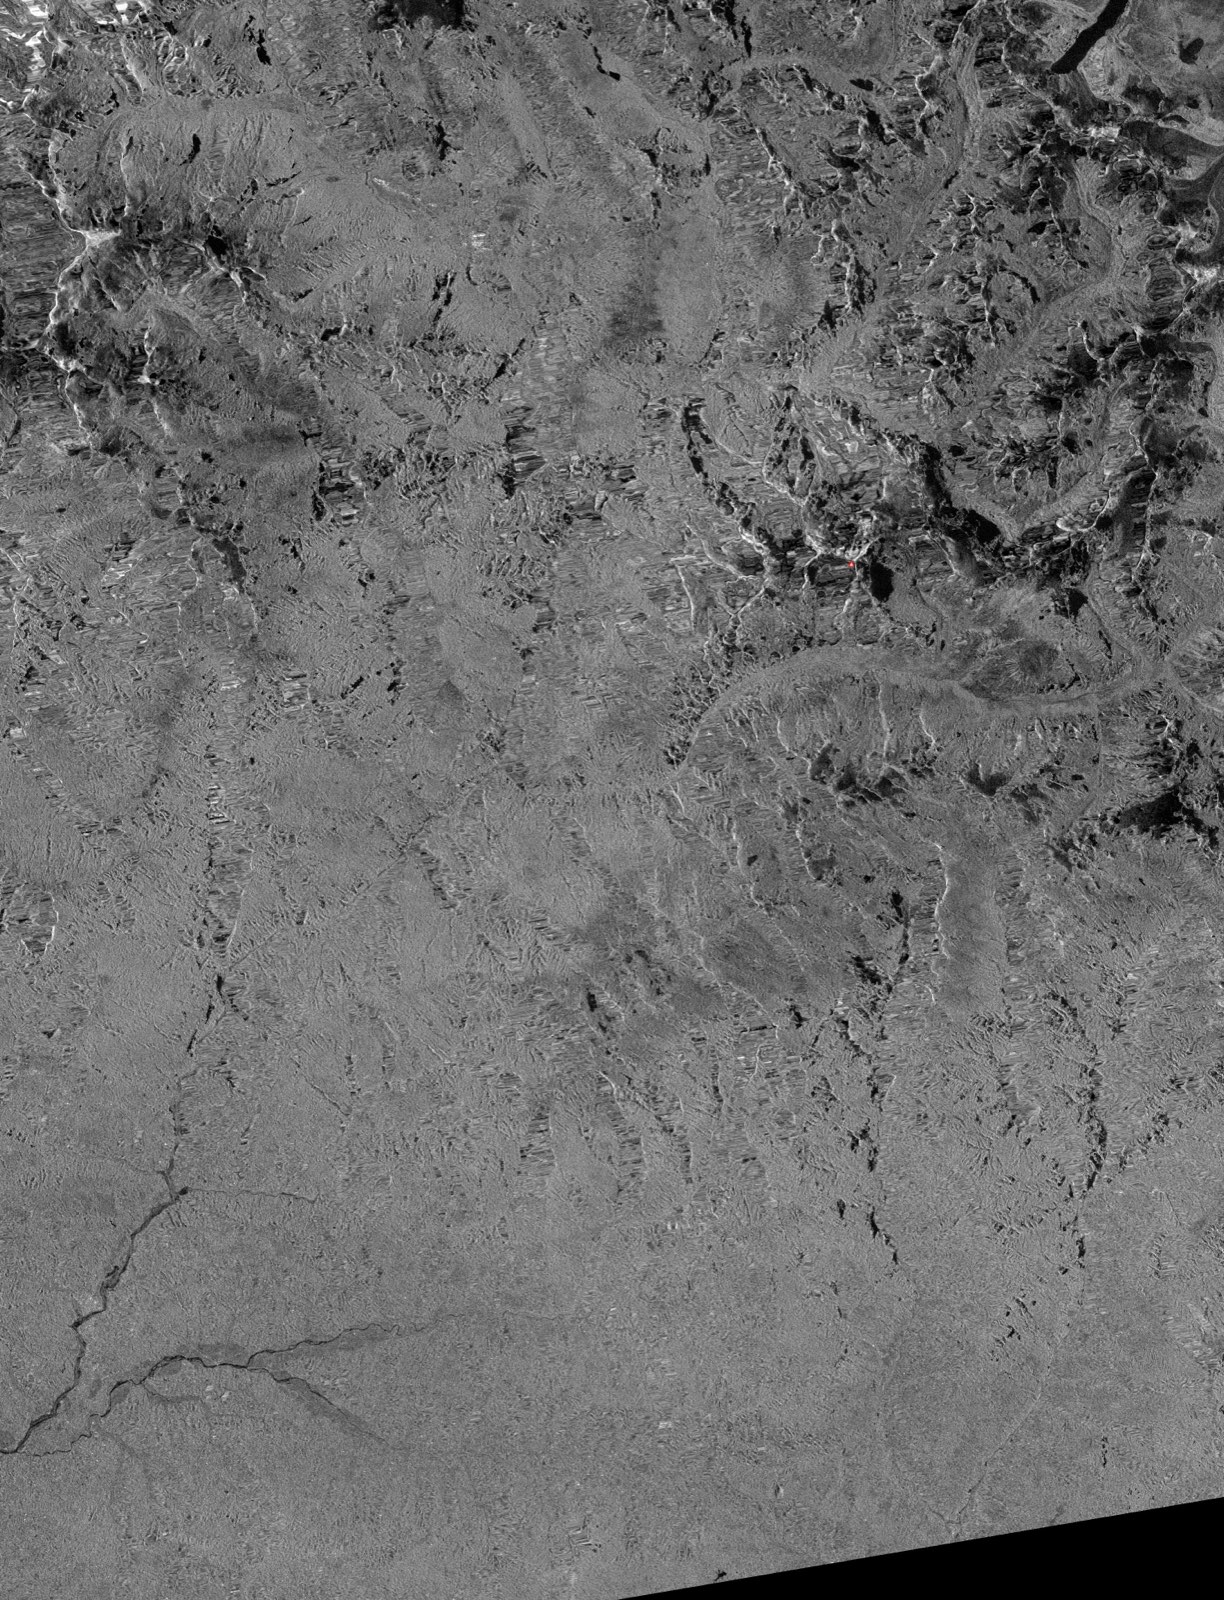
Sentinel-1 灾后两景对(path 85,08-28→09-09)
path 85 升轨在 09-09 12:21 UTC 再次过境,RTC 于 09-10 入库。08-28 与 09-09 两景都在事件之后,构成一个 12 天的灾后—灾后对。
 08-28 升轨 VV
09-09 升轨 VV
 08-28 升轨 VH
09-09 升轨 VH
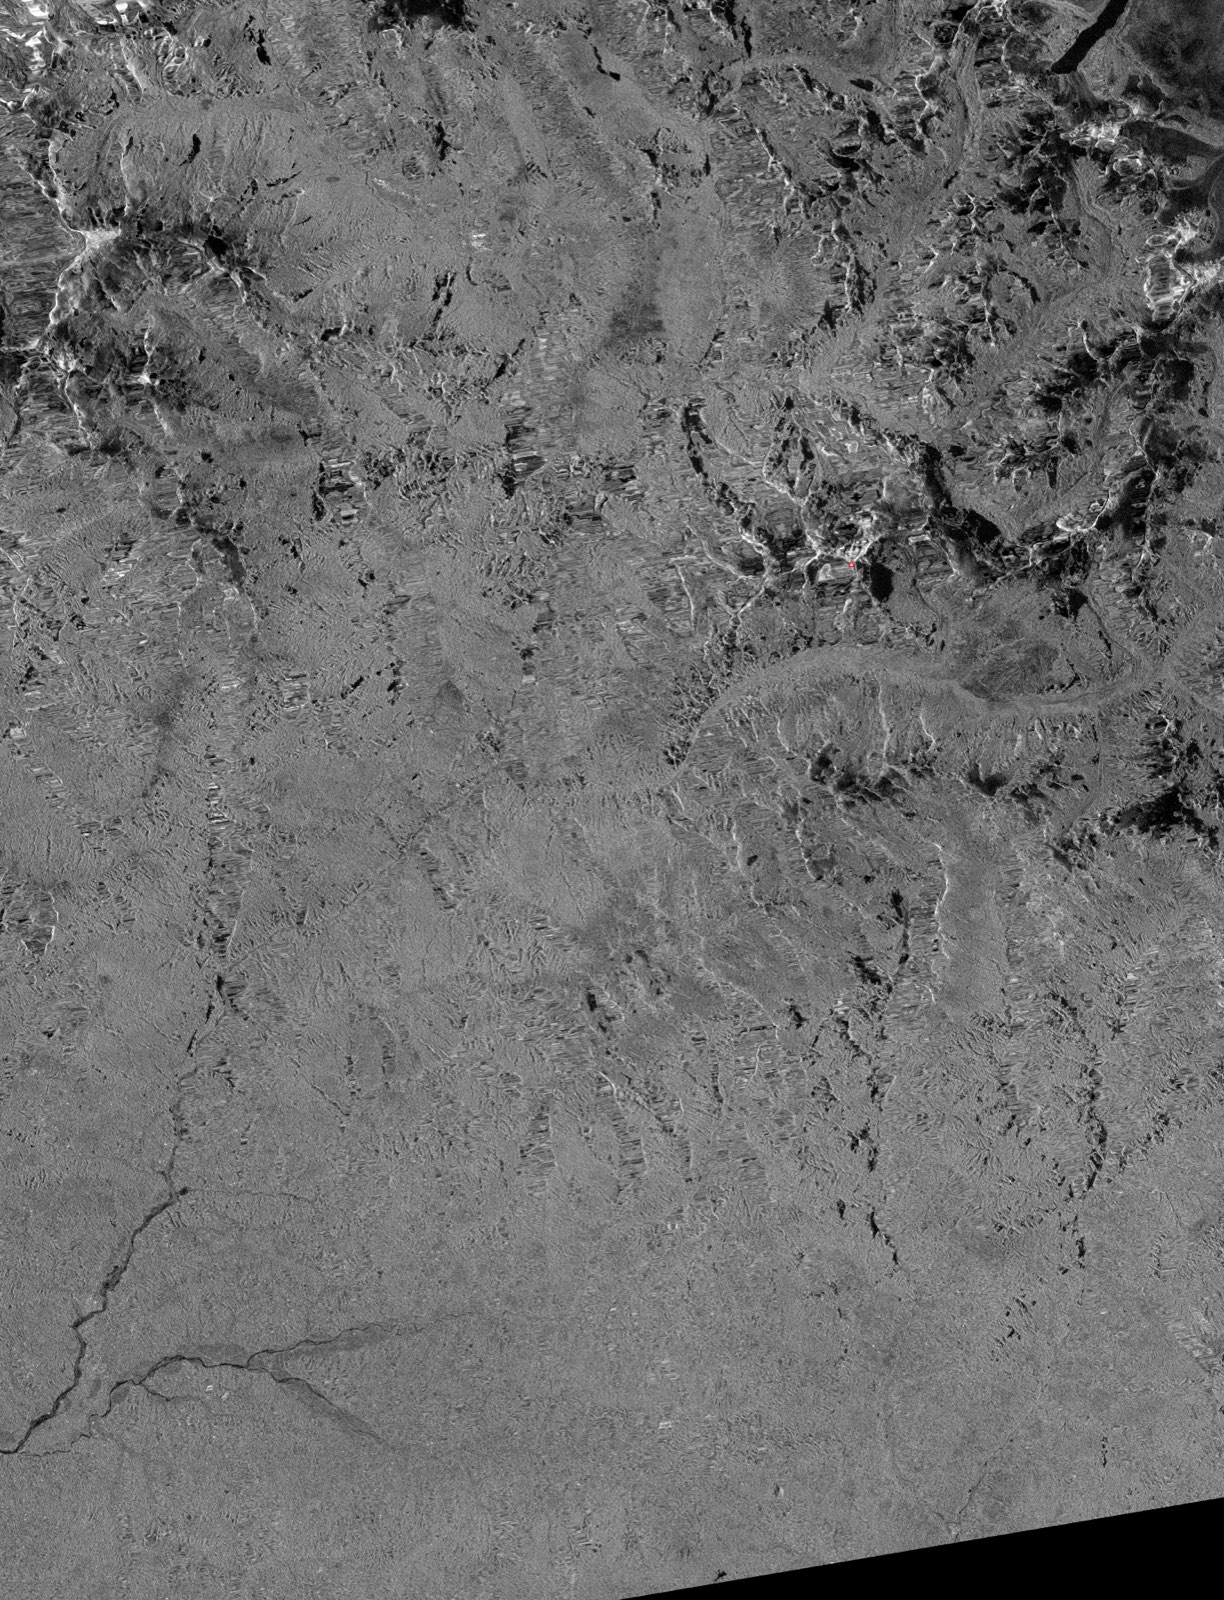
变化面积为 VV 变暗 57.66 / 增亮 31.40 km²,600 个图斑;VH 变暗 41.55 / 增亮 37.94 km²,439 个图斑。
reach_upper 盒内 VH 变暗(低于 −3 dB)的谷底分层:跨事件对 08-16→08-28 为谷底 10.20% / 坡面 0.19%,比值 53.20×;灾后—灾后对 08-28→09-09 为 0.83% / 0.16%,比值 5.11×。灾后—灾后对在 offriver_control 盒为 0.08% / 0.06%,比值 1.35×。
对数比量的是两个日期之间的变化。在 08-28 之前已经变暗、此后不再变化的河床,在这一对里不产生变暗像元。这组数字给出的是河道内变化速率在事件后 12 天的下降。
NISAR path 98 升轨(L 波段)
NISAR path 98 升轨在 08-31 23:39 UTC 过境,与 08-19 灾前景构成 12 天对,是源区的第二个 L 波段观测几何。
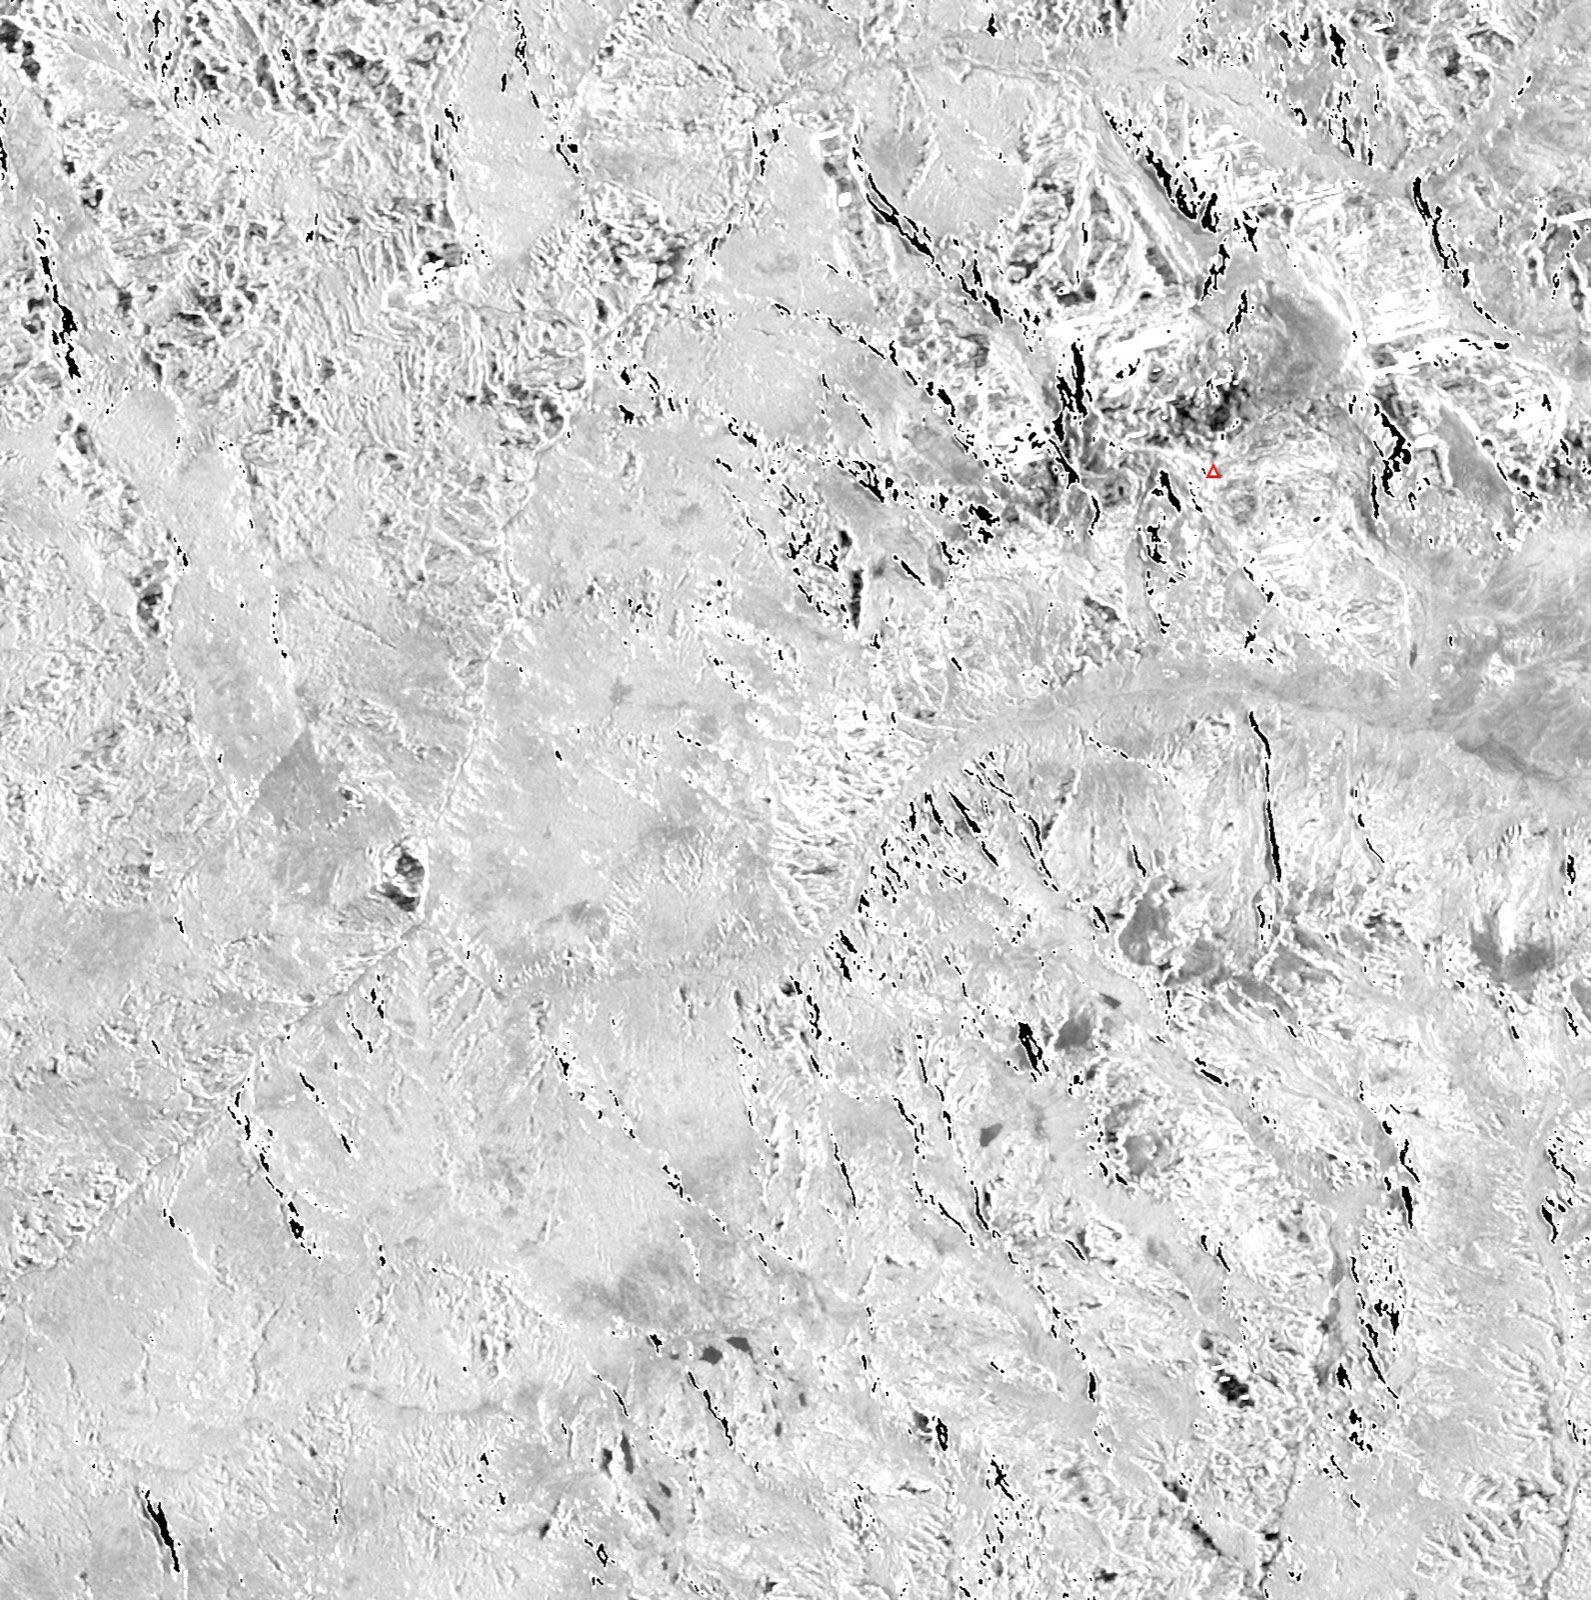
上一节 path 48 那一对的两端来自不同的处理流与采样间距,去趋势时扣掉的距离向剖面峰峰值为 HH 18.48 dB、HV 20.79 dB。path 98 这一对的两端来自同一处理流、同一采样间距,同一量为 HH 0.76 dB、HV 0.83 dB。两条轨道的灾前对照对(两端同处理流)为 path 48 的 HH 0.67 / HV 0.70 dB 与 path 98 的 HH 2.05 / HV 1.58 dB。本节使用幅度通道。
本节的相干产品,事件对与各参考对都在常规流内,相减因此在同一条流内进行。
path 98 这一对在两条流里的模式码同为 4000_SH,输入影像也相同。把同一个事件对换到紧急响应流处理,峡谷窗的谷底分层比值为整窗 5.52×、port_reach 4.85×、timure_syabru 12.82×、below_syabru 20.02×,对应下面表中常规流的 7.34×、5.74×、18.83×、22.54×;差异来自处理流本身。两条流都是暂定产品,本文没有依据判断哪一条更接近真值。
本节用三个裁剪窗:源区窗 85.42–85.72°E, 28.18–28.53°N,峡谷窗 85.25–85.60°E, 28.03–28.35°N,下游窗 85.02–85.35°E, 27.80–28.06°N。下游窗距峰约 30 km,不含峰位。
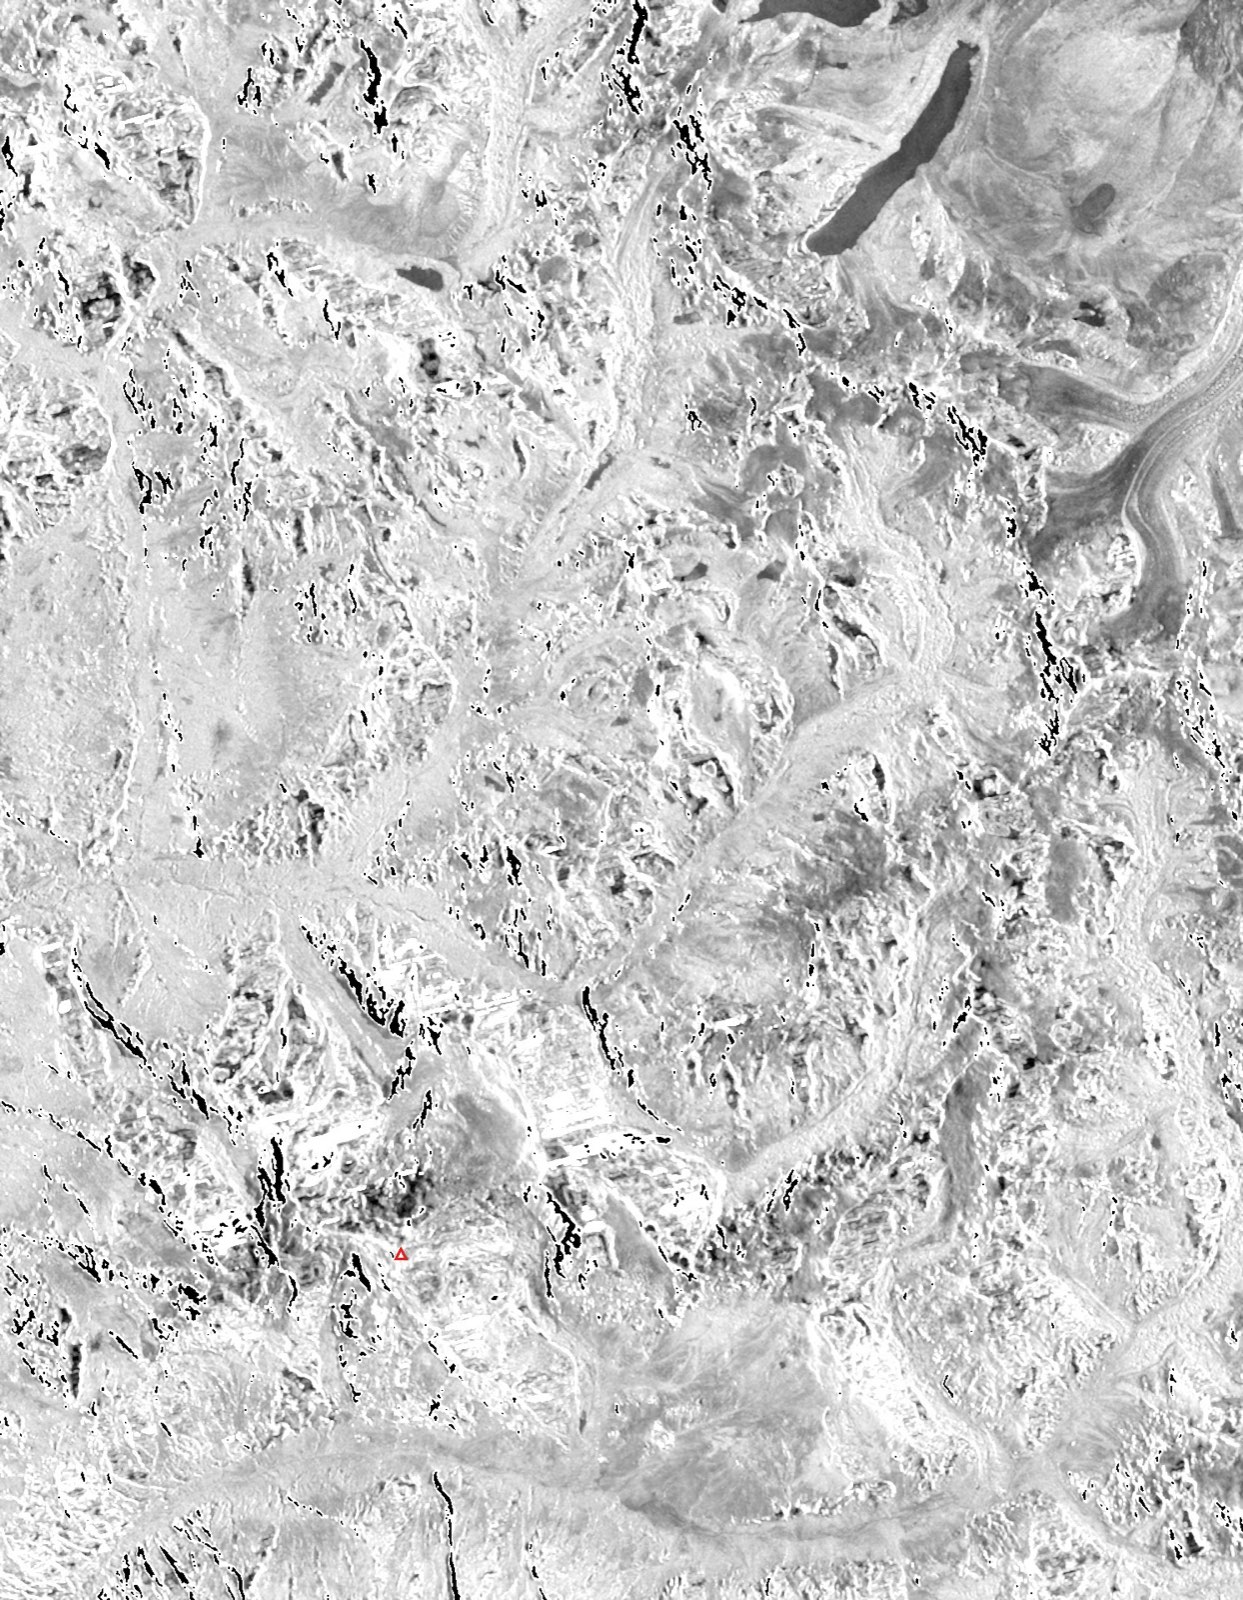 灾前 08-19 HH
灾后 08-31 HH
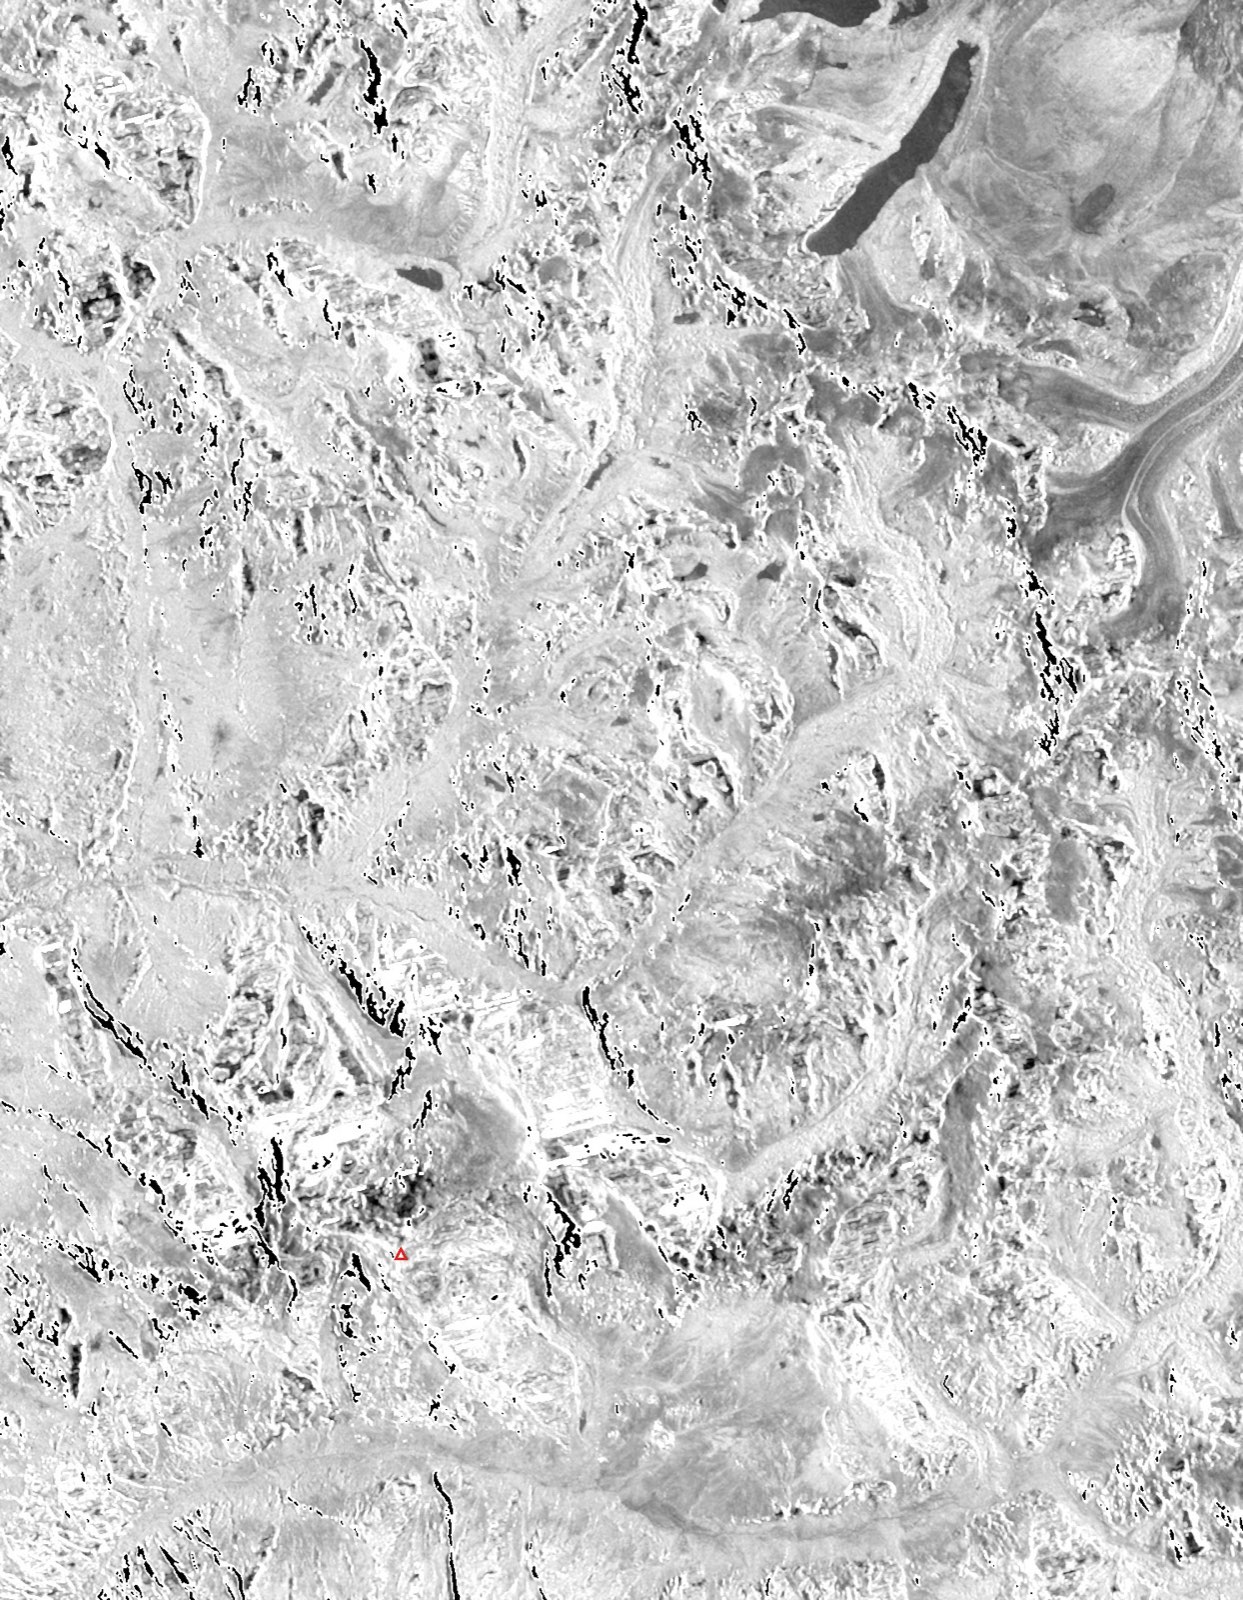
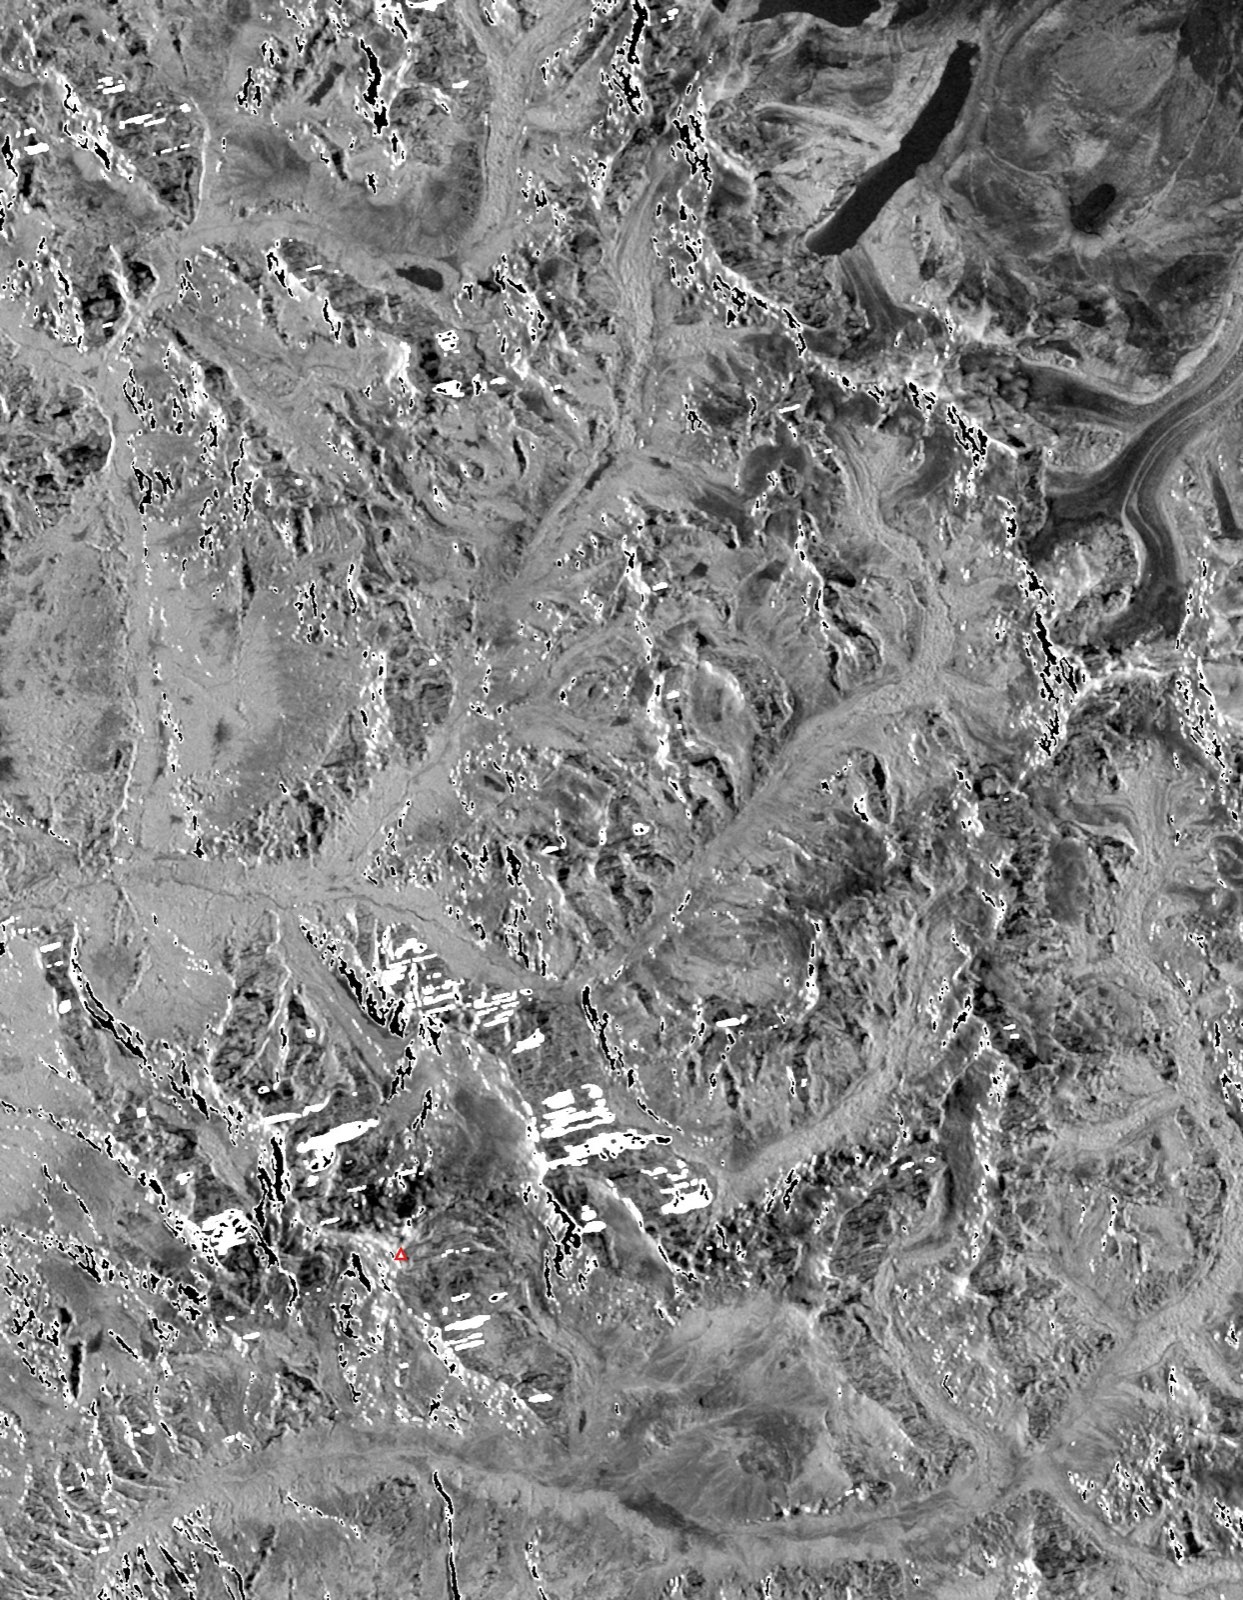 灾前 08-19 HV
灾后 08-31 HV
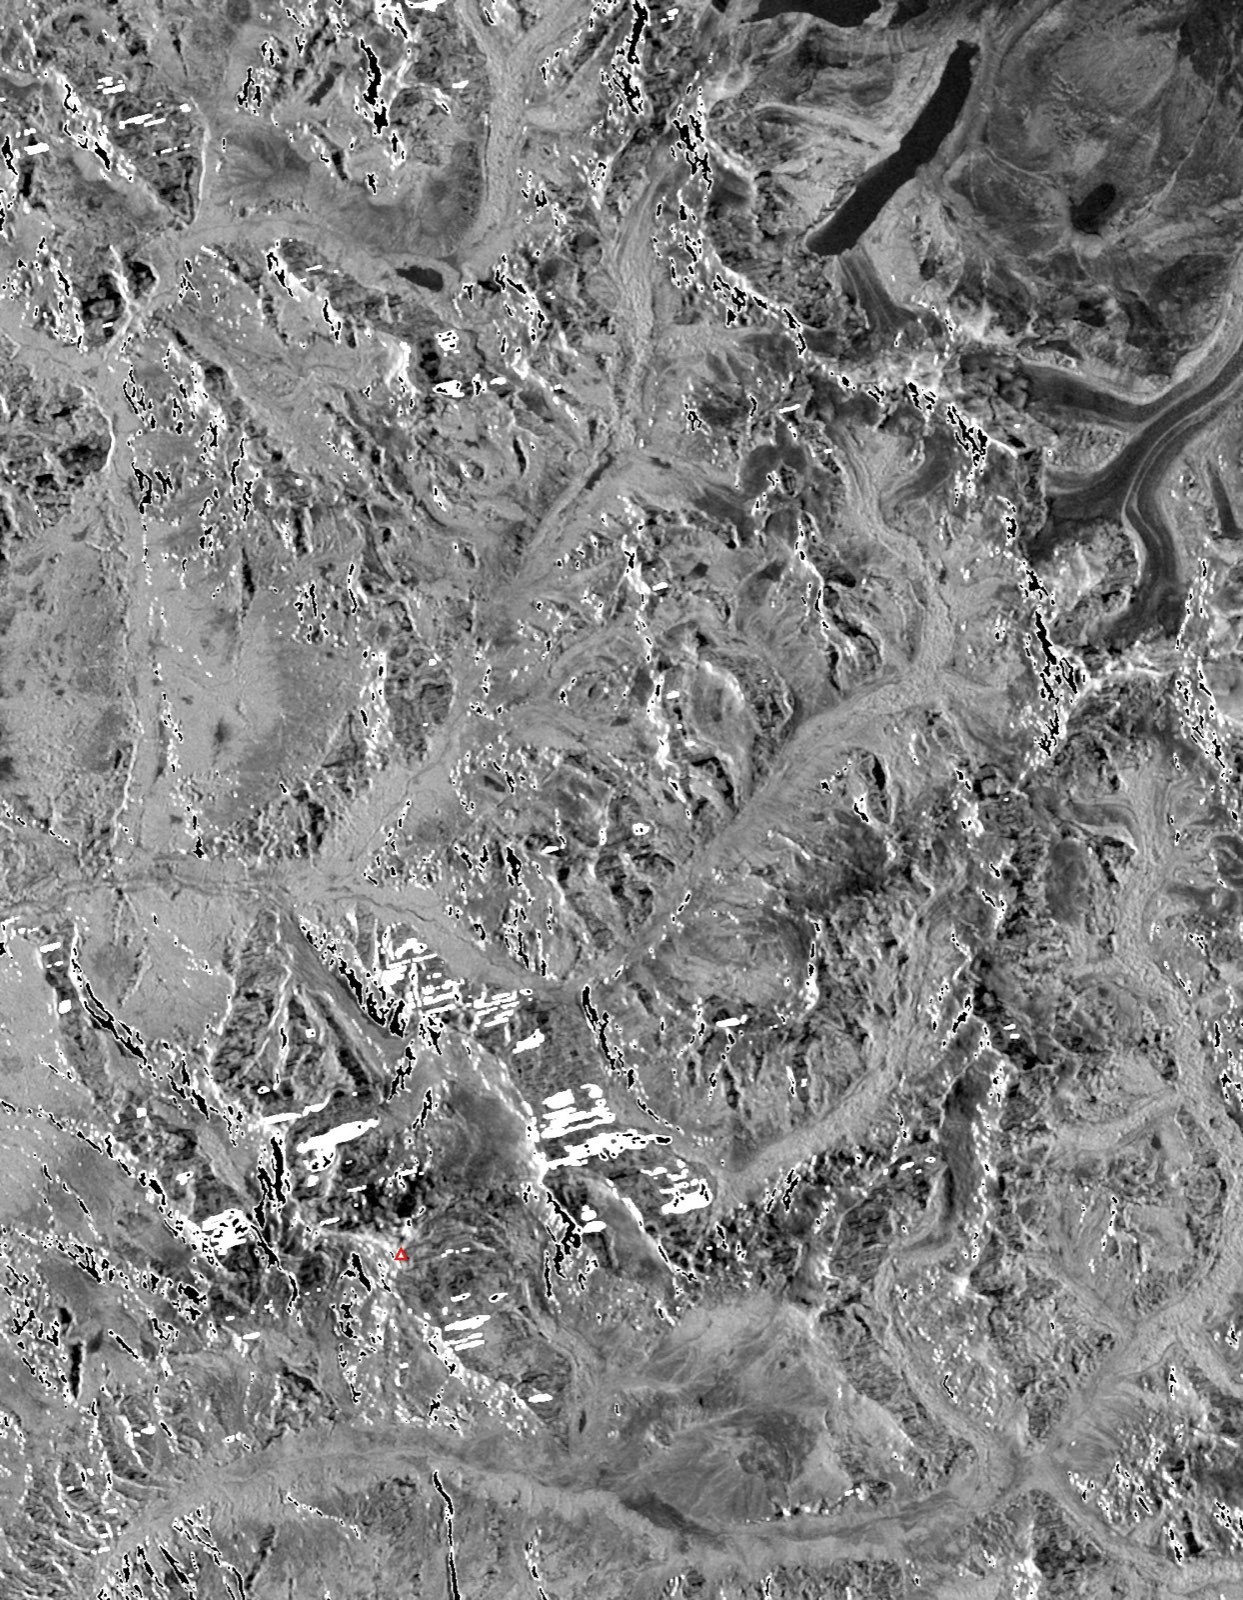
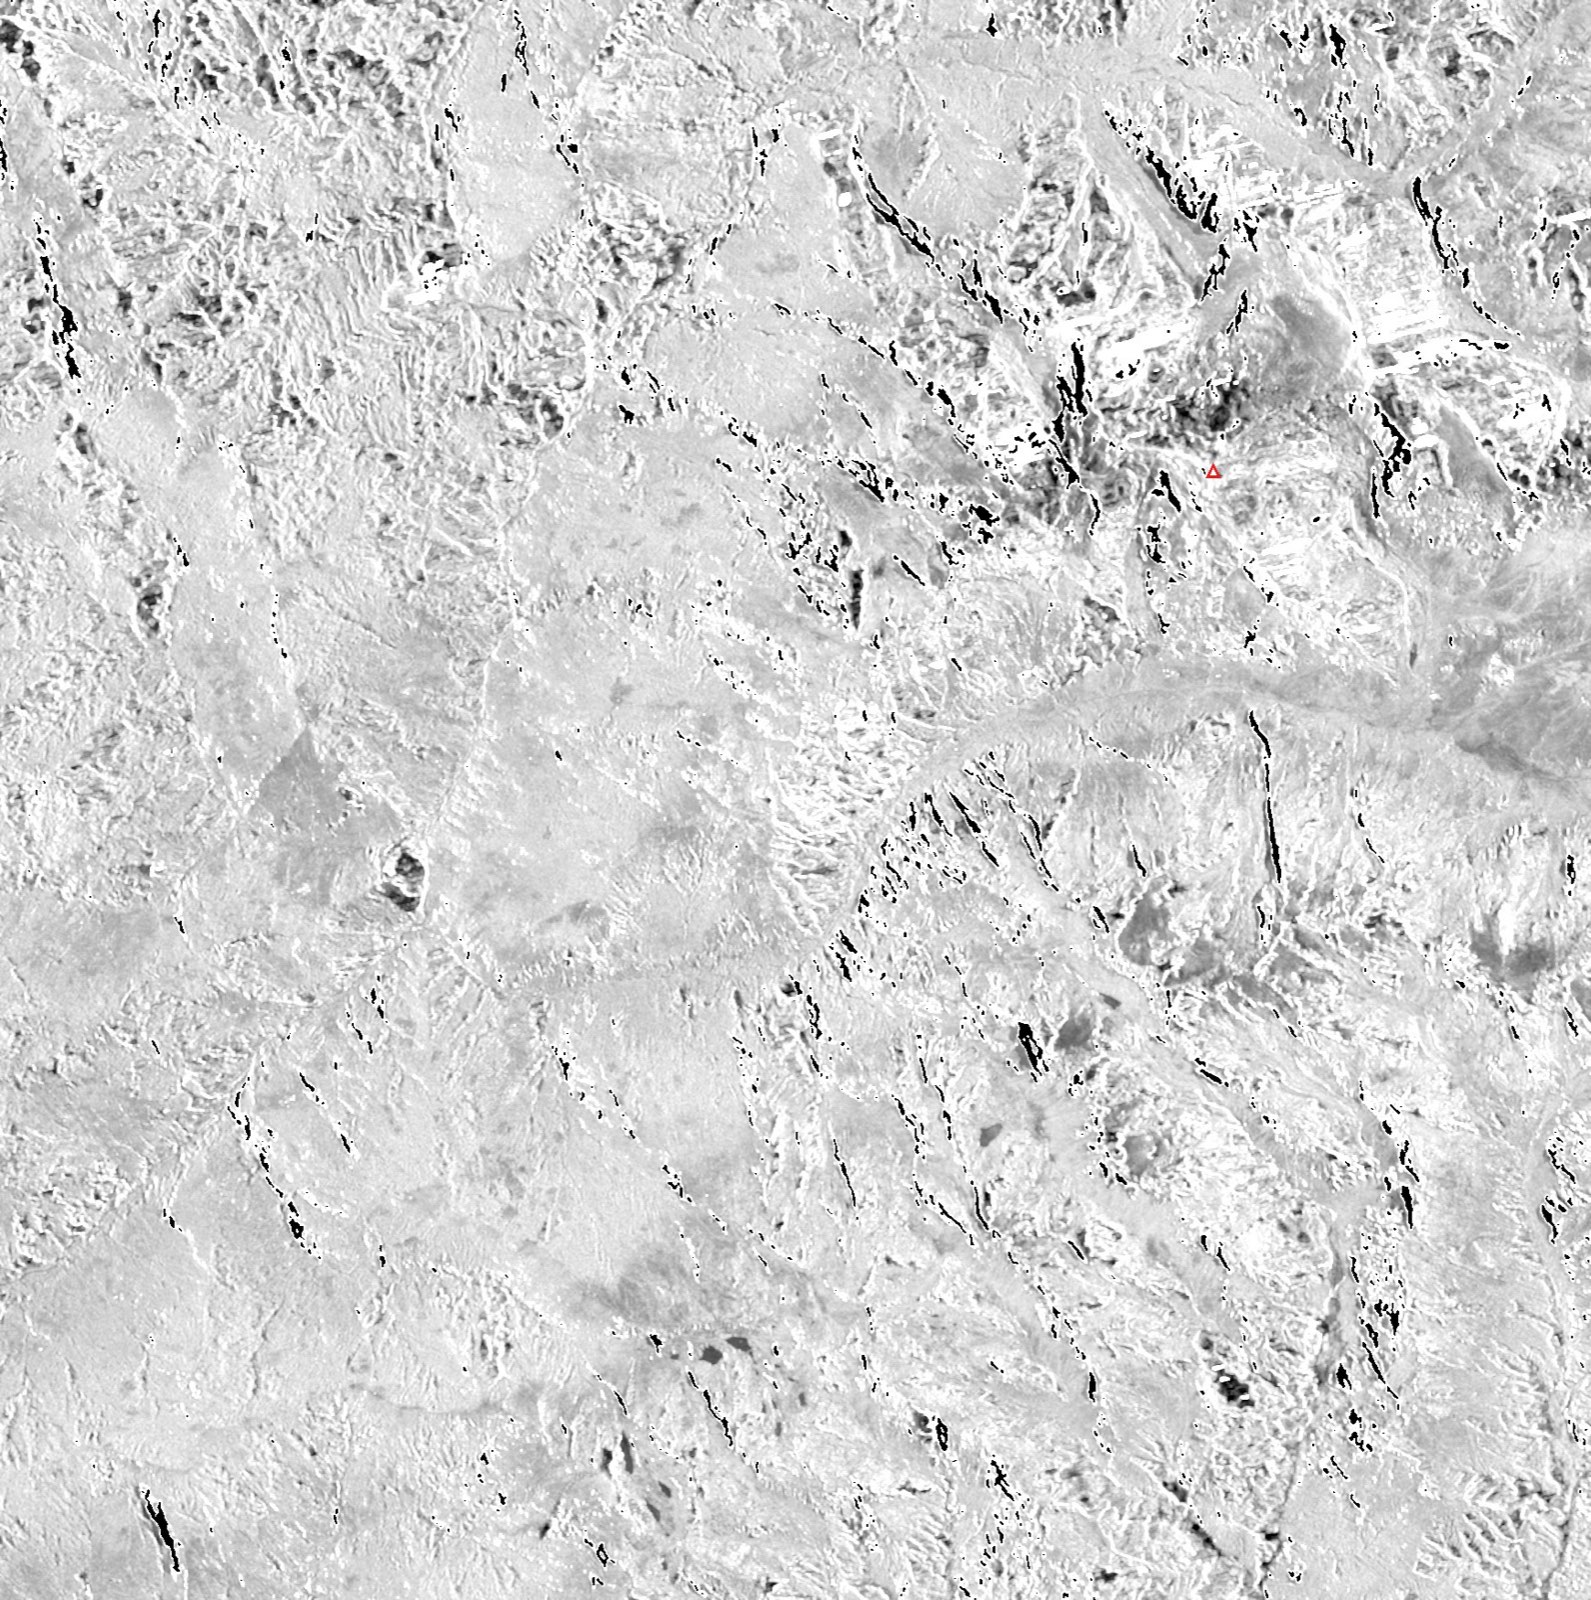 灾前 08-19 HH
灾后 08-31 HH
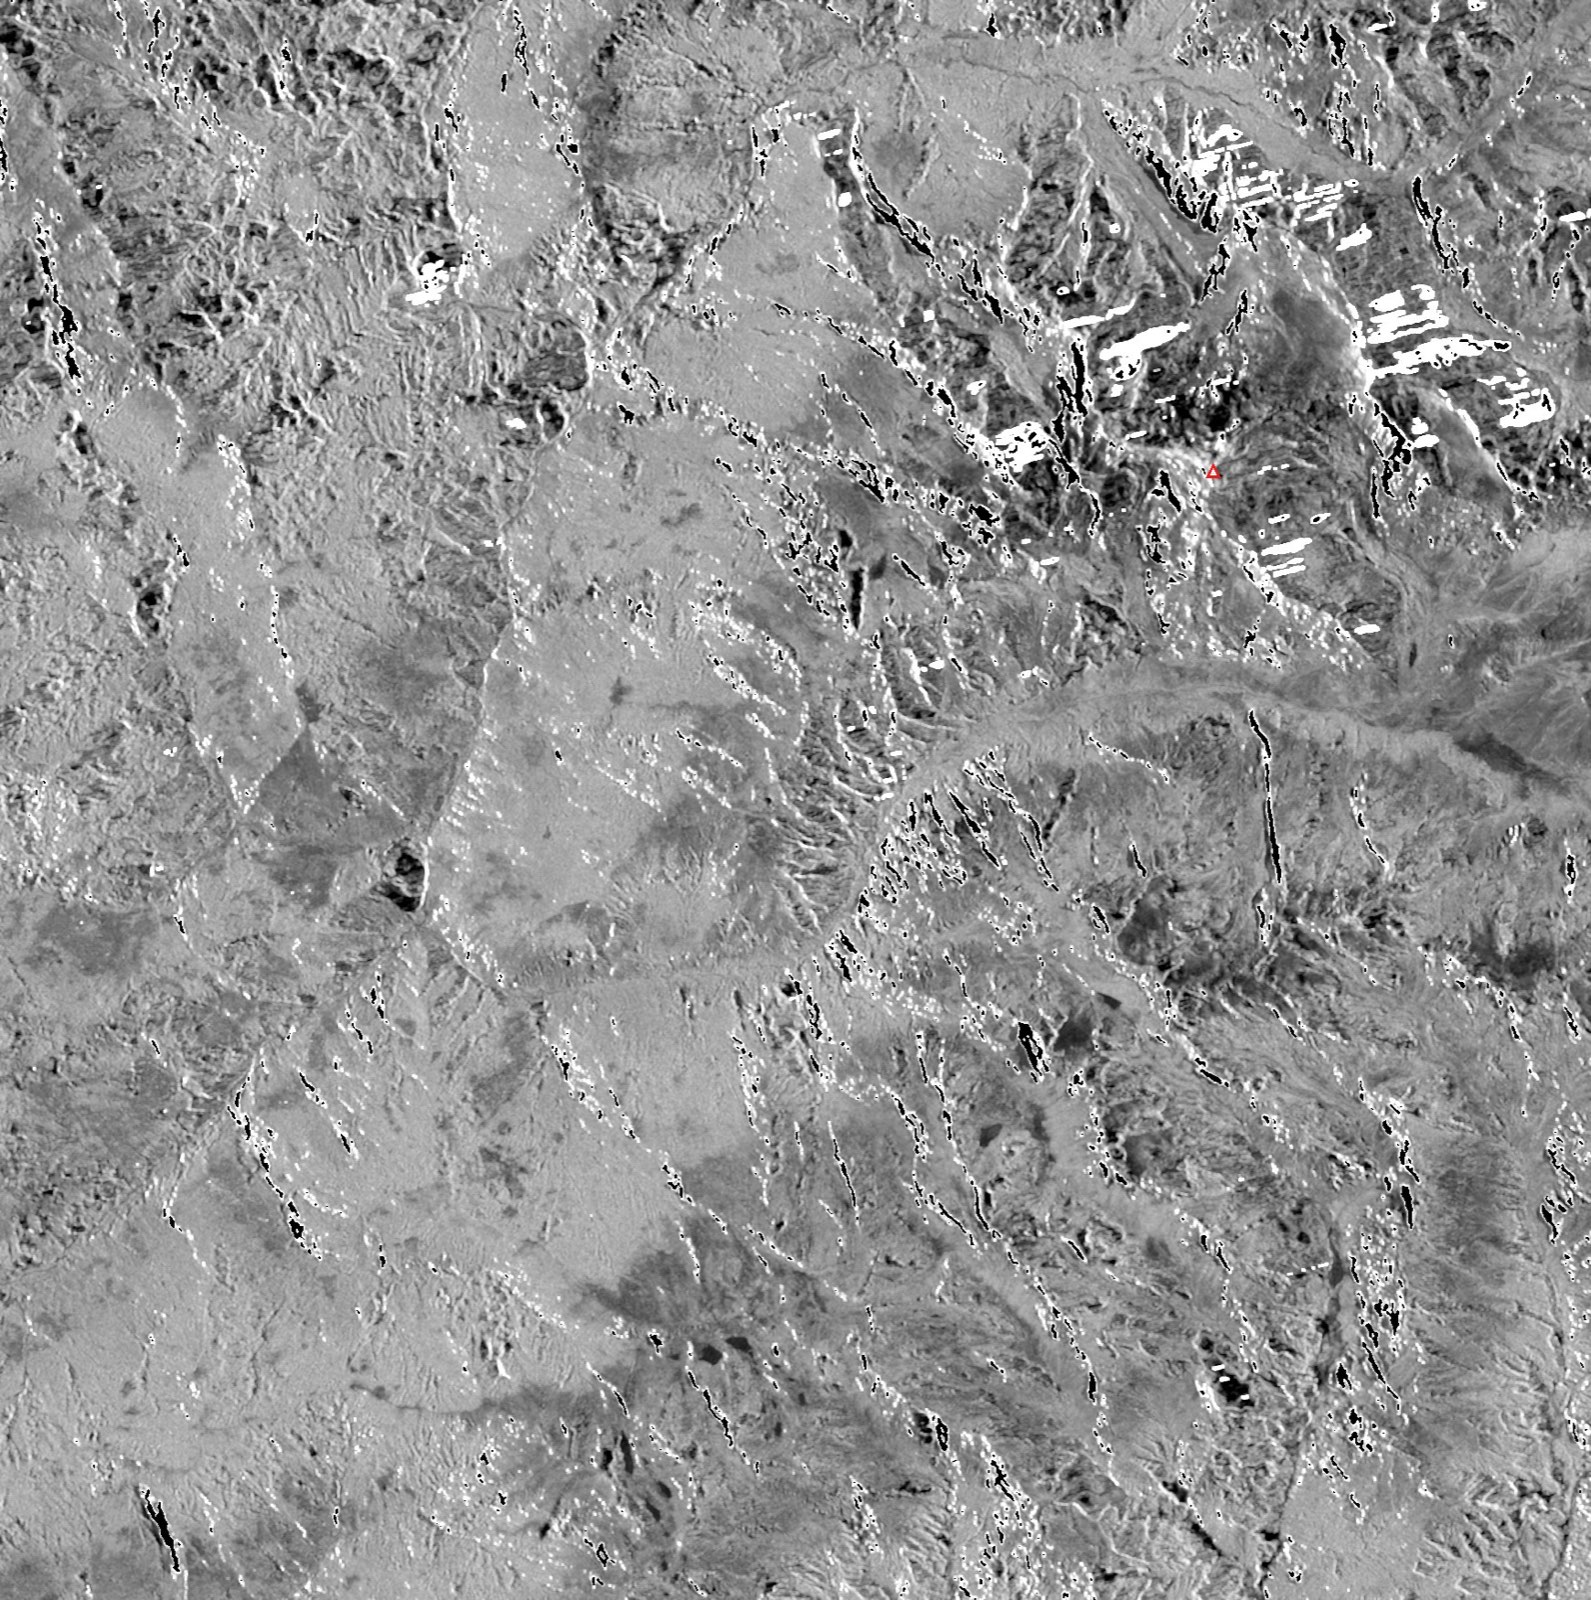 灾前 08-19 HV
灾后 08-31 HV
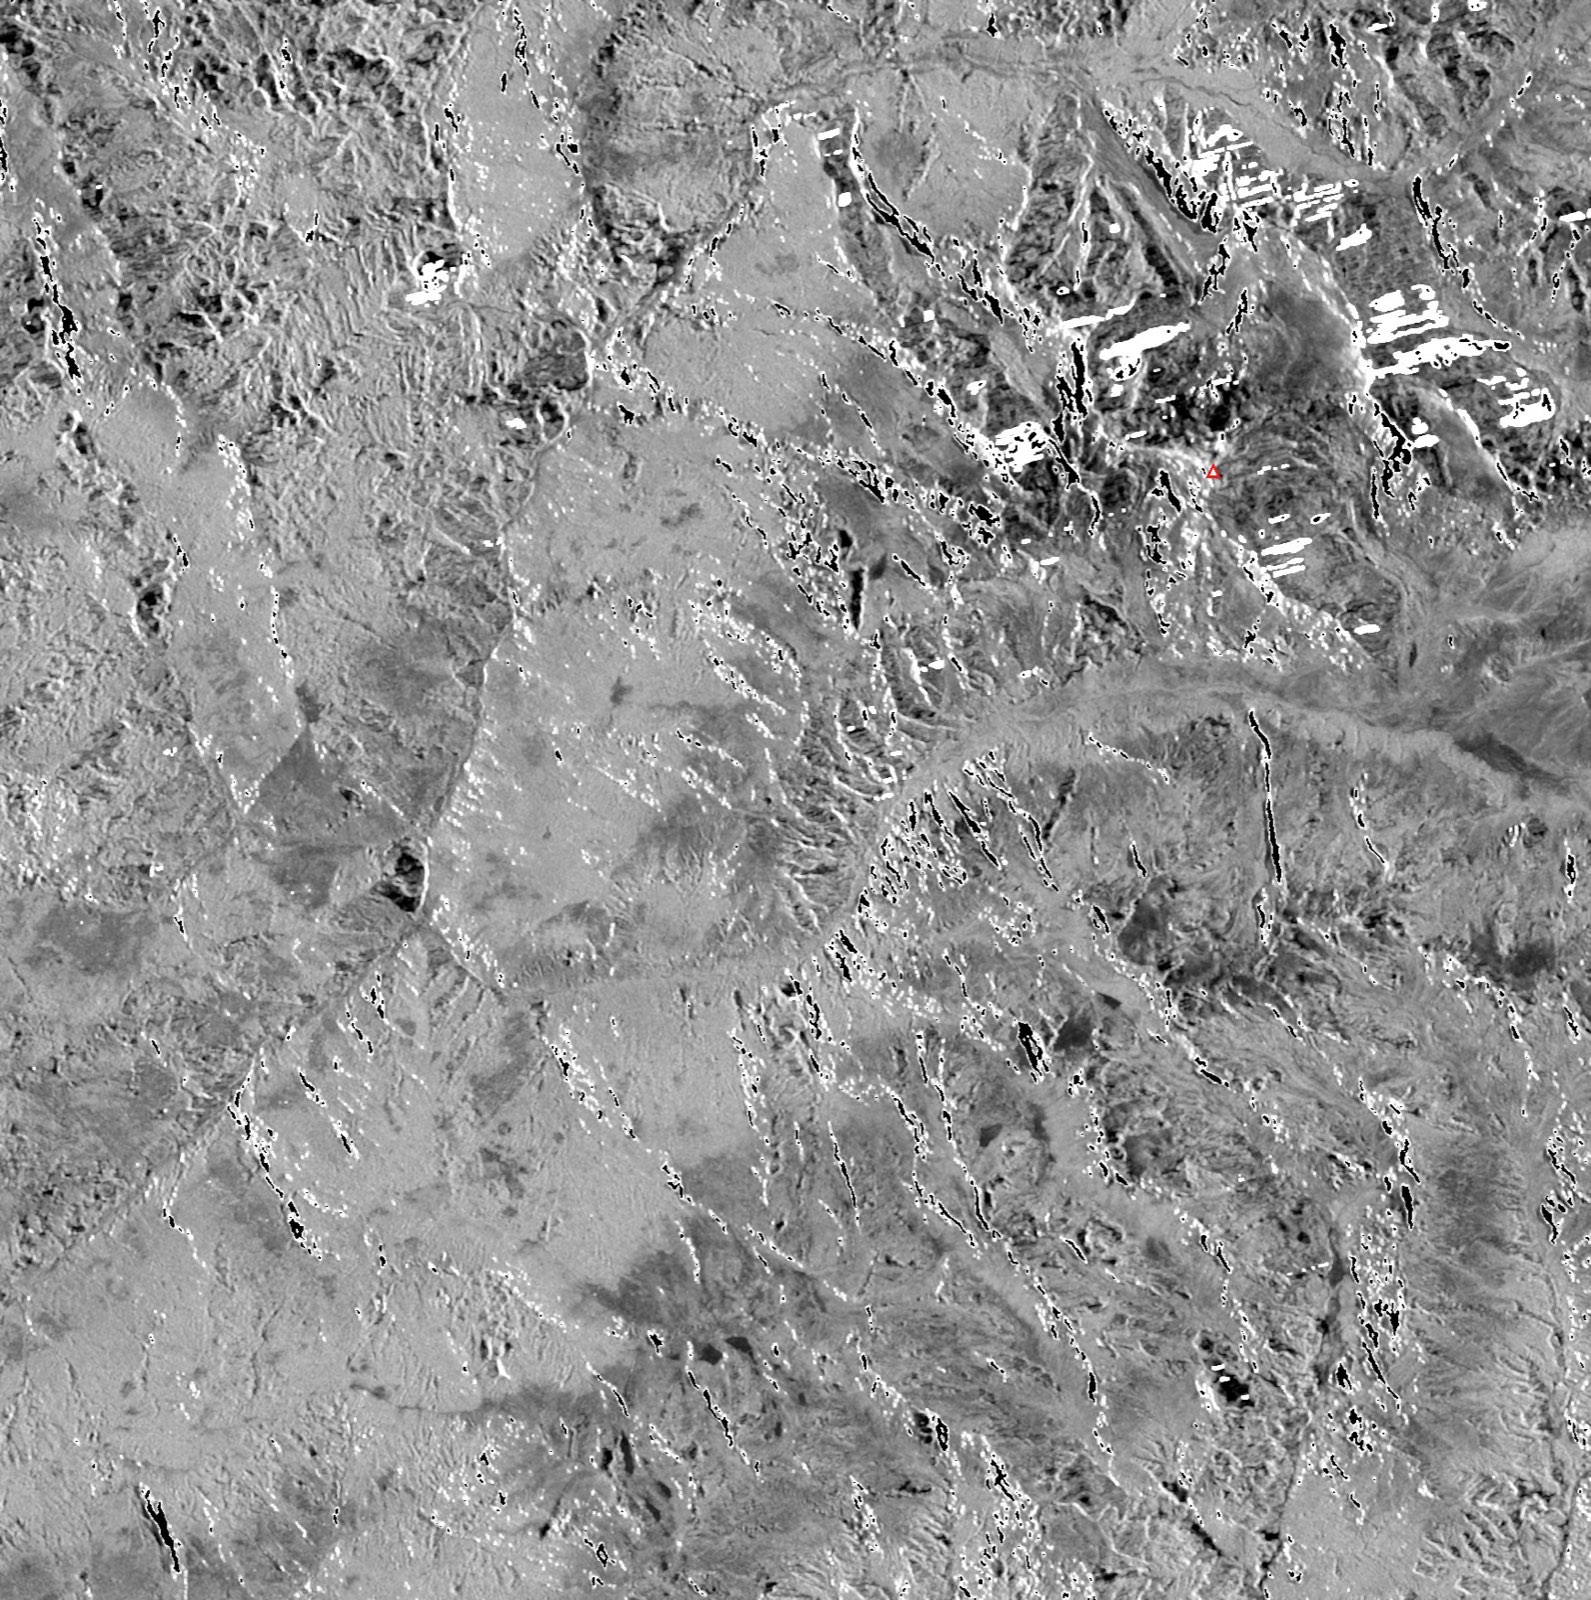
source 盒的幅度盒密度(对数比绝对值超过 3 dB,HH / HV):事件对 6.20% / 5.79%,灾前对照对 07-14→07-26 为 3.93% / 3.55%。相干下降超过 0.2 的像元比例:source 盒事件对 12%、纯灾前对照 4%,tibet_snow_ctl 盒 5% 与 1%,整窗 5% 与 2%。source 盒的灾前相干中位为 0.44。
与 path 48 降轨的跨几何位置一致性(两侧都是相干栅格,阈值 0.2,变暗类):以 path 48 为参考检验 path 98 为 2.44×,以 path 98 为参考检验 path 48 为 2.10×;tibet_snow_ctl 盒对应为 0.76× 与 0.80×。这里的分母是同一盒内参考未标记像元处的变化率。
峡谷窗的谷底分层(谷底% / 坡面% = 比值):
| 指标 | 整窗 | port_reach | timure_syabru | below_syabru |
|---|---|---|---|---|
| 相干下降超过 0.2,事件对 | 31.82 / 4.34 = 7.34× | 63.46 / 11.05 = 5.74× | 64.02 / 3.40 = 18.83× | 70.79 / 3.14 = 22.54× |
| 相干下降超过 0.2,灾前对照 | 7.49 / 6.35 = 1.18× | 1.92 / 1.40 = 1.38× | 16.93 / 15.13 = 1.12× | 14.61 / 18.40 = 0.79× |
| HH 变暗超过 3 dB,事件对 | 2.60 / 0.94 = 2.76× | 2.28 / 1.73 = 1.32× | 6.80 / 0.46 = 14.83× | 8.23 / 0.41 = 19.91× |
| HH 变暗超过 3 dB,灾前对照 | 0.19 / 0.90 = 0.21× | 0.70 / 0.85 = 0.82× | 0.05 / 0.29 = 0.16× | 0.00 / 0.36 = 0.00× |
| HV 变暗超过 3 dB,事件对 | 3.58 / 1.10 = 3.26× | 6.33 / 1.87 = 3.38× | 9.73 / 0.58 = 16.75× | 7.72 / 0.48 = 16.01× |
表中三种行的构造不同:相干下降的事件对以 07-14→07-26(12 天)为参考对;相干下降的灾前对照行是 07-02→07-14 相对 06-20→07-02 的相干下降,两对都是 12 天且区间内都没有事件;幅度变暗的灾前对照行是 07-14→07-26 这一对自身的幅度对数比。
下游窗的谷底分层:
| 指标 | 整窗 | reach_upper | offriver_control |
|---|---|---|---|
| HH 变暗超过 3 dB,事件对 | 10.32 / 0.16 = 65.05× | 12.50 / 0.18 = 68.72× | 0.90 / 0.07 = 12.98× |
| HH 变暗超过 3 dB,灾前对照 | 1.96 / 0.23 = 8.58× | 2.74 / 0.34 = 8.03× | 0.69 / 0.16 = 4.33× |
| HV 变暗超过 3 dB,事件对 | 7.89 / 0.15 = 52.98× | 11.51 / 0.16 = 72.47× | 0.33 / 0.09 = 3.87× |
| 相干下降超过 0.2,事件对 | 11.44 / 0.59 = 19.32× | 14.81 / 0.65 = 22.77× | 0.96 / 0.81 = 1.19× |
下游窗相干下降一行的参考对为 07-26→08-19,时间基线 24 天,是档期内季节上最接近事件对的灾前干涉对。幅度两行的构造与峡谷窗相同。
NISAR path 149 降轨(L 波段)
NISAR path 149 降轨 frame 074 在 09-04 13:06 UTC 过境,与 08-23 灾前景构成 12 天对,是第三个 L 波段观测几何。这个几何覆盖 reach_upper 与 reach_lower 两个下游盒,不覆盖峰顶,也不覆盖口岸。
这一对两端的 GCOV 产品分属不同采集模式(08-23 为 2005_QPDH,09-04 为 4005_DHDH),本节不使用幅度通道;档期内也没有同模式的纯灾前对照对可以与之配对。本节只有相干结果,没有影像。相干通道的事件对与灾前对照对(08-11→08-23)都是 2000_SH、都是 12 天基线,两对的干涉产品都来自常规流。
相干下降的谷底分层(谷底% / 坡面% = 比值):
| 指标 | 整窗 | reach_upper | reach_lower |
|---|---|---|---|
| 下降超过 0.2,事件对 | 13.81 / 2.65 = 5.22× | 20.41 / 0.96 = 21.26× | 14.44 / 3.52 = 4.10× |
| 下降超过 0.2,灾前对照 | 2.26 / 2.04 = 1.11× | 1.53 / 2.05 = 0.75× | 2.38 / 1.79 = 1.33× |
| 下降超过 0.4,事件对 | 3.66 / 0.08 = 43.68× | 5.72 / 0.04 = 129.89× | 3.39 / 0.13 = 26.06× |
| 下降超过 0.4,灾前对照 | 0.16 / 0.04 = 4.04× | 0.04 / 0.04 = 0.94× | 0.00 / 0.02 = 0.00× |
下降超过 0.4 的两行里,灾前对照的谷底命中像元很少:reach_upper 为 1 个,reach_lower 为 0 个。
不做谷底分层时,事件对在 reach_upper 的相干变化中位为 +0.07,相干下降超过 0.2 的像元占 3%,灾前对照对为 2%。
公开光学影像当前能够确认的范围
Landsat 9
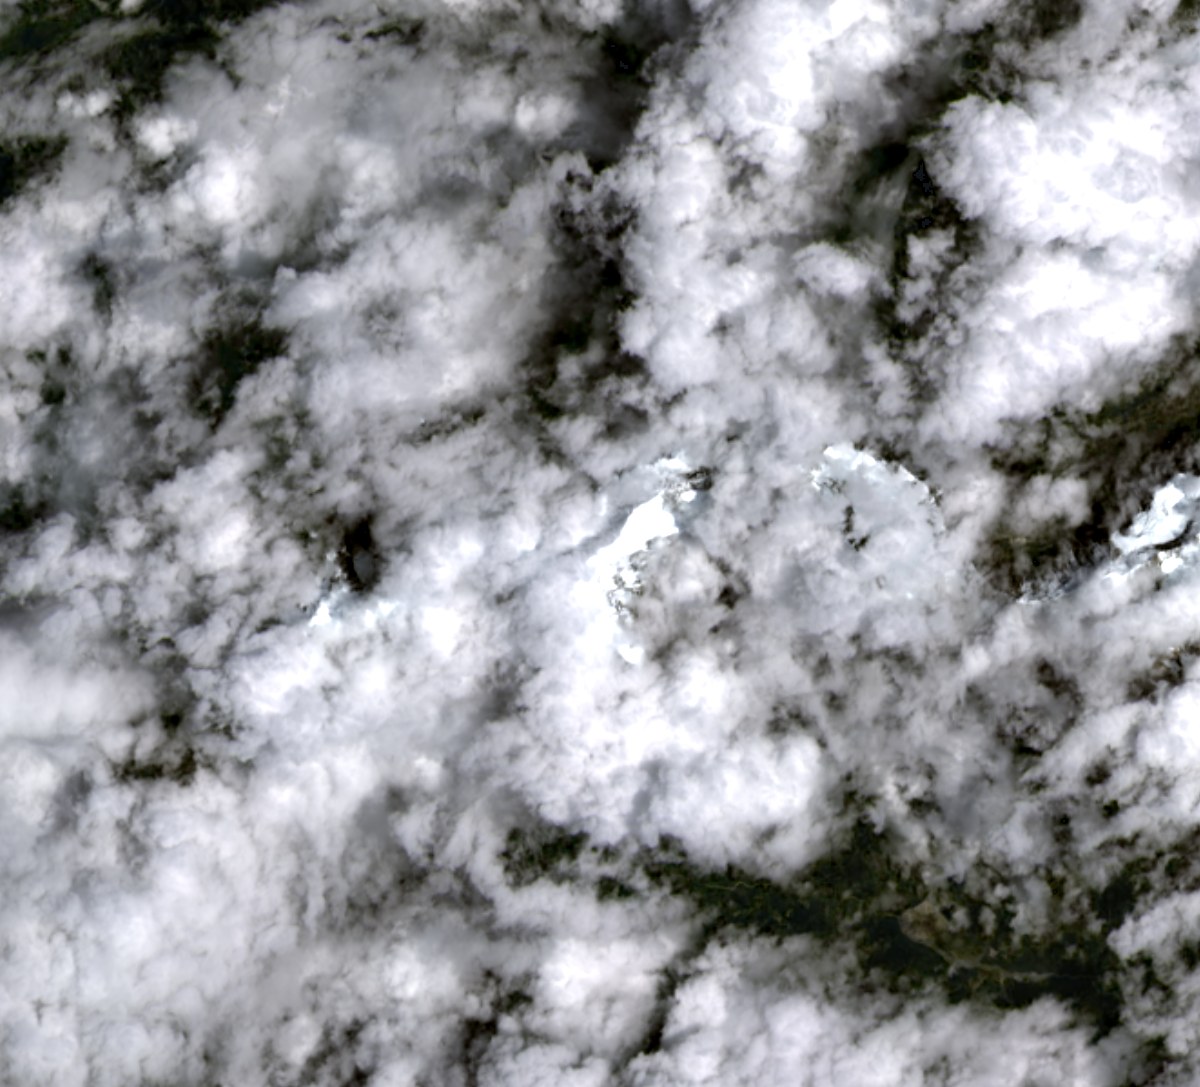
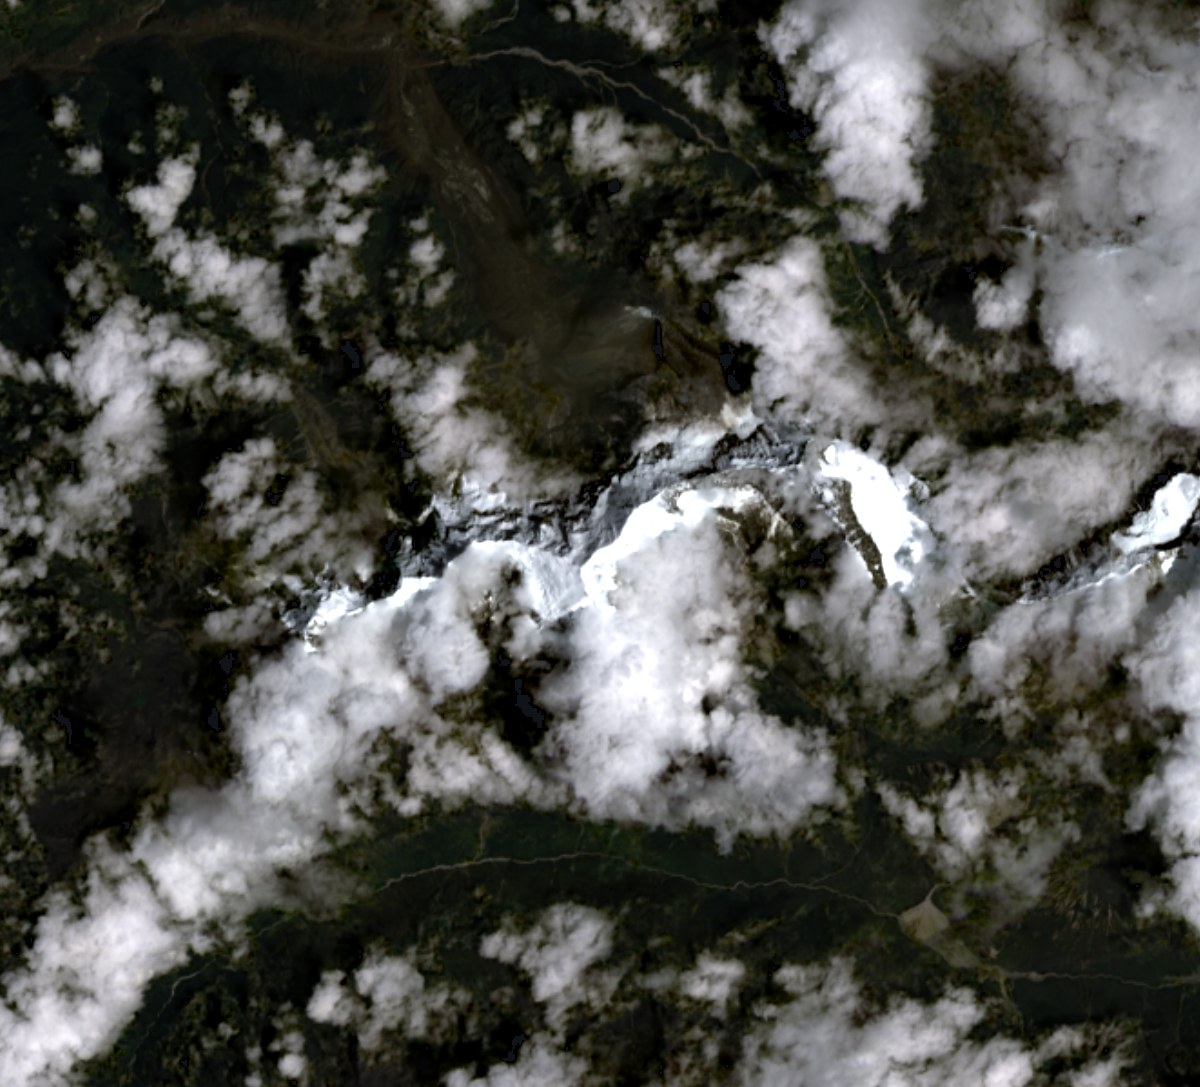
Landsat 9 在 2026-08-26 04:47:49 UTC 过境(该时刻取自 LC09_L2SP_141040_20260826_02_T1 的 STAC 元数据),即崩塌发生后约 1 小时 56 分。
 灾前 08-10
灾后 08-26 04:47 UTC
Vantor 开放数据
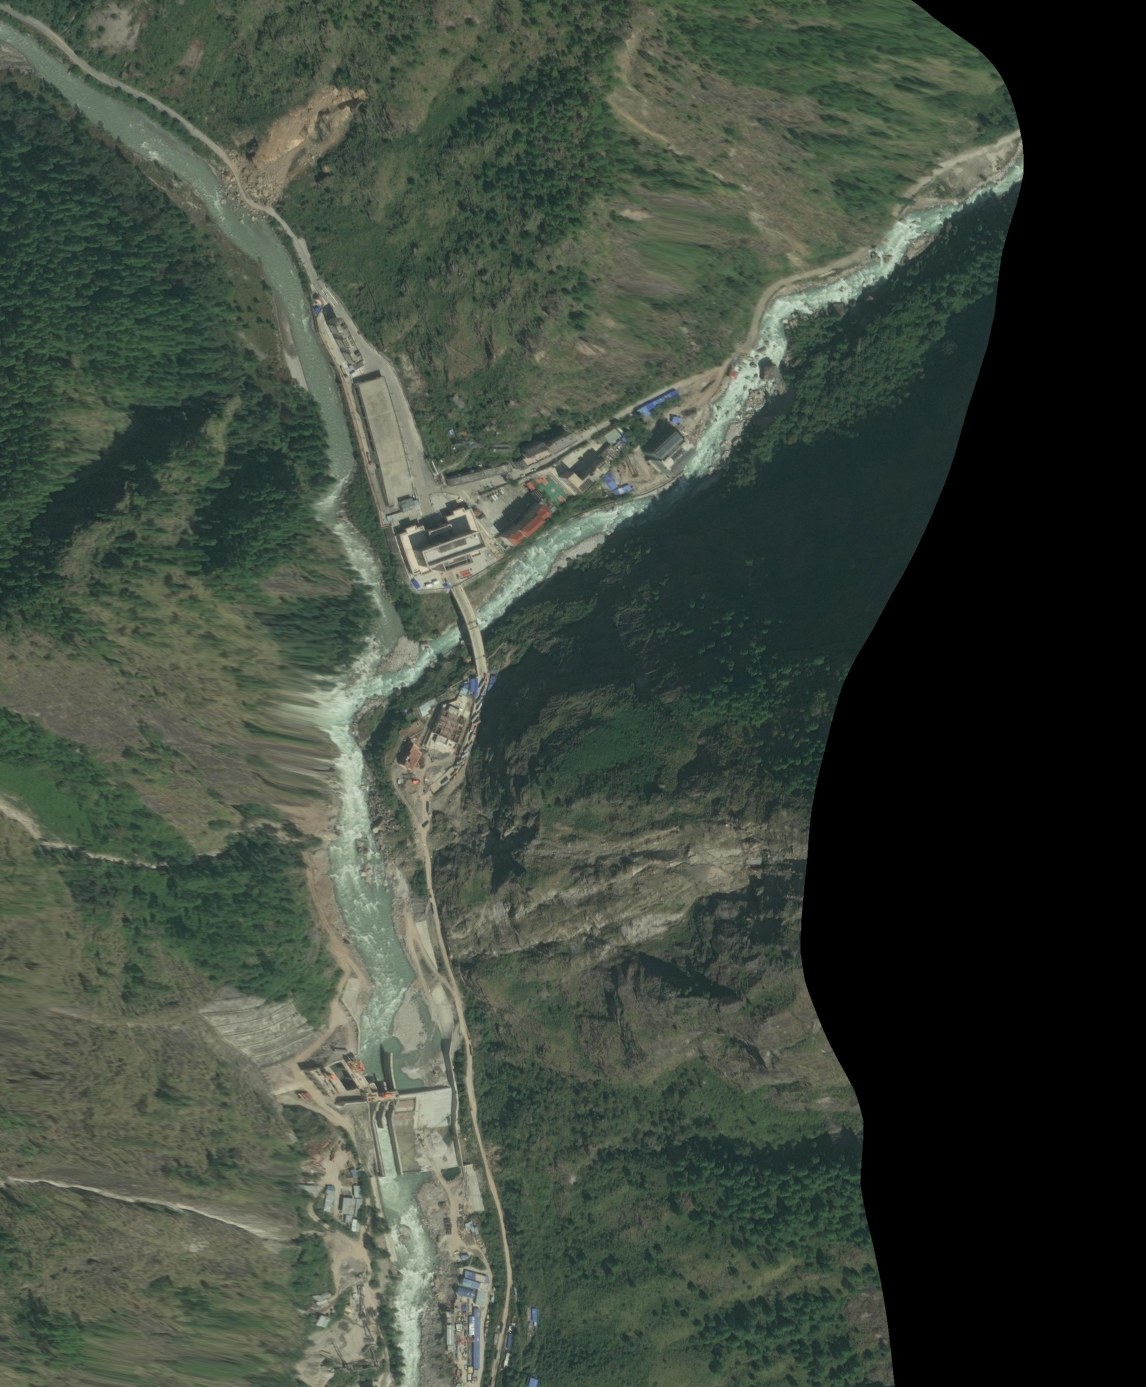
Vantor(原 Maxar)开放数据计划于 8 月 27 日应 HOT 请求激活,发布了 WorldView Legion 影像,0.3–0.5 m,8 月 27 日与 28 日各一组过境(约 05:05 UTC),标称云量 71–81%,河谷底在云缝中大面积可见。灾前参照使用 2021 年的 WorldView-2 档案景。
下图为热索桥口岸的原生分辨率裁剪:
 灾前 2021-10-16 WV02
灾后 2026-08-27 WV Legion
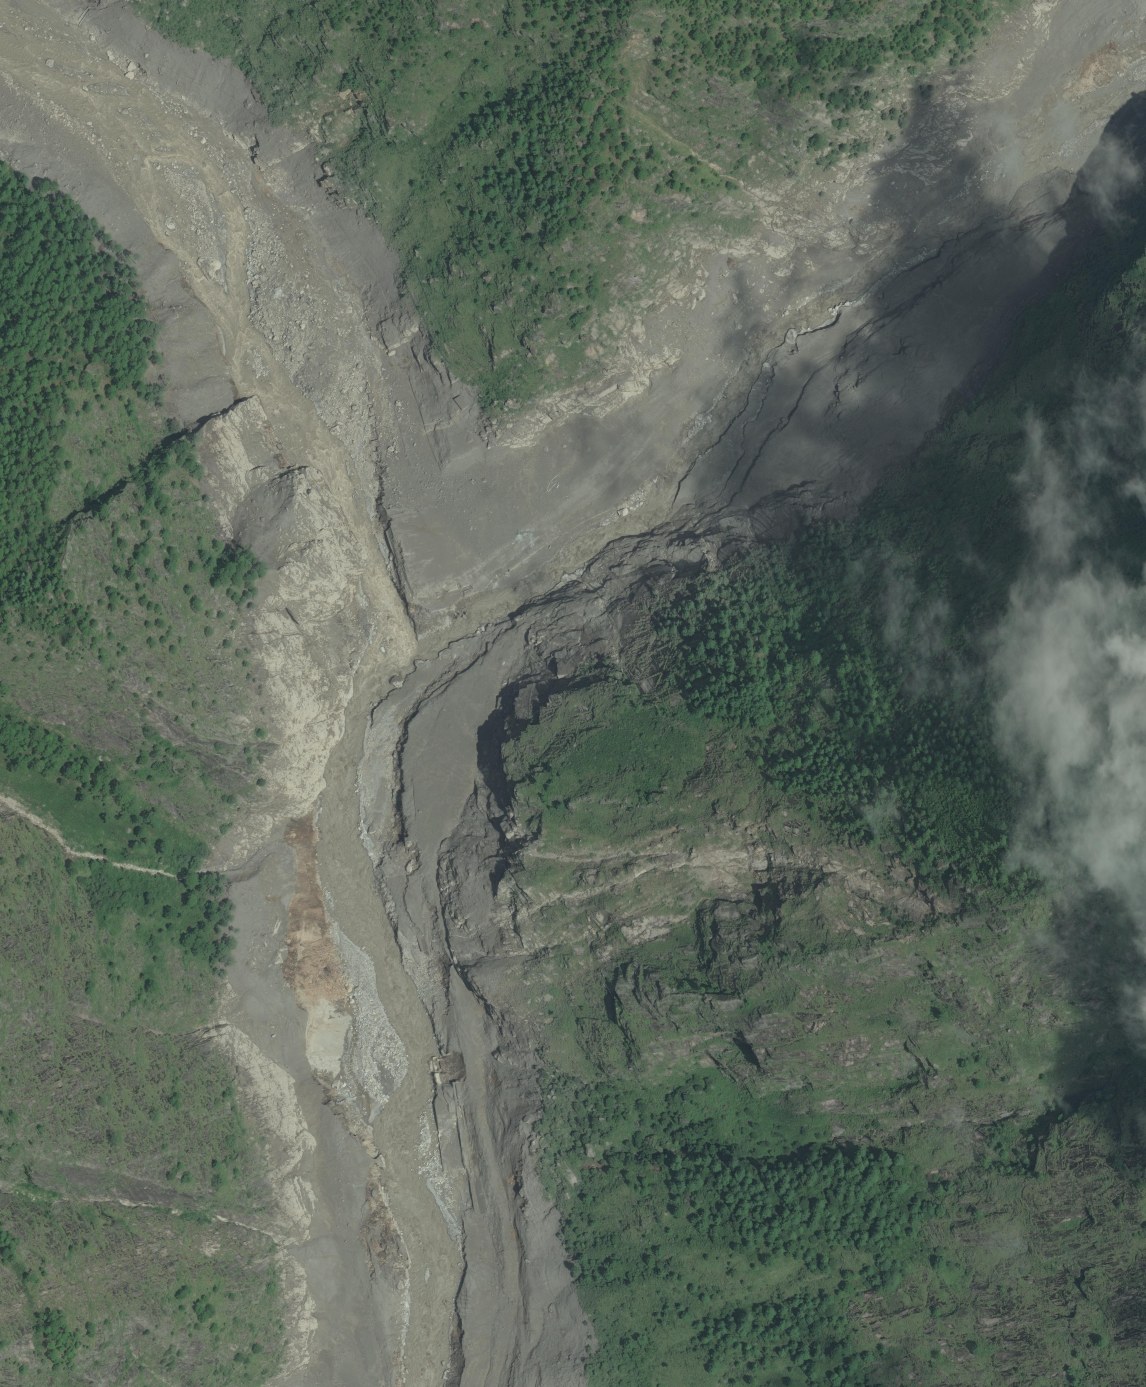
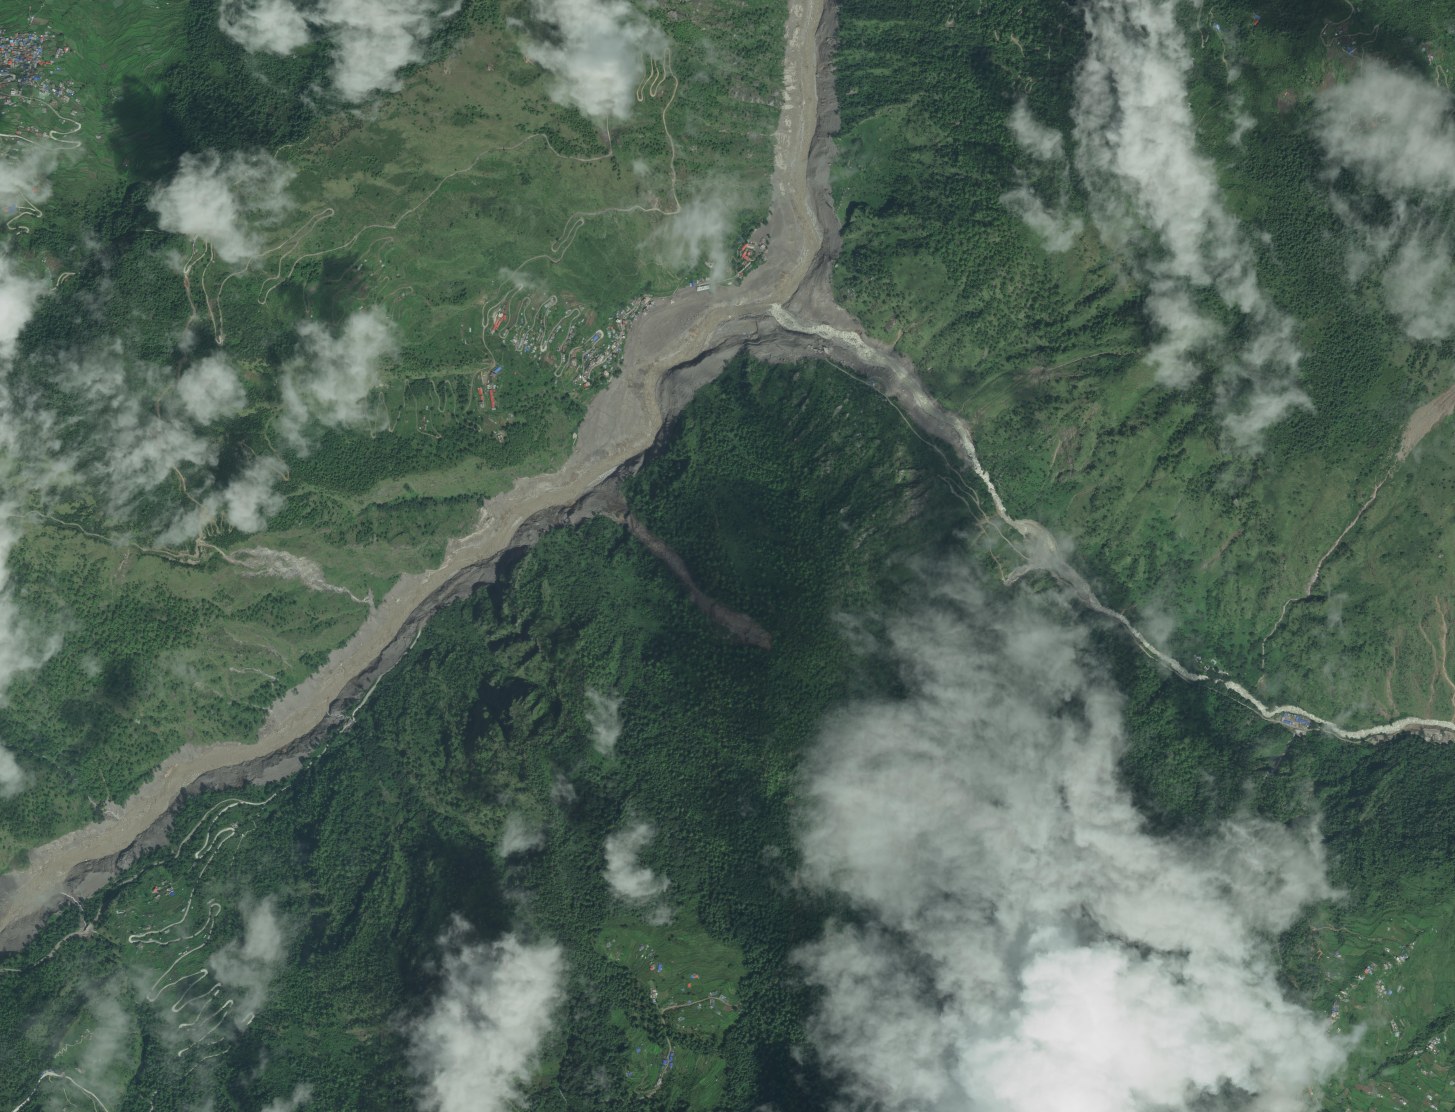
下游的 Syabrubesi 为徒步线路集散镇,位于三条河的汇流处:
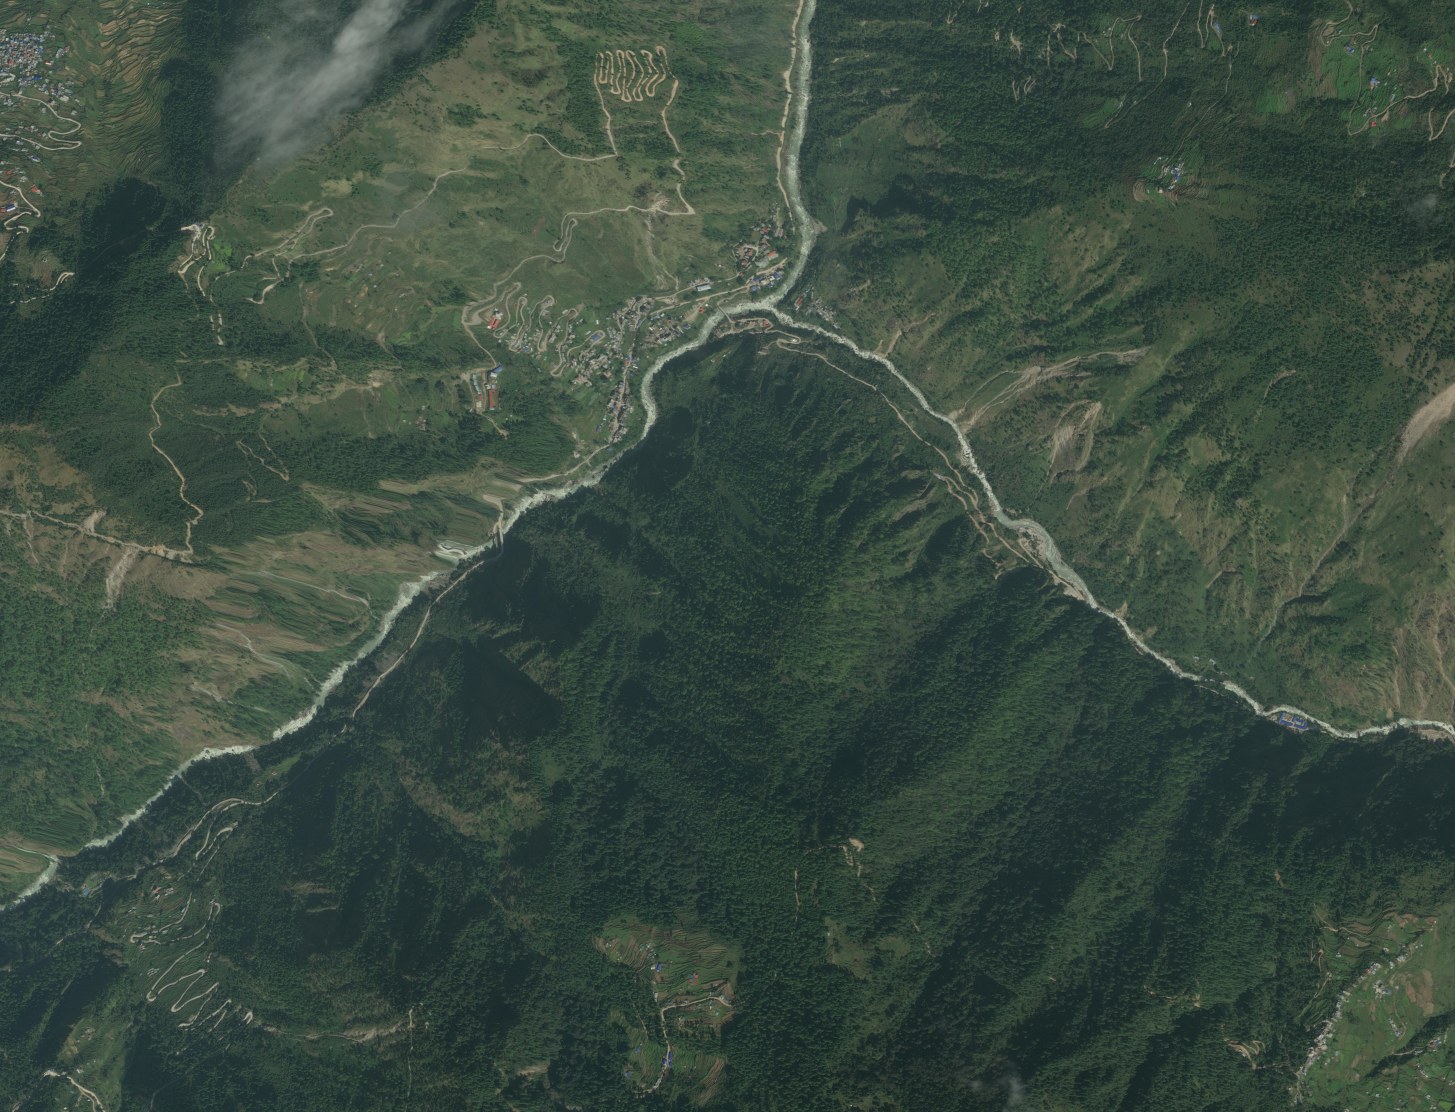 灾前 2021-10-16 WV02
灾后 2026-08-27 WV Legion
Vantor 的发布随后(8 月 28 日晚)追加了下游 Trishuli 河段:一景 08-28 05:07 UTC 的灾后 WorldView Legion,以及一景 2026-02-05 的无云档案作灾前参照。下图为 Bidur / Trishuli Bazar 东南侧的 Trishuli 河段(约 85.16°E, 27.89°N,朗塘里让峰西南直线约 54 km):
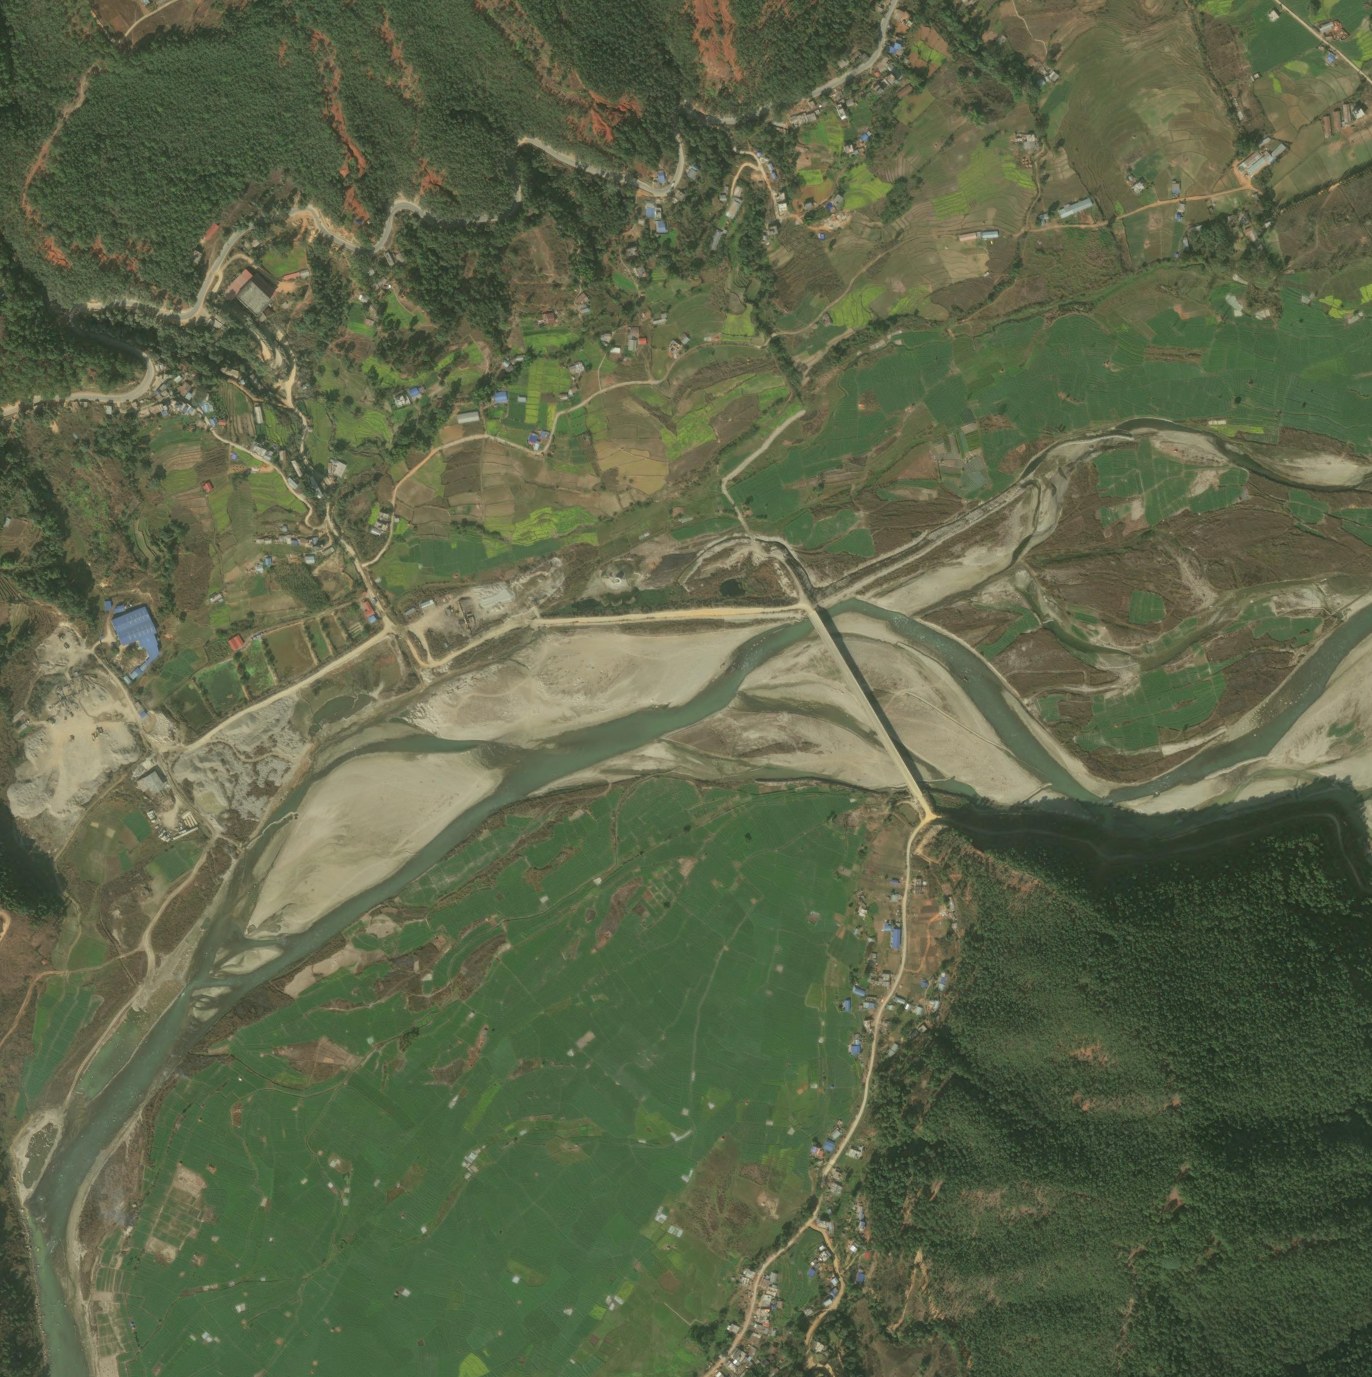 灾前 2026-02-05 档案
灾后 2026-08-28 WV Legion
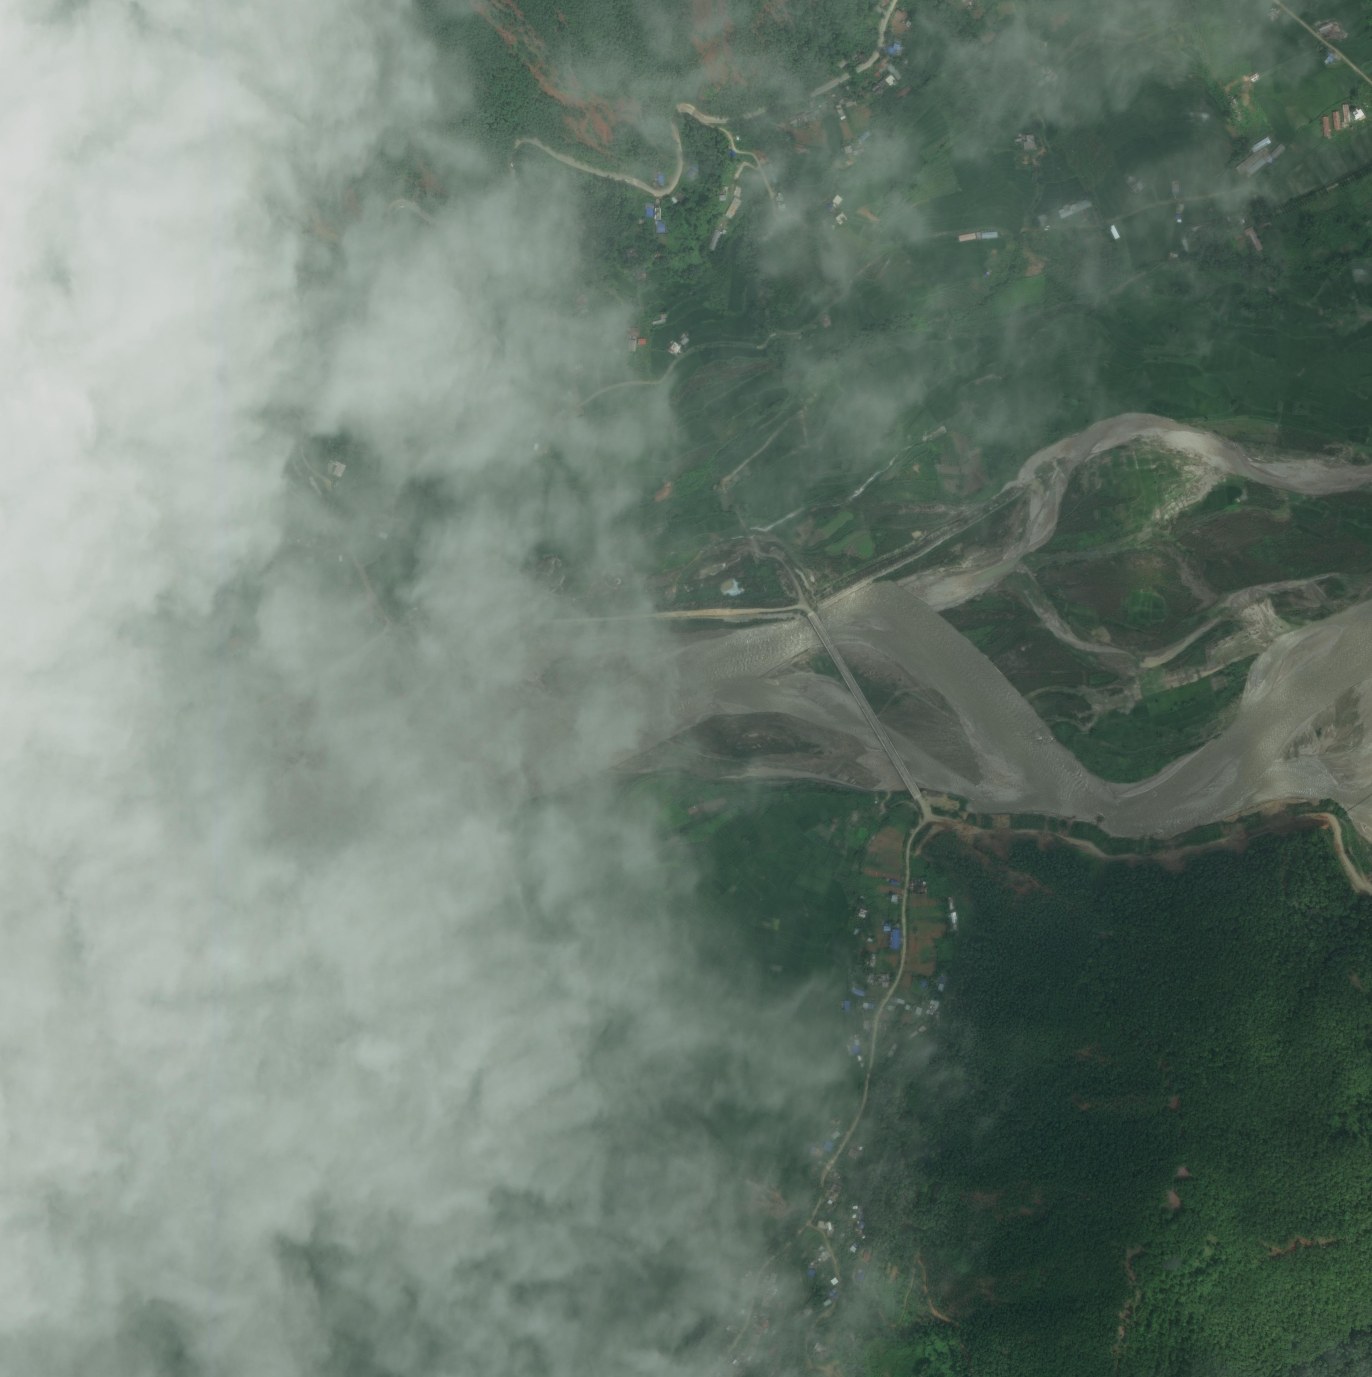
以上判读都限于无云区域。云覆盖范围内的路基状态、是否存在堰塞体、堆积走廊的完整长度,在这些影像上不可见。
后续
上文处理的是截至 2026-09-10 已入库的全部数据:Sentinel-1 的 path 85、121、19 三条轨道各一个跨事件对,path 85 的一个灾后—灾后对,以及 NISAR 的 path 48、98、149 三个 L 波段几何。
按 12 天重访推算,下一批过境为:Sentinel-1 path 121 在 09-12 00:10 UTC、path 19 在 09-17 00:18 UTC、path 85 在 09-21 12:21 UTC;NISAR path 98 在 09-12 23:39 UTC、path 149 在 09-16 13:06 UTC。
数据来源与许可
- Sentinel-1 RTC γ⁰:Copernicus Sentinel data,经 Microsoft Planetary Computer 分发
- NISAR:products courtesy NASA/JPL-Caltech and ISRO,经 ASF DAAC 分发
- Landsat 9:USGS,公有领域
- Planet 影像:© Planet Labs PBC,CC-BY-NC-4.0,via Planet Crisis Response Program
- Vantor 影像:© Vantor,CC-BY-NC-4.0,via Vantor Open Data Program